新ライン · 自律システム
ミッションはあなたが定義し、ドローンが飛ぶ。
私たちにとってドローンは、フレームとカメラではなく、空中で働くコンピューターです。あらゆるドローンプラットフォームを受け入れ、その上にミッションプランナー、自律飛行ロジック、画像処理、地上管制ソフトウェアを書きます。結果として、配電盤の点検、圃場のスキャン、行方不明者の捜索が、パイロットが毎秒スティックを握ることなく完了します。
現場でエネルギーシステムを構築するチームが、それを監視するソフトウェアも作る。ドローン事業は、その考え方を空へ持ち上げたものです。
状況
独自のウェブ + モバイル制御ソフトウェアが Wi-Fi ドローン上で稼働中(フェーズ1、2026年10月)。産業用プラットフォームとの統合はプロジェクト単位です。
ショートフィルム
2つのミッション、2本のショートフィルム
このページの内容を2本の短編映像にしました。太陽光発電所の点検と、敷地境界の巡回です。シーンはAI生成のビジュアライゼーション、間に挟まるミッション画面は実際の Gökdoğan フライトコントロールの画面です。
太陽光発電所の点検
AIビジュアライゼーションドローンは信号を出してコンクリートのパッドから離陸し、パネル列を順に走査し、サーマルカメラでホットスポットを記録してパッドに戻ります。エンジニアは Gökdoğan の画面でミッションを追います。
邸宅の境界巡回
AIビジュアライゼーション夕暮れ、2機のドローンが庭から同時に離陸し、高い塀の内側と外側を巡り、暗視で境界を確認して同じパッドに着陸します。
再生すると音声が出ます。
技術レイヤー
センサーから地上局までの5つのレイヤー
下層は計測するハードウェア、上層は判断するソフトウェア。どのレイヤーを自社で書き、どのレイヤーを既存プラットフォームから取り入れるかを明示します。
- L5
地上管制とドック
ウェブとモバイルの地上管制ソフトウェア:ミッション定義、ライブテレメトリ、地図、アラーム。ドローンポート(DJI Dock 3 クラス)が充電と離着陸を自動で行い、私たちがミッション計画とデータをプラットフォームに接続します。
私たちが書く
- L4
通信
テレメトリと映像は RF リンク、範囲外のミッションは 4G/5G。リンクが切れた場合、ドローンは事前定義の安全動作に移行し、ミッションログは機内に保持され、帰還後に同期されます。
私たちが書く
- L3
ミッションコンピューター
機体に搭載する2台目のコンピューター(NVIDIA Jetson、Raspberry Pi クラス)。カメラ映像を処理し、物体を検出し、リアルタイムで経路を変更。MAVLink / ROS 2 でフライトコントローラーに指令します。このレイヤーは私たちのものです。
私たちが書く
- L2
フライトコントローラー
PX4 または ArduPilot ベースのオープンソース飛行スタック、あるいはメーカーのクローズドシステム(DJI)。モーター、姿勢安定、基本モード(離陸、着陸、帰還、ホバリング)を担います。私たちは調整と安全しきい値の設定を行います。
プラットフォーム / 統合
- L1
センサーと測位
RTK 補正付き GPS/GNSS でセンチメートル精度。IMU、気圧計、コンパス。障害物検知にはステレオカメラ、LiDAR、超音波。ミッションに応じて RGB、サーマル(640×512 放射測定)、マルチスペクトルのカメラ。
プラットフォーム / 統合
仕組み
定義からレポートまでの4ステップ
ミッションは、地図上に描いたエリアから PDF レポートまで、誰も操縦せずに進みます。
- 01
ミッション定義
地図上にエリアを描きます:スキャンする圃場、点検するライン、捜索する区域。ソフトウェアがセンサーに合わせて高度、オーバーラップ、経路を計算。飛行禁止区域と高度上限は自動適用されます。
- 02
自律飛行
ドローンが離陸し、経路を追い、障害物を検知して回避します。バッテリーがしきい値に達すると位置を記録してドックに戻り、充電後に同じ地点から再開します。
- 03
検出と判断
映像は飛行中に処理されます:ホットスポット、ひび割れ、人、車両、病害作物。モデルが何かを見つけると、ドローンは接近して追加フレームを撮影し、位置と計測値を記録します。
- 04
レポートとアクション
検出結果は位置情報、タイムスタンプ、計測値付きでレポートに入り、メールで通知されます。エネルギー監視プラットフォームと接続すると、ドローンの検出結果が配電盤のアラームと同じ画面に並びます。
ミッションコンソール
地上局の言葉:読めるテレメトリ
画面に表示される内容の一例です。数値はシミュレーターから。現場では同じ場所に実機が書き込みます。
ミッション14 · PV ストリングスキャン · ブロック Bシミュレーションライブ
- 高度 (AGL)
- 42 m上限 120 m
- 対地速度
- 6.8 m/s
- バッテリー
- 63%25% で帰還
- 測位状態
- RTK Fixed衛星 18 基
- ミッション進捗
- 71%14 / 20 ライン
- リンク
- 4G · 48 ms
最近のイベント
- ホットスポット検出:ストリング B-07、+18 °C10:42
- 障害物回避:電柱、経路を右へ 4 m 変更10:38
- 風速 7 m/s、オーバーラップ 80% を維持10:31
Gökdoğan フライトコントロール
当社グラウンドステーションソフトの実画面
デザイン案ではなく、当社が自ら開発した Gökdoğan フライトコントロール画面のスクリーンショットです。左上に姿勢指示器とコンパスローズ、右上に位置マップ、その下にカメラ画面、下部に LED バックライト付きの操縦キー。シミュレーターモードで撮影したもので、実機を接続すると同じ画面にライブデータが表示されます。
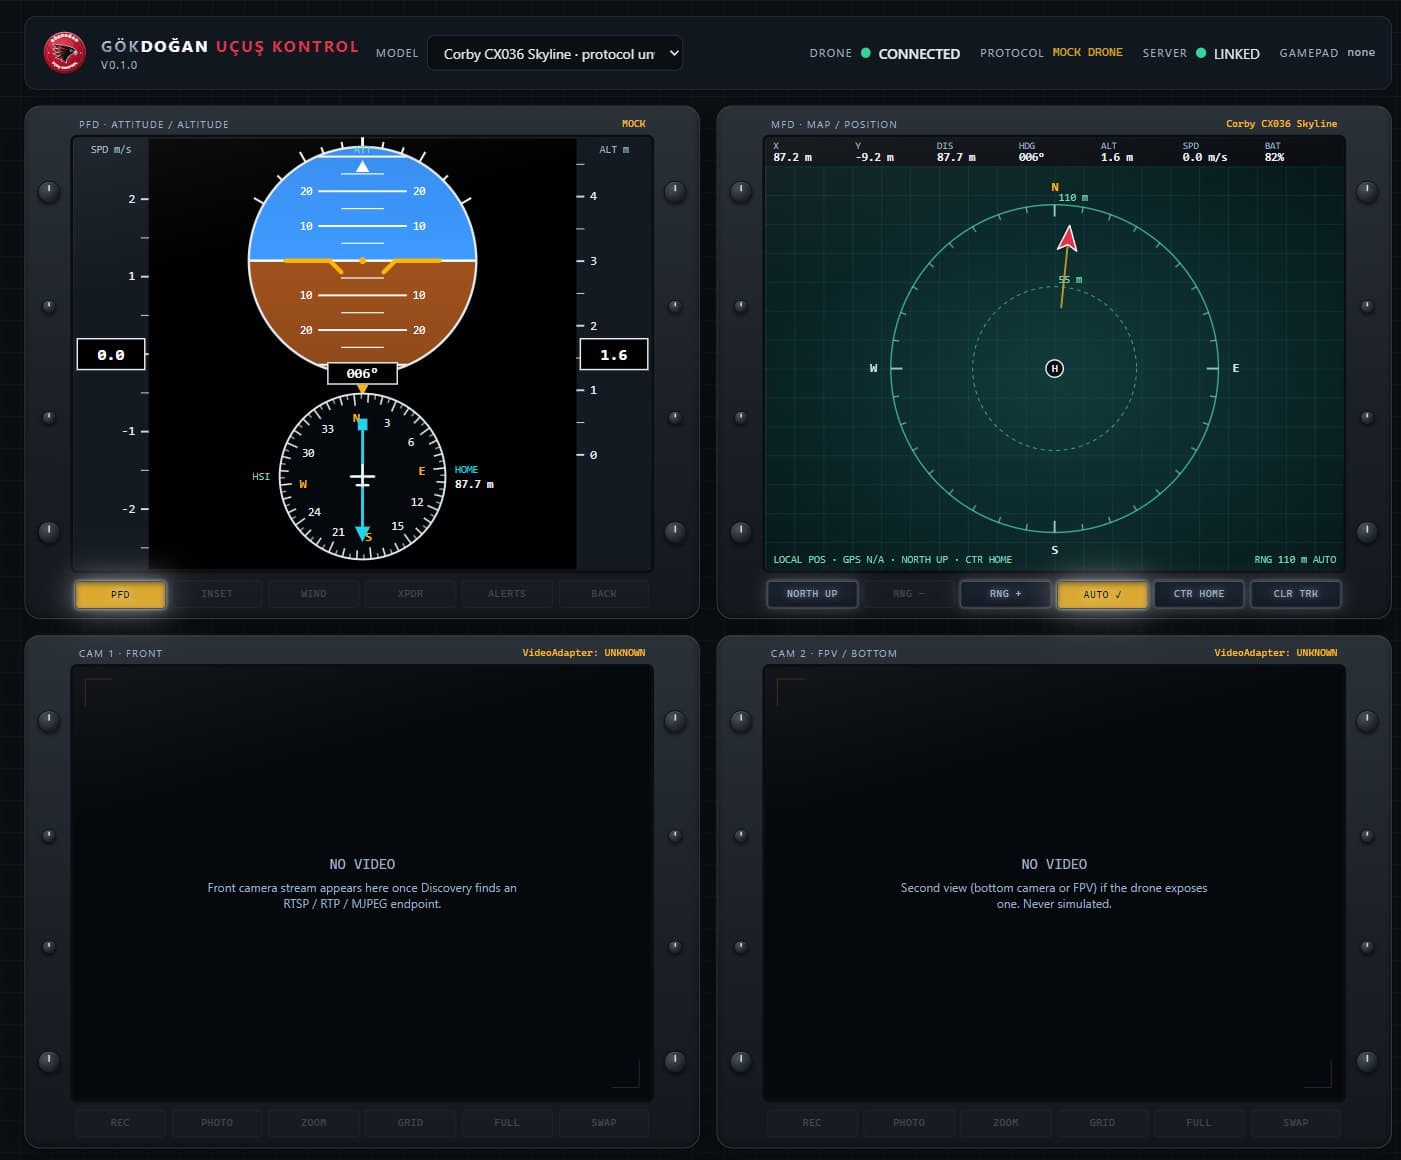
Gökdoğan フライトコントロール バージョン 0.1 — Web パネル、2026 年 10 月。ドローンが送信しない値は「N/A」と表示され、何も捏造しません。
- PFD:姿勢ボール、速度・高度テープ、帰還針付き HSI コンパス
- MFD:離陸地点基準の位置マップ、航跡、レンジリング
- キーボード・ゲームパッド・タッチ操作。コマンド送信前に安全制限を確認
- マルチモデル:上部バーで機種を選ぶとソフトウェア層が切り替わる
プラットフォーム
機体ごとに役割がある
プラットフォームはミッションに合わせて選びます。ソフトウェア層はどの機体でも同じ言葉を話します。メーカーは問いません:DJI、オープンソース、カスタムビルド。
マルチローター
ホバリングできる観測者。
4 または 6 モーターの機体。その場でホバリングし、狭い空間で機動。点検、撮影、短距離ミッションの標準です。
- 飛行 20〜55 分
- サーマル + 光学ペイロード
- 狭所とプラント内部
固定翼 / VTOL
長いライン、広いエリア。
垂直に離陸し、翼で巡航。パイプライン、送電線、広域測量ではマルチローターの数倍の航続距離。
- 数時間の滞空
- 数十 km のライン
- 測量と回廊点検
農業ドローン
散布し、撒き、マッピングする。
散布・散粒タンクを搭載する重量級プラットフォーム(DJI Agras クラス:液体 40 kg、固体 50 kg)。マルチスペクトル地図に基づく可変量散布。
- 精密散布
- 可変量施肥
- 障害物検知付き地形追従
サーマルと点検
見えないものを測る。
放射測定サーマルカメラと高倍率ズーム。PV パネルのホットセル、過熱する変圧器、夜間捜索での人の痕跡。全ピクセルが温度を持ちます。
- 640×512 放射測定サーマル
- ホットスポット警報
- 夜間運用
ドローンポート
パイロット不要、毎日同じ時刻に。
現場に設置するステーション(DJI Dock 3 クラス)がドローンを格納・充電し、離着陸を担います。ミッションスケジュールは遠隔設定。−30 / +50 °C、半径 10 km。
- 定時パトロール
- 遠隔起動
- 車載展開
カスタムビルドと屋内
なければ作る。
オープンソースのフライトコントローラー上にミッション専用機体:倉庫の棚卸し、GPS なしの屋内飛行、特殊センサーペイロード。私たちの制御ソフトウェアはここから始まりました。
- PX4 / ArduPilot ベース
- GPS なしの視覚測位
- カスタムセンサー統合
活用分野
同じソフトウェア、6つの異なる現場
ミッションは変わっても方法は変わりません:定義、飛行、検出、報告。
農業
マルチスペクトルスキャンによる作物健康マップ、水ストレス検出、灌漑の追跡。地図に基づく可変量散布と施肥。必要な場所に、必要な量だけ。
捜索救助
サーマルカメラと人物検出モデルによる、険しい地形での夜間捜索。高度 60〜90 m からの熱シグネチャ。モデルが高い信頼度で人の存在を示し、チームはその座標へ直行します。
エネルギーと産業
PV ストリング、風車ブレード、送電線、パイプライン、変電所、煙突の点検。検出結果はエネルギー監視プラットフォームの配電盤データと同じ画面に表示されます。
防衛と警備
定時の周辺パトロール、侵入検知、事案発生地点への自動出動。スウォーム(複数機)ミッション協調と、対ドローン検知プラットフォームとのソフトウェア統合。認可機関およびライセンスを持つメーカーとのみ行います。
測量と建設
オルソ画像、数値表層モデル、体積計算(土量、掘削)。現場の週次進捗比較。成果物は CAD と GIS に直接。
災害と環境
火線の追跡、洪水後の被害マップ、沿岸と森林の監視。リンクが切れてもミッションログは機内に保持され、帰還後に同期されます。
私たちが書くもの
機体を受け取り、その頭脳を書く
メーカーはよく飛ぶドローンを作ります。足りないのは、そのドローンをあなたのミッションに結びつけるソフトウェアです。私たちは6つの部品を開発します。
ミッションプランナー
地図上にエリアを描き、センサーを選択。経路、高度、オーバーラップが計算されます。飛行禁止区域、高度上限、バッテリー帰還点は最初から計画に組み込まれます。
自律飛行ロジック
MAVLink / MAVSDK によるフライトコントローラーへの指令。ミッション中の経路変更、複数機協調、リンク喪失と低バッテリー時の安全動作。
画像処理
機上で動く物体検出:ホットスポット、ひび割れ、人、車両、病害作物。モデルはあなたの現場の画像で学習。検出結果は位置と計測値付きで記録。
地上管制局
ウェブとモバイル:ライブ映像、テレメトリ、地図、アラーム。ワンタップで帰還。複数のドローンとドックを一画面で。自社ソフトウェアで、第三者アカウント不要。
フリートとドック管理
ドローンポートのミッションスケジュール、バッテリーサイクル、整備記録、飛行ログ。飛行記録は規制当局向けに常時用意。
データパイプラインと統合
オルソ画像とレポートの生成。検出結果をエネルギー監視プラットフォーム、保全ソフトウェア、GIS へエクスポート。データは自社サーバーに置いたままにできます。
現場の数字
なぜ自律なのか
これらの数字は私たちの計測ではなく、業界の情報源によるものです(ページ末尾にリンク)。あなたの現場での期待値は一緒に計算します。
20 分
風車1基あたりのドローン点検。ロープ作業では 4〜8 時間
Unmanned Systems Technology
75%
手作業に比べた PV 点検の時間削減
Oxmaint
60〜90 m
サーマルカメラが人の熱シグネチャを捉える高度
DroneXL
54 分
ドローンポート機の飛行時間、ミッション半径 10 km、−30 / +50 °C
DJI Dock 3
40 kg
農業ドローンが1フライトで運ぶ液体。固体は 50 kg
DJI Agras T50
88,138
トルコの登録ドローン数(2025年9月)
SHGM / NTV
規制
すべての飛行は SHGM の規則に従う
自律とは無許可という意味ではありません。すべてのプロジェクトで、クラス、登録、パイロット資格、区域許可を私たちが管理します。ソフトウェアは飛行禁止区域と高度上限を最初から計画に組み込みます。
ドローンのクラス
最大離陸重量による4クラス:İHA-0(500 g〜4 kg)、İHA-1(4〜25 kg)、İHA-2(25〜150 kg)、İHA-3(150 kg 超)。クラスが登録、パイロット資格、許可の経路を決めます。
登録とパイロット資格
500 g 超の機体はトルコ民間航空総局(SHGM)に登録。新しい SHT-İHA 指針(2026年7月30日)により、パイロットは3段階:P0 目視内アマチュア、P1 目視内商用、P2 目視外および高リスク運用。
区域と許可
グリーンゾーンでは追加許可は不要。イエローとレッドゾーン、120 m 超の高度、目視外(BVLOS)飛行は申請が必要。ドローンポート運用は BVLOS に該当し、プロジェクトと一緒に計画します。
違い
有人操縦から自律ミッションへ
送信機で
- 飛行のたびにパイロットが現場に、毎秒スティックを握る
- 写真は後で手作業で確認、見落としが起きる
- 同じ点検でも毎回経路と品質が異なる
- データはカードに残り、誰かがレポートを書く
自律ミッションで
- ミッションは一度定義し、ドックが毎日同じ時刻に飛ばす
- 検出は飛行中に行われ、位置付きで記録される
- 同じ経路、同じ高度、比較可能な結果
- レポートは自動。アラームは配電盤のアラームと並ぶ
正直な限界
- 私たちはドローンを製造しません。機体、モーター、フライトコントローラーは DJI またはオープンソースエコシステムから。私たちはその上のソフトウェア、センサー統合、地上システムを書きます。
- 私たちの地上管制ソフトウェアは現在 Wi-Fi ドローン上で稼働しています(ウェブ + モバイル、フェーズ1)。産業用プラットフォームとの統合はプロジェクトごとに個別に検証します。「どんなドローンでも飛ばせる」とは言いません。
- 防衛・対ドローン分野では、認可機関とのみ、ライセンスを持つメーカーのプラットフォーム上で、ソフトウェアと統合の側面に限って関わります。レーダー、妨害装置、無力化ハードウェアは作りません。
- 目視外(BVLOS)とドローンポート運用には SHGM の許可が必要です。許可手続きはプロジェクトの一部であり、時間がかかります。
- このページの数字は業界の情報源によるものです。あなたの現場での値は地形、天候、プラットフォームによって変わります。
あなたの現場で繰り返されるミッションは何ですか?
スキャンするエリア、点検するライン、監視する周辺があれば教えてください。プラットフォーム、センサー、許可の経路を一緒に選び、最初のミッション計画を一緒に描きましょう。
ミッションを教えてください