短片
两个任务,两部短片
我们把本页的叙述拍成两部短片:一次光伏电站巡检和一次周界巡逻。场景为 AI 生成的可视化画面;中间的任务界面则是真实的 Gökdoğan 飞行控制系统。
光伏电站巡检
AI 可视化无人机发出信号,从混凝土平台起飞,逐排扫描光伏板,用热成像标记热点,然后返回平台。工程师在 Gökdoğan 屏幕上跟踪任务。
别墅周界巡逻
AI 可视化黄昏时两架无人机从花园同时起飞,沿高大的花园围墙内外巡飞,用夜视检查周界,再降落回同一平台。
点击播放以开启声音。
技术层级
从传感器到地面站的五个层级
底层是负责测量的硬件,顶层是负责决策的软件。我们明确说明哪一层由我们自己编写,哪一层取自现有平台。
- L5
地面控制与机巢
网页与移动端地面控制软件:任务定义、实时遥测、地图、告警。机巢(DJI Dock 3 级别)自动充电并完成起降;我们把任务计划和数据接入平台。
由我们编写
- L4
通信
遥测与视频使用射频链路;超出范围的任务使用 4G/5G。链路中断时无人机切换到预设的安全行为,任务日志保存在机上,返回后同步。
由我们编写
- L3
任务计算机
机载第二台计算机(NVIDIA Jetson、Raspberry Pi 级别)。处理相机画面、识别目标并实时改变航线;通过 MAVLink / ROS 2 向飞控发送指令。这一层由我们编写。
由我们编写
- L2
飞控
基于 PX4 或 ArduPilot 的开源飞控栈,或厂商的封闭系统(DJI)。这一层负责电机、姿态稳定和基本模式(起飞、降落、返航、悬停);我们负责调参并设定安全阈值。
平台 / 集成
- L1
传感器与定位
GPS/GNSS 配合 RTK 校正实现厘米级精度;IMU、气压计、罗盘。立体相机、激光雷达或超声波用于避障;根据任务选用 RGB、热成像(640×512 辐射测温)或多光谱相机。
平台 / 集成
工作原理
从定义到报告的四个步骤
一次任务从地图上画出的区域走到一份 PDF 报告,全程无人驾驶。
- 01
任务定义
您在地图上画出区域:要扫描的农田、要巡检的线路、要搜索的区域。软件根据传感器计算高度、重叠率和航线;禁飞区和高度上限自动生效。
- 02
自主飞行
无人机起飞、沿航线飞行,感知并避开障碍物。电量到达阈值时记录当前位置,返回机巢充电,然后从同一点继续任务。
- 03
识别与决策
画面在飞行中实时处理:热斑、裂纹、人员、车辆、病害作物。模型发现目标后,无人机靠近拍摄补充画面,并记录位置与测量值。
- 04
报告与行动
发现项带地理位置、时间戳和测量值进入报告,并通过电子邮件通知。接入能源监控平台后,无人机的发现与配电柜告警显示在同一屏幕。
任务控制台
地面站的语言:可读的遥测
屏幕内容示例。数值来自模拟器;在现场,真实无人机会写入同一位置。
任务 14 · 光伏组串扫描 · B 区模拟实时
- 高度 (AGL)
- 42 m上限 120 m
- 地速
- 6.8 m/s
- 电量
- 63%25% 返航
- 定位解
- RTK 固定18 颗卫星
- 任务进度
- 71%14 / 20 条航线
- 链路
- 4G · 48 ms
最近事件
- 检测到热斑:组串 B-07,+18 °C10:42
- 避障:电杆,航线右移 4 m10:38
- 风速 7 m/s,保持 80% 重叠率10:31
Gökdoğan 飞行控制
我们地面站软件的真实画面
这不是设计稿,而是我们自己编写的 Gökdoğan 飞行控制面板的截图。左上为姿态仪与罗盘,右上为位置地图,下方为摄像头画面,底部为 LED 背光飞行按键。截图取自模拟器模式;连接真实无人机后,同样的画面将显示实时数据。
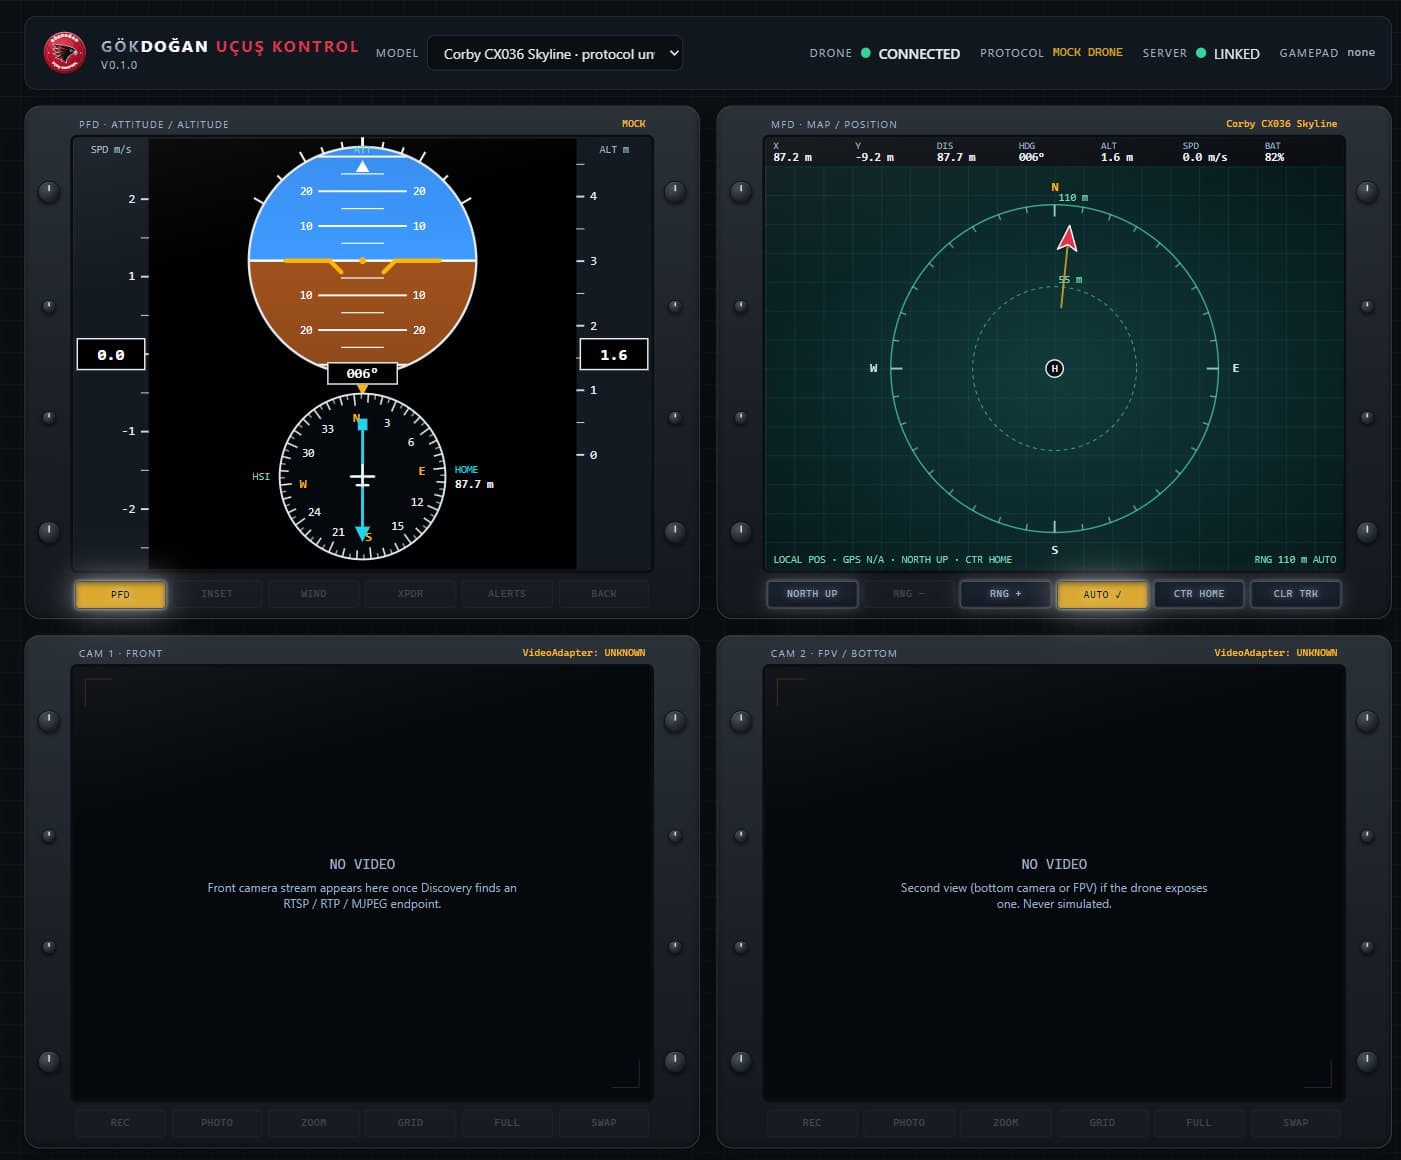
Gökdoğan 飞行控制 0.1 版 — 网页面板,2026 年 10 月。无人机未发送的数值一律显示为“N/A”,绝不虚构。
- PFD:姿态球、速度与高度带、带返航指针的 HSI 罗盘
- MFD:相对起飞点的位置地图、航迹、距离环
- 键盘、手柄与触控操作;任何指令发出前先检查安全限制
- 多机型:在顶栏选择无人机型号,软件层随之切换
平台
每种机体各司其职
我们按任务选择平台;软件层在所有平台上说同一种语言。厂商无关紧要:DJI、开源或自制。
多旋翼
能悬停的观察者。
四轴或六轴机体。可定点悬停、在狭窄空间机动;巡检、摄影和短程任务的标准选择。
- 20–55 分钟续航
- 热成像 + 光学载荷
- 狭窄空间与厂房内部
固定翼 / 垂直起降
长线路,大面积。
垂直起飞,机翼巡航。管道、输电线路和大面积测绘中,航程是多旋翼的数倍。
- 数小时续航
- 数十公里线路
- 测绘与廊道巡检
农业无人机
喷洒、播撒、测绘。
携带喷洒和播撒箱的重型平台(DJI Agras 级别:40 kg 液体、50 kg 固体)。依据多光谱地图变量作业。
- 精准喷洒
- 变量施肥
- 带避障的仿地飞行
热成像与巡检
测量看不见的东西。
辐射测温热像仪与高倍变焦。光伏板上的热斑电池、升温的变压器、夜间搜索中的人体痕迹;每个像素都带温度值。
- 640×512 辐射测温热成像
- 热斑告警
- 夜间作业
机巢(机场)
无需飞手,每天同一时间。
安装在现场的机巢(DJI Dock 3 级别)存放无人机、充电并完成起降。远程设定任务计划;−30 / +50 °C,作业半径 10 km。
- 定时巡逻
- 远程触发
- 车载部署
自制与室内
没有现成的,我们就造。
基于开源飞控的任务专用机体:仓库货架盘点、无 GPS 室内飞行、特殊传感器载荷。我们自己的控制软件正是从这里起步。
- 基于 PX4 / ArduPilot
- 无 GPS 视觉定位
- 定制传感器集成
应用领域
同一套软件,六种不同场景
任务在变,方法不变:定义、飞行、识别、报告。
农业
多光谱扫描生成作物健康图,识别水分胁迫,跟踪灌溉;依据地图变量喷洒和施肥。只在需要的地方,只用需要的量。
搜救
热像仪配合人员识别模型,在复杂地形夜间搜索。60–90 m 高度捕捉热信号;模型高置信度标记人员,救援队直奔坐标。
能源与工业
光伏组串、风机叶片、输电线路、管道、变电站和烟囱巡检。发现项与能源监控平台中的配电柜数据同屏显示。
国防与安防
定时周界巡逻、入侵检测、自动前往事发点。蜂群(多机)任务协同,以及与反无人机探测平台的软件集成——仅与授权机构和持证厂商合作。
测绘与建筑
正射影像、数字表面模型和体积计算(料堆、土方);工地每周进度对比。成果直接进入 CAD 和 GIS。
灾害与环境
火线跟踪、洪水后损失地图、海岸与森林监测。链路中断时任务日志保存在机上,返回后同步。
我们编写的部分
拿来机体,写出它的头脑
厂商造出飞得好的无人机;缺的是把它和您的任务连在一起的软件。我们开发六个部分。
任务规划器
在地图上画区域、选传感器;自动计算航线、高度和重叠率。禁飞区、高度上限和电量返航点从一开始就写进计划。
自主飞行逻辑
通过 MAVLink / MAVSDK 向飞控发指令;任务中改航、多机协同、链路丢失和低电量时的安全行为。
视觉处理
机载目标检测:热斑、裂纹、人员、车辆、病害作物。模型用您现场的影像训练;发现项带位置和测量值记录。
地面控制站
网页与移动端:实时视频、遥测、地图、告警;一键返航。多架无人机和多个机巢同屏管理。我们自己的软件,无需第三方账户。
机队与机巢管理
机巢任务排程、电池循环、维护记录和飞行日志。飞行记录随时可供监管部门查阅。
数据管线与集成
正射影像与报告生成;发现项导出到能源监控平台、维护软件或 GIS。数据可以留在您自己的服务器上。
来自现场的数字
为什么要自主?
以下数字并非我们的测量结果,而来自行业来源(页末附链接)。您现场的预期值我们一起计算。
20 分钟
单台风机的无人机巡检;绳索作业队需 4–8 小时
Unmanned Systems Technology
75%
光伏巡检相比人工方式节省的时间
Oxmaint
60–90 m
热像仪捕捉人体热信号的高度
DroneXL
54 分钟
机巢无人机续航,任务半径 10 km,−30 / +50 °C
DJI Dock 3
40 kg
农业无人机单架次液体载量;固体 50 kg
DJI Agras T50
88,138
土耳其登记无人机数量(2025 年 9 月)
SHGM / NTV
法规
每一次飞行都受 SHGM 规则约束
自主不等于无需许可。每个项目我们都跟进类别、登记、飞手资质和区域许可;软件从一开始就把禁飞区和高度上限写进计划。
无人机类别
按最大起飞重量分四类:İHA-0(500 g–4 kg)、İHA-1(4–25 kg)、İHA-2(25–150 kg)、İHA-3(150 kg 以上)。类别决定登记、飞手资质和许可路径。
登记与飞手资质
500 g 以上的飞行器需在土耳其民航总局(SHGM)登记。根据新的 SHT-İHA 规程(2026 年 7 月 30 日),飞手分三级:P0 视距内业余、P1 视距内商业、P2 超视距及高风险作业。
区域与许可
绿区无需额外许可;黄区和红区、120 m 以上以及超视距(BVLOS)飞行需申请。机巢作业属于 BVLOS,与项目一并规划。
区别
从人工操控到自主任务
用遥控器
- 每次飞行飞手都在现场,每一秒都握着摇杆
- 照片事后人工查看,发现项容易遗漏
- 同一巡检每次航线和质量都不同
- 数据留在存储卡里,报告靠人写
用自主任务
- 任务定义一次,机巢每天同一时间执行
- 发现项在飞行中识别并带位置记录
- 同一航线、同一高度,结果可比
- 报告自动生成;告警与配电柜告警并列显示
坦诚的边界
- 我们不制造无人机。机体、电机和飞控来自 DJI 或开源生态;我们编写其上的软件、传感器集成和地面系统。
- 我们自己的地面控制软件目前运行在一台 Wi-Fi 无人机上(网页 + 移动端,第 1 阶段)。与工业平台的集成在每个项目中单独验证;我们不声称能飞任何无人机。
- 在国防和反无人机领域,我们仅与授权机构合作、仅在持证厂商的平台上从事软件与集成工作。我们不制造雷达、干扰或反制硬件。
- 超视距(BVLOS)和机巢作业需要 SHGM 许可;许可流程是项目的一部分,需要时间。
- 本页数字来自行业来源;您现场的数值取决于地形、天气和平台。