خط جديد · أنظمة ذاتية
أنتم تحددون المهمة، والطائرة تنفذها.
الطائرة المسيّرة بالنسبة لنا ليست هيكلاً وكاميرا، بل حاسوب يعمل في الجو. نأخذ أي منصة طائرة مسيّرة ونكتب فوقها مخطط المهام ومنطق الطيران الذاتي ومعالجة الصور وبرمجية التحكم الأرضي. النتيجة: فحص لوحة كهربائية أو مسح حقل أو البحث عن مفقود يكتمل دون أن يمسك الطيار بعصا التحكم كل ثانية.
الفريق نفسه الذي يبني نظام الطاقة في الموقع يبني البرمجية التي تراقبه؛ وخط الطائرات المسيّرة هو هذا النهج محمولاً إلى الجو.
الحالة
برمجية التحكم الخاصة بنا (ويب + جوّال) تعمل على طائرة مسيّرة بالواي فاي (المرحلة 1، أكتوبر 2026)؛ تكامل المنصات الصناعية يتم حسب المشروع.
أفلام قصيرة
مهمتان، فيلمان قصيران
حوّلنا سرد هذه الصفحة إلى فيلمين قصيرين: فحص محطة شمسية ودورية محيطية. المشاهد تصوّرات مولّدة بالذكاء الاصطناعي؛ أما شاشة المهمة بينهما فهي واجهة Gökdoğan للتحكم بالطيران الحقيقية.
فحص محطة شمسية
تصوّر بالذكاء الاصطناعيتُصدر الطائرة إشاراتها، تُقلع من منصة خرسانية، تمسح صفوف الألواح واحداً تلو الآخر، تحدّد نقطة ساخنة بالكاميرا الحرارية وتعود إلى المنصة. يتابع المهندس المهمة على شاشة Gökdoğan.
دورية محيط فيلا
تصوّر بالذكاء الاصطناعيعند الغسق تُقلع طائرتان مسيّرتان معاً من الحديقة، تتبعان جدار الحديقة العالي من الداخل والخارج، تفحصان الخط بالرؤية الليلية وتهبطان على المنصة نفسها.
شغّل الفيديو للصوت.
طبقات التقنية
خمس طبقات من المستشعر إلى المحطة الأرضية
في الأسفل العتاد الذي يقيس، وفي الأعلى البرمجية التي تقرر. نبيّن بوضوح أي طبقة نكتبها بأنفسنا وأيها نأخذها من منصة جاهزة.
- L5
التحكم الأرضي والمحطة
برمجية تحكم أرضي للويب والجوّال: تعريف المهمة، قياس حي عن بُعد، خريطة، إنذارات. محطة «طائرة في صندوق» (فئة DJI Dock 3) تشحن وتتولى الإقلاع والهبوط تلقائياً؛ ونحن نربط خطة المهمة والبيانات بالمنصة.
نكتبها نحن
- L4
الاتصالات
وصلة لاسلكية للقياس عن بُعد والفيديو؛ 4G/5G للمهام خارج المدى. إذا انقطعت الوصلة تنتقل الطائرة إلى سلوك آمن محدد مسبقاً، ويبقى سجل المهمة على متنها ويُزامَن عند العودة.
نكتبها نحن
- L3
حاسوب المهمة
حاسوب ثانٍ على متن الطائرة (NVIDIA Jetson، فئة Raspberry Pi). يعالج بث الكاميرا ويكتشف الأجسام ويغيّر المسار لحظياً؛ يصدر الأوامر لمتحكم الطيران عبر MAVLink / ROS 2. هذه الطبقة من صنعنا.
نكتبها نحن
- L2
متحكم الطيران
حزمة طيران مفتوحة المصدر مبنية على PX4 أو ArduPilot، أو النظام المغلق للشركة المصنعة (DJI). تدير هذه الطبقة المحركات والاتزان والأوضاع الأساسية (إقلاع، هبوط، عودة إلى المنزل، تثبيت)؛ نحن نضبطها ونحدد عتبات السلامة.
منصة / تكامل
- L1
المستشعرات وتحديد الموقع
GPS/GNSS مع تصحيح RTK لدقة سنتيمترية؛ وحدة قياس بالقصور الذاتي، بارومتر، بوصلة. كاميرا مجسمة أو ليدار أو موجات فوق صوتية لرصد العوائق؛ كاميرا RGB أو حرارية (640×512 قياسية إشعاعياً) أو متعددة الأطياف حسب المهمة.
منصة / تكامل
كيف يعمل
أربع خطوات من التعريف إلى التقرير
تنتقل المهمة من منطقة مرسومة على الخريطة إلى تقرير PDF دون أن يطير أحد.
- 01
تعريف المهمة
ترسمون المنطقة على الخريطة: الحقل المراد مسحه، الخط المراد فحصه، منطقة البحث. تحسب البرمجية الارتفاع والتداخل والمسار بحسب المستشعر؛ وتُطبَّق مناطق الحظر وسقف الارتفاع تلقائياً.
- 02
الطيران الذاتي
تقلع الطائرة وتتبع المسار وترصد العوائق وتتجنبها. عندما تبلغ البطارية العتبة تعلّم موقعها وتعود إلى المحطة وتشحن ثم تستأنف من النقطة نفسها.
- 03
الكشف والقرار
تُعالَج الصور أثناء الطيران: بقع ساخنة، تشققات، أشخاص، مركبات، نباتات مريضة. إذا وجد النموذج شيئاً تقترب الطائرة وتلتقط لقطات إضافية وتسجل الموقع والقياس.
- 04
التقرير والإجراء
تدخل النتائج في التقرير بموقعها الجغرافي وختمها الزمني وقياسها، ويُبلَّغ عنها بالبريد الإلكتروني. عند الربط بمنصة مراقبة الطاقة تظهر نتيجة الطائرة على الشاشة نفسها مع إنذار اللوحة.
وحدة تحكم المهمة
لغة المحطة الأرضية: قياس عن بُعد قابل للقراءة
مثال لما سترونه على الشاشة. القيم من المحاكي؛ وفي الميدان تكتب الطائرة الحقيقية في المكان نفسه.
المهمة 14 · مسح سلاسل الطاقة الشمسية · القطاع Bمحاكاةمباشر
- الارتفاع (AGL)
- 42 مالحد 120 م
- السرعة الأرضية
- 6.8 م/ث
- البطارية
- 63%العودة عند 25%
- حل الموقع
- RTK ثابت18 قمراً
- تقدم المهمة
- 71%14 / 20 خطاً
- الوصلة
- 4G · 48 م.ث
آخر الأحداث
- رُصدت بقعة ساخنة: السلسلة B-07، +18 °م10:42
- تجنب عائق: عمود، أُزيح المسار 4 م يميناً10:38
- رياح 7 م/ث، الحفاظ على تداخل 80%10:31
غوكدوغان للتحكم بالطيران
الشاشة الحقيقية لبرنامج المحطة الأرضية لدينا
ليست رسمة تصميم: لقطة شاشة للوحة غوكدوغان للتحكم بالطيران التي كتبناها بأنفسنا. الأفق الاصطناعي ووردة البوصلة أعلى اليسار، خريطة الموقع أعلى اليمين، شاشات الكاميرا أسفلها ومفاتيح الطيران بإضاءة LED في الأسفل. التُقطت في وضع المحاكاة؛ عند توصيل طائرة حقيقية تمتلئ الشاشات نفسها بالبيانات الحية.
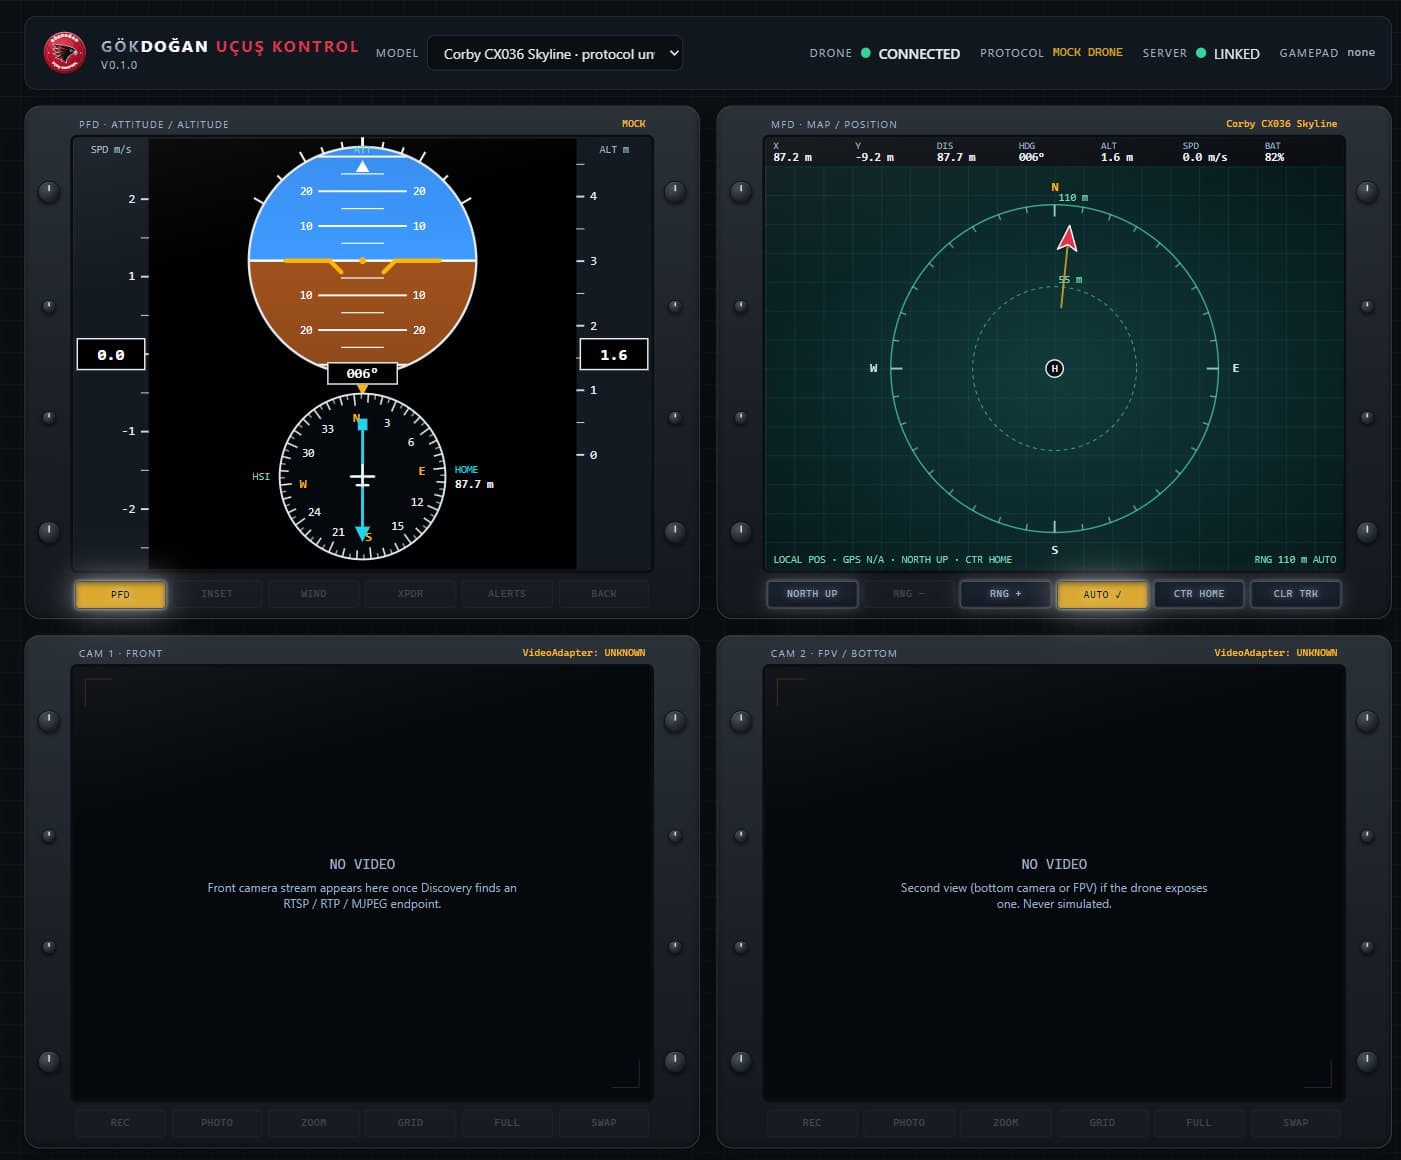
غوكدوغان للتحكم بالطيران، الإصدار 0.1 — لوحة ويب، أكتوبر 2026. أي قيمة لا ترسلها الطائرة تُعرض كـ 'N/A'؛ لا شيء يُختلق.
- PFD: كرة الاتجاه، شريطا السرعة والارتفاع، بوصلة HSI بإبرة العودة إلى المنزل
- MFD: خريطة موقع نسبةً إلى نقطة الإقلاع، أثر المسار، حلقات المدى
- تحكم بلوحة المفاتيح وذراع الألعاب واللمس؛ تُفحص حدود السلامة قبل إرسال أي أمر
- متعدد الطرازات: اختر الطائرة من الشريط العلوي فتتبدل طبقة البرنامج
المنصات
لكل هيكل مهمة
نختار المنصة بحسب المهمة؛ وطبقة البرمجيات تتحدث اللغة نفسها عليها جميعاً. الشركة المصنعة لا تهم: DJI أو مفتوحة المصدر أو تصنيع خاص.
متعددة المراوح
المراقب الذي يستطيع التحليق ثابتاً.
هيكل بأربعة أو ستة محركات. يحلّق ثابتاً ويناور في الأماكن الضيقة؛ المعيار للفحص والتصوير والمهام قصيرة المدى.
- طيران 20–55 دقيقة
- حمولة حرارية + بصرية
- الأماكن الضيقة وداخل المنشآت
جناح ثابت / إقلاع عمودي
خطوط طويلة ومساحات واسعة.
تقلع عمودياً وتطير بالأجنحة. في خطوط الأنابيب وخطوط النقل والمسوحات الواسعة تقدم أضعاف مدى متعددة المراوح.
- ساعات في الجو
- عشرات الكيلومترات من الخطوط
- رسم الخرائط وفحص الممرات
الطائرة الزراعية
ترش وتنثر وترسم الخرائط.
منصة ثقيلة تحمل خزان رش ونثر (فئة DJI Agras: 40 كغ سائل، 50 كغ صلب). تطبيق بجرعة متغيرة اعتماداً على خريطة متعددة الأطياف.
- رش دقيق
- تسميد بجرعة متغيرة
- تتبع التضاريس مع رصد العوائق
الحرارية والفحص
تقيس ما لا يُرى.
كاميرا حرارية قياسية إشعاعياً وتقريب عالٍ. خلية ساخنة في لوح شمسي، محوّل يسخن، أثر إنسان في بحث ليلي؛ كل بكسل يحمل درجة حرارة.
- حرارية قياسية 640×512
- تنبيهات البقع الساخنة
- عمليات ليلية
طائرة في صندوق
بلا طيار، في الوقت نفسه كل يوم.
محطة تُركَّب في الموقع (فئة DJI Dock 3) تأوي الطائرة وتشحنها وتتولى الإقلاع والهبوط. جدول المهام عن بُعد؛ −30 / +50 °م، نصف قطر 10 كم.
- دوريات مجدولة
- تشغيل عن بُعد
- تركيب على مركبة
تصنيع خاص وداخلي
إن لم يكن موجوداً، صنعناه.
هيكل مخصص للمهمة على متحكم طيران مفتوح المصدر: عدّ رفوف المستودعات، طيران داخلي بلا GPS، حمولات مستشعرات خاصة. برمجية التحكم الخاصة بنا بدأت هنا.
- مبنية على PX4 / ArduPilot
- تحديد موقع بصري بلا GPS
- تكامل مستشعرات مخصصة
مجالات الاستخدام
البرمجية نفسها، ستة ميادين مختلفة
تتغير المهمة ولا تتغير الطريقة: تعريف، طيران، كشف، تقرير.
الزراعة
خرائط صحة المحاصيل من المسح متعدد الأطياف، كشف الإجهاد المائي، متابعة الري؛ رش وتسميد بجرعة متغيرة حسب الخريطة. فقط حيث يلزم، وبالقدر اللازم.
البحث والإنقاذ
بحث ليلي في تضاريس وعرة بكاميرا حرارية ونموذج لكشف الأشخاص. بصمات حرارية من ارتفاع 60–90 م؛ يعلّم النموذج وجود الإنسان بثقة عالية ويتوجه الفريق مباشرة إلى الإحداثية.
الطاقة والصناعة
سلاسل الطاقة الشمسية، ريش التوربينات الهوائية، خطوط النقل، خطوط الأنابيب، المحطات الفرعية والمداخن. تشارك النتائج الشاشة مع بيانات اللوحة في منصة مراقبة الطاقة.
الدفاع والأمن
دوريات محيطية مجدولة، كشف التسلل، التوجه التلقائي إلى الحادث. تنسيق أسراب (عدة طائرات) وتكامل برمجي مع منصات كشف الطائرات المسيّرة المعادية — مع الجهات المخوّلة والمصنّعين المرخّصين.
رسم الخرائط والإنشاءات
صور جوية مصححة، نماذج سطح رقمية، وحساب الأحجام (الأكوام، الحفر)؛ مقارنة أسبوعية لتقدم الأعمال في الموقع. المخرجات تذهب مباشرة إلى CAD وGIS.
الكوارث والبيئة
تتبع خطوط الحرائق، خرائط الأضرار بعد الفيضانات، مراقبة السواحل والغابات. عند انقطاع الوصلة يبقى سجل المهمة على متن الطائرة ويُزامَن عند العودة.
ما نكتبه
نأخذ الهيكل ونكتب عقله
تصنع الشركات طائرات تطير جيداً؛ وما ينقص هو البرمجية التي تربط تلك الطائرة بمهمتكم. نحن نطور ستة أجزاء.
مخطط المهام
ارسموا منطقة على الخريطة واختاروا المستشعر؛ يُحسب المسار والارتفاع والتداخل. مناطق الحظر وسقف الارتفاع ونقطة العودة بالبطارية مدمجة في الخطة من البداية.
منطق الطيران الذاتي
أوامر لمتحكم الطيران عبر MAVLink / MAVSDK؛ تغيير المسار أثناء المهمة، تنسيق عدة طائرات، سلوكيات آمنة عند فقدان الوصلة وانخفاض البطارية.
معالجة الصور
كشف الأجسام على متن الطائرة: بقع ساخنة، تشققات، أشخاص، مركبات، نباتات مريضة. يُدرَّب النموذج على صور موقعكم؛ وتُسجَّل النتائج بالموقع والقياس.
محطة التحكم الأرضي
ويب وجوّال: فيديو مباشر، قياس عن بُعد، خريطة، إنذارات؛ عودة إلى المنزل بلمسة واحدة. عدة طائرات ومحطات على شاشة واحدة. برمجيتنا الخاصة، بلا حساب لدى طرف ثالث.
إدارة الأسطول والمحطات
جداول مهام محطات «الطائرة في صندوق»، دورات البطارية، سجلات الصيانة وسجلات الطيران. تُحفظ سجلات الطيران جاهزة للجهة التنظيمية.
خط البيانات والتكامل
إنتاج الصور المصححة والتقارير؛ تصدير النتائج إلى منصة مراقبة الطاقة أو برمجية الصيانة أو GIS. يمكن أن تبقى البيانات على خادمكم الخاص.
أرقام من الميدان
لماذا الطيران الذاتي؟
هذه الأرقام ليست قياساتنا؛ بل من مصادر القطاع (مرتبطة في أسفل الصفحة). نحسب القيمة المتوقعة لموقعكم معاً.
20 دقيقة
فحص بالطائرة لكل توربين هوائي؛ 4–8 ساعات بفريق الحبال
Unmanned Systems Technology
75%
توفير في الوقت عند فحص الطاقة الشمسية مقارنة بالطرق اليدوية
Oxmaint
60–90 م
الارتفاع الذي تلتقط منه الكاميرا الحرارية بصمة حرارية بشرية
DroneXL
54 دقيقة
زمن طيران الطائرة في صندوق، نصف قطر مهمة 10 كم، −30 / +50 °م
DJI Dock 3
40 كغ
سائل في الرحلة الواحدة للطائرة الزراعية؛ 50 كغ صلب
DJI Agras T50
88,138
طائرة مسيّرة مسجلة في تركيا (سبتمبر 2025)
SHGM / NTV
التنظيم
كل رحلة خاضعة لقواعد SHGM
ذاتي لا يعني بلا ترخيص. في كل مشروع نتابع الفئة والتسجيل وتأهيل الطيار وإذن المنطقة؛ وتدمج البرمجية مناطق الحظر وسقف الارتفاع في الخطة من البداية.
فئات الطائرات المسيّرة
أربع فئات حسب الوزن الأقصى عند الإقلاع: İHA-0 (500 غ–4 كغ)، İHA-1 (4–25 كغ)، İHA-2 (25–150 كغ)، İHA-3 (أكثر من 150 كغ). تحدد الفئة التسجيل وتأهيل الطيار ومسار الترخيص.
التسجيل وتأهيل الطيار
تُسجَّل الطائرات التي تزيد عن 500 غ لدى هيئة الطيران المدني التركية (SHGM). بموجب التعليمات الجديدة SHT-İHA (30 يوليو 2026) للطيارين ثلاثة مستويات: P0 هاوٍ ضمن مدى الرؤية، P1 تجاري ضمن مدى الرؤية، P2 خارج مدى الرؤية والعمليات عالية الخطورة.
المناطق والتصاريح
في المناطق الخضراء لا يلزم تصريح إضافي؛ أما المناطق الصفراء والحمراء والطيران فوق 120 م وخارج مدى الرؤية (BVLOS) فتخضع للطلب. عمليات «الطائرة في صندوق» تندرج ضمن BVLOS وتُخطَّط مع المشروع.
الفرق
من الطيران بطيار إلى المهمة الذاتية
بجهاز التحكم
- طيار في الموقع في كل رحلة، على العصا كل ثانية
- تُراجَع الصور يدوياً لاحقاً وتفلت النتائج
- الفحص نفسه بمسار وجودة مختلفين في كل مرة
- تبقى البيانات على البطاقة ويكتب أحدهم التقرير
بالمهمة الذاتية
- تُعرَّف المهمة مرة واحدة وتنفذها المحطة كل يوم في الوقت نفسه
- تُكتشف النتائج أثناء الطيران وتُسجَّل بموقعها
- المسار نفسه والارتفاع نفسه ونتائج قابلة للمقارنة
- التقرير تلقائي؛ والإنذار بجانب إنذار اللوحة
حدود صادقة
- لا نصنّع الطائرات المسيّرة. الهيكل والمحركات ومتحكم الطيران من DJI أو من المنظومة مفتوحة المصدر؛ ونحن نكتب البرمجية فوقها وتكامل المستشعرات والنظام الأرضي.
- برمجية التحكم الأرضي الخاصة بنا تعمل اليوم على طائرة مسيّرة بالواي فاي (ويب + جوّال، المرحلة 1). يُتحقق من التكامل مع المنصات الصناعية على حدة في كل مشروع؛ لا ندّعي أننا نطيّر كل طائرة.
- في مجال الدفاع ومكافحة الطائرات المسيّرة نعمل فقط مع الجهات المخوّلة وعلى منصات المصنّعين المرخّصين، في جانب البرمجيات والتكامل. لا نصنّع رادارات أو أجهزة تشويش أو عتاد تحييد.
- عمليات الطيران خارج مدى الرؤية (BVLOS) و«الطائرة في صندوق» تتطلب تصريحاً من SHGM؛ إجراء الترخيص جزء من المشروع ويستغرق وقتاً.
- الأرقام في هذه الصفحة من مصادر القطاع؛ والقيمة في موقعكم تعتمد على التضاريس والطقس والمنصة.
ما المهمة التي تتكرر في موقعكم؟
إن كانت هناك منطقة للمسح أو خط للفحص أو محيط للمراقبة فأخبرونا. لنختر معاً المنصة والمستشعر ومسار الترخيص، ولنرسم معاً خطة المهمة الأولى.
صفوا مهمتكمالمصادر
- 01DJI Dock 3 — طائرة في صندوق، Matrice 4D/4TD (UAV Coach)
- 02فحص أصول الرياح والطاقة الشمسية بالطائرات المسيّرة (Unmanned Systems Technology)
- 03فحص التوربينات الهوائية والمزارع الشمسية بالطائرات (Oxmaint)
- 04الحرارية والذكاء الاصطناعي في البحث والإنقاذ (DroneXL)
- 05إطلاق DJI Agras T50 (LOG)
- 06بنية نظام PX4: متحكم الطيران + الحاسوب المرافق
- 07عدد الطائرات المسيّرة المسجلة في تركيا (NTV، سبتمبر 2025)
- 08SHT-İHA: مستويات رخص الطيارين الجديدة (Alomaliye، يوليو 2026)