Nuova linea · Sistemi autonomi
Lei definisce la missione. Il drone la vola.
Per noi un drone non è un telaio con una fotocamera, ma un computer che lavora in aria. Prendiamo qualsiasi piattaforma drone e ci scriviamo sopra il pianificatore di missione, la logica di volo autonomo, l'elaborazione delle immagini e il software di controllo a terra. Il risultato: un'ispezione di quadro, un rilievo di campo o la ricerca di una persona scomparsa si completano senza che un pilota tenga i comandi ogni secondo.
La stessa squadra che costruisce l'impianto energetico in campo costruisce anche il software che lo sorveglia: la linea droni è quell'approccio portato in aria.
Stato
Il nostro software di controllo web + mobile funziona su un drone Wi-Fi (fase 1, ottobre 2026); le integrazioni con piattaforme industriali sono a progetto.
Cortometraggi
Due missioni, due cortometraggi
Abbiamo trasformato il racconto di questa pagina in due cortometraggi: un'ispezione di un impianto fotovoltaico e un pattugliamento perimetrale. Le scene sono visualizzazioni generate dall'IA; la schermata di missione in mezzo è la vera interfaccia di Gökdoğan Controllo di Volo.
Ispezione impianto fotovoltaico
Visualizzazione IAIl drone segnala, decolla da una piattaforma in cemento, scansiona le file di pannelli una a una, segnala un punto caldo con la termocamera e torna alla piattaforma. L'ingegnere segue la missione sullo schermo Gökdoğan.
Pattugliamento perimetrale di villa
Visualizzazione IAAl crepuscolo due droni decollano insieme dal giardino, seguono l'alto muro di cinta da dentro e da fuori, controllano la linea con la visione notturna e atterrano sulla stessa piattaforma.
Avvia per l'audio.
Livelli tecnologici
Cinque livelli dal sensore alla stazione di terra
In basso l'hardware che misura, in alto il software che decide. Mostriamo chiaramente quale livello scriviamo noi e quale prendiamo da una piattaforma esistente.
- L5
Controllo a terra e stazione
Software di controllo a terra web e mobile: definizione della missione, telemetria in diretta, mappa, allarmi. Una stazione drone-in-a-box (classe DJI Dock 3) ricarica e gestisce decollo e atterraggio in automatico; noi colleghiamo piano di missione e dati alla piattaforma.
Lo scriviamo noi
- L4
Comunicazioni
Collegamento RF per telemetria e video; 4G/5G per missioni oltre la portata. Se il collegamento cade, il drone passa a un comportamento sicuro predefinito, il registro di missione resta a bordo e si sincronizza al rientro.
Lo scriviamo noi
- L3
Computer di missione
Un secondo computer a bordo (NVIDIA Jetson, classe Raspberry Pi). Elabora il flusso della camera, rileva oggetti e modifica la rotta in tempo reale; comanda il controllore di volo via MAVLink / ROS 2. Questo livello è nostro.
Lo scriviamo noi
- L2
Controllore di volo
Uno stack di volo open source basato su PX4 o ArduPilot, oppure il sistema chiuso del produttore (DJI). Questo livello gestisce motori, stabilità e modalità base (decollo, atterraggio, ritorno a casa, mantenimento); noi lo tariamo e impostiamo le soglie di sicurezza.
Piattaforma / integrazione
- L1
Sensori e posizionamento
GPS/GNSS con correzione RTK per precisione centimetrica; IMU, barometro, bussola. Camera stereo, LiDAR o ultrasuoni per il rilevamento ostacoli; camera RGB, termica (640×512 radiometrica) o multispettrale a seconda della missione.
Piattaforma / integrazione
Come funziona
Quattro passi dalla definizione al rapporto
Una missione va da un'area disegnata sulla mappa a un rapporto PDF senza che nessuno voli.
- 01
Definizione della missione
Disegnate l'area sulla mappa: il campo da rilevare, la linea da ispezionare, la zona da cercare. Il software calcola quota, sovrapposizione e rotta per il sensore; zone vietate e tetto di quota si applicano in automatico.
- 02
Volo autonomo
Il drone decolla, segue la rotta, rileva ed evita gli ostacoli. Quando la batteria raggiunge la soglia segna la posizione, torna alla stazione, ricarica e riprende dallo stesso punto.
- 03
Rilevamento e decisione
Le immagini vengono elaborate in volo: punti caldi, crepe, persone, veicoli, colture malate. Se il modello trova qualcosa, il drone si avvicina, acquisisce fotogrammi aggiuntivi e registra posizione e misura.
- 04
Rapporto e azione
I rilievi entrano nel rapporto georeferenziati, con data, ora e misura, e vengono notificati via e-mail. Collegato alla Piattaforma di Monitoraggio Energia, il rilievo del drone compare nella stessa schermata dell'allarme del quadro.
Console di missione
La lingua della stazione di terra: telemetria leggibile
Un esempio di ciò che vedrete sullo schermo. I valori vengono dal simulatore; in campo il drone reale scrive nello stesso punto.
Missione 14 · Scansione stringhe FV · Blocco BSIMULAZIONEIN DIRETTA
- Quota (AGL)
- 42 mlimite 120 m
- Velocità al suolo
- 6,8 m/s
- Batteria
- 63 %rientro al 25 %
- Soluzione di posizione
- RTK fissa18 satelliti
- Avanzamento missione
- 71 %14 / 20 linee
- Collegamento
- 4G · 48 ms
Ultimi eventi
- Punto caldo rilevato: stringa B-07, +18 °C10:42
- Ostacolo evitato: palo, rotta spostata di 4 m a destra10:38
- Vento 7 m/s, sovrapposizione all'80 % mantenuta10:31
Gökdoğan Controllo di Volo
Lo schermo reale del nostro software di stazione di terra
Non è un bozzetto: uno screenshot del pannello Gökdoğan Controllo di Volo scritto da noi. Orizzonte artificiale e rosa dei venti in alto a sinistra, mappa di posizione in alto a destra, schermi camera sotto e tasti di volo retroilluminati a LED in basso. Catturato in modalità simulatore; con un drone reale collegato gli stessi schermi si riempiono di dati in diretta.
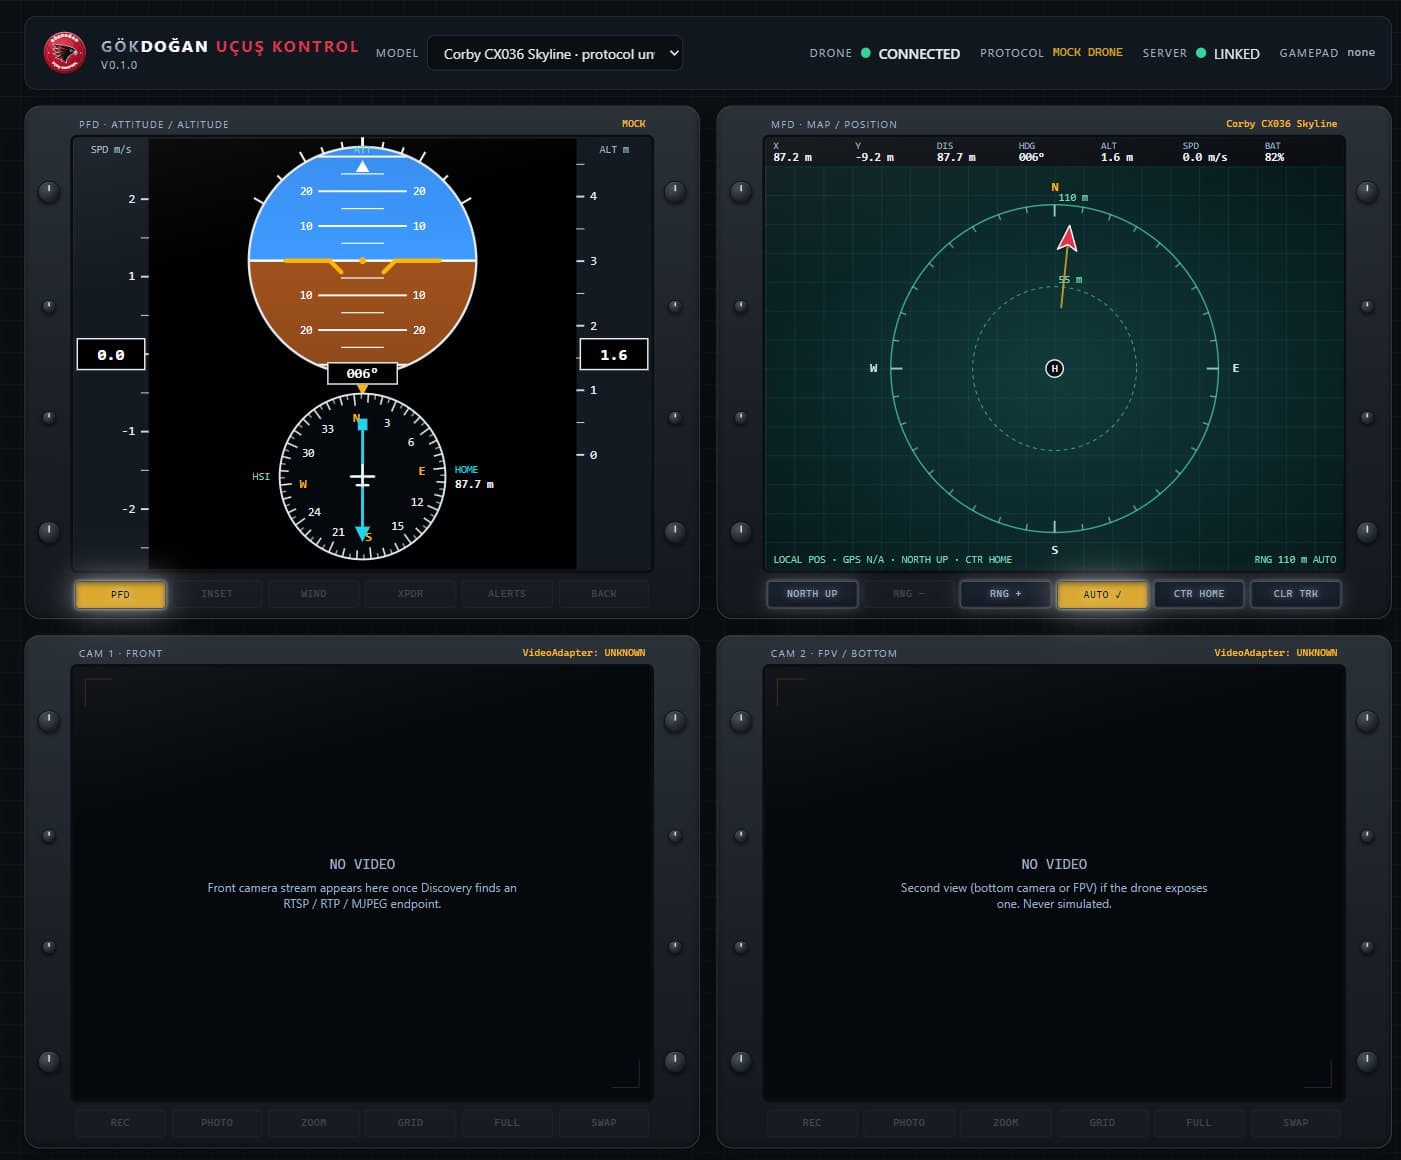
Gökdoğan Controllo di Volo, versione 0.1 — pannello web, ottobre 2026. Ogni valore che il drone non invia è mostrato come 'N/A'; nulla viene inventato.
- PFD: sfera d'assetto, nastri velocità e quota, bussola HSI con ago di ritorno a casa
- MFD: mappa di posizione rispetto al punto di decollo, traccia, anelli di distanza
- Tastiera, gamepad e touch; i limiti di sicurezza sono verificati prima di ogni comando
- Multi-modello: scegli il drone nella barra in alto e cambia lo strato software
Piattaforme
Ogni cellula ha un lavoro
Scegliamo la piattaforma in base alla missione; il livello software parla la stessa lingua su tutte. Il produttore non conta: DJI, open source o costruzione su misura.
Multirotore
L'osservatore che sa restare fermo.
Cellula a quattro o sei motori. Resta in hovering e manovra in spazi stretti; lo standard per ispezione, fotografia e missioni a corto raggio.
- 20–55 min di volo
- Carico termico + ottico
- Spazi stretti e interno impianti
Ala fissa / VTOL
Linee lunghe, aree vaste.
Decolla in verticale, vola con le ali. Su condotte, linee elettriche e grandi aree offre un'autonomia molte volte superiore a un multirotore.
- Ore in aria
- Decine di chilometri di linea
- Mappatura e ispezione di corridoi
Drone agricolo
Irrora, sparge, mappa.
Piattaforma pesante con serbatoio di irrorazione e spargimento (classe DJI Agras: 40 kg liquido, 50 kg solido). Applicazione a dose variabile da mappa multispettrale.
- Irrorazione di precisione
- Concimazione a dose variabile
- Seguimento del terreno con rilevamento ostacoli
Termico e ispezione
Misura l'invisibile.
Camera termica radiometrica e zoom elevato. Una cella calda su un pannello FV, un trasformatore che si scalda, una traccia umana in una ricerca notturna; ogni pixel porta una temperatura.
- Termica radiometrica 640×512
- Avvisi di punto caldo
- Operazioni notturne
Drone-in-a-box
Senza pilota, ogni giorno alla stessa ora.
Una stazione installata in impianto (classe DJI Dock 3) ospita il drone, lo ricarica e gestisce decollo e atterraggio. Calendario missioni da remoto; −30 / +50 °C, raggio di 10 km.
- Pattugliamenti programmati
- Attivazione da remoto
- Installazione su veicolo
Su misura e indoor
Se non esiste, lo costruiamo.
Cellula specifica per la missione su controllore di volo open source: conteggio scaffali in magazzino, volo indoor senza GPS, carichi sensoriali speciali. Il nostro software di controllo è nato qui.
- Basato su PX4 / ArduPilot
- Posizionamento visivo senza GPS
- Integrazione sensori su misura
Campi di impiego
Lo stesso software, sei campi diversi
La missione cambia, il metodo no: definire, volare, rilevare, riferire.
Agricoltura
Mappe di salute delle colture da scansioni multispettrali, rilevamento dello stress idrico, controllo dell'irrigazione; irrorazione e concimazione a dose variabile da mappa. Solo dove serve, solo quanto serve.
Ricerca e soccorso
Ricerca notturna su terreno difficile con camera termica e modello di rilevamento persone. Firme termiche da 60–90 m di quota; il modello segnala la presenza umana con alta confidenza e la squadra va dritta alla coordinata.
Energia e industria
Stringhe FV, pale eoliche, linee elettriche, condotte, sottostazioni e camini. I rilievi condividono la schermata con i dati del quadro nella Piattaforma di Monitoraggio Energia.
Difesa e sicurezza
Pattugliamenti perimetrali programmati, rilevamento intrusioni, invio automatico sul luogo dell'evento. Coordinamento di sciami (più droni) e integrazione software con piattaforme di rilevamento anti-drone, con enti autorizzati e produttori licenziati.
Mappatura e costruzioni
Ortofoto, modelli digitali di superficie e calcolo dei volumi (cumuli, scavi); confronto settimanale dell'avanzamento in cantiere. I risultati vanno direttamente in CAD e GIS.
Calamità e ambiente
Monitoraggio dei fronti di incendio, mappe dei danni dopo le alluvioni, osservazione costiera e forestale. Se il collegamento cade, il registro di missione resta a bordo e si sincronizza al rientro.
Ciò che scriviamo
Prendiamo la cellula e ne scriviamo la mente
I produttori costruiscono droni che volano bene; ciò che manca è il software che lega quel drone alla vostra missione. Noi sviluppiamo sei parti.
Pianificatore di missione
Disegnate un'area sulla mappa, scegliete il sensore; rotta, quota e sovrapposizione vengono calcolate. Zone vietate, tetto di quota e punto di rientro per batteria sono nel piano fin dall'inizio.
Logica di volo autonomo
Comandi al controllore di volo via MAVLink / MAVSDK; cambio di rotta durante la missione, coordinamento di più droni, comportamenti sicuri in caso di perdita del collegamento e batteria scarica.
Elaborazione delle immagini
Rilevamento oggetti a bordo: punti caldi, crepe, persone, veicoli, colture malate. Il modello viene addestrato con immagini del vostro impianto; i rilievi vengono registrati con posizione e misura.
Stazione di controllo a terra
Web e mobile: video in diretta, telemetria, mappa, allarmi; ritorno a casa con un tocco. Più droni e stazioni in un'unica schermata. Software nostro, nessun account di terzi.
Gestione flotta e stazioni
Calendari di missione delle stazioni drone-in-a-box, cicli batteria, registri di manutenzione e giornali di volo. I registri di volo sono tenuti pronti per l'autorità.
Pipeline dati e integrazione
Generazione di ortofoto e rapporti; esportazione dei rilievi verso la Piattaforma di Monitoraggio Energia, il software di manutenzione o il GIS. I dati possono restare sul vostro server.
Numeri dal campo
Perché autonomo?
Queste cifre non sono misurazioni nostre; vengono da fonti di settore (collegate in fondo alla pagina). Il valore atteso nel vostro impianto lo calcoliamo insieme.
20 min
di ispezione con drone per turbina eolica; 4–8 ore con squadra su fune
Unmanned Systems Technology
75 %
di tempo risparmiato nell'ispezione FV rispetto ai metodi manuali
Oxmaint
60–90 m
quota da cui una camera termica rileva una firma termica umana
DroneXL
54 min
di autonomia del drone-in-a-box, raggio di missione 10 km, −30 / +50 °C
DJI Dock 3
40 kg
di liquido per volo su un drone agricolo; 50 kg di solido
DJI Agras T50
88.138
droni registrati in Turchia (settembre 2025)
SHGM / NTV
Normativa
Ogni volo è vincolato alle regole SHGM
Autonomo non significa senza permesso. In ogni progetto seguiamo classe, registrazione, abilitazione del pilota e permesso di zona; il software inserisce zone vietate e tetto di quota nel piano fin dall'inizio.
Classi di droni
Quattro classi per massa massima al decollo: İHA-0 (500 g–4 kg), İHA-1 (4–25 kg), İHA-2 (25–150 kg), İHA-3 (oltre 150 kg). La classe determina registrazione, abilitazione del pilota e percorso autorizzativo.
Registrazione e abilitazione del pilota
I velivoli oltre 500 g sono registrati presso l'autorità turca per l'aviazione civile (SHGM). Con la nuova direttiva SHT-İHA (30 luglio 2026) i piloti hanno tre livelli: P0 amatoriale in linea di vista, P1 commerciale in linea di vista, P2 oltre la linea di vista e operazioni ad alto rischio.
Zone e permessi
Nelle zone verdi non serve un permesso aggiuntivo; zone gialle e rosse, voli oltre 120 m e oltre la linea di vista (BVLOS) richiedono una domanda. Le operazioni drone-in-a-box rientrano nel BVLOS e si pianificano insieme al progetto.
La differenza
Dal volo pilotato alla missione autonoma
Con il radiocomando
- Un pilota in campo a ogni volo, ai comandi ogni secondo
- Le foto si esaminano a mano dopo, i rilievi sfuggono
- La stessa ispezione con rotta e qualità diverse ogni volta
- I dati restano sulla scheda, qualcuno scrive il rapporto
Con la missione autonoma
- La missione si definisce una volta, la stazione la vola ogni giorno alla stessa ora
- I rilievi vengono individuati in volo e registrati con la posizione
- Stessa rotta, stessa quota, risultati confrontabili
- Il rapporto è automatico; l'allarme sta accanto a quello del quadro
Limiti onesti
- Non produciamo droni. Cellula, motori e controllore di volo vengono da DJI o dall'ecosistema open source; noi scriviamo il software sopra, l'integrazione dei sensori e il sistema di terra.
- Il nostro software di controllo a terra oggi funziona su un drone Wi-Fi (web + mobile, fase 1). L'integrazione con piattaforme industriali viene verificata a parte in ogni progetto; non diciamo di saper volare qualsiasi drone.
- Nella difesa e nell'anti-drone lavoriamo solo con enti autorizzati e su piattaforme di produttori licenziati, sul lato software e integrazione. Non costruiamo radar, disturbatori o hardware di neutralizzazione.
- Le operazioni oltre la linea di vista (BVLOS) e drone-in-a-box richiedono il permesso SHGM; l'iter autorizzativo è parte del progetto e richiede tempo.
- Le cifre di questa pagina vengono da fonti di settore; il valore nel vostro impianto dipende da terreno, meteo e piattaforma.
Quale missione si ripete nel vostro impianto?
Se c'è un'area da rilevare, una linea da ispezionare o un perimetro da sorvegliare, raccontatecelo. Scegliamo insieme piattaforma, sensore e percorso autorizzativo, e disegniamo insieme il primo piano di missione.
Descrivete la vostra missioneFonti
- 01DJI Dock 3 — drone-in-a-box, Matrice 4D/4TD (UAV Coach)
- 02Ispezioni con drone di impianti eolici e solari (Unmanned Systems Technology)
- 03Ispezione con drone di turbine eoliche e parchi solari (Oxmaint)
- 04Termico e IA nella ricerca e soccorso (DroneXL)
- 05Presentazione del DJI Agras T50 (LOG)
- 06Architettura di sistema PX4: controllore di volo + computer companion
- 07Numero di droni registrati in Turchia (NTV, settembre 2025)
- 08SHT-İHA: nuovi livelli di licenza pilota (Alomaliye, luglio 2026)