Nouvelle ligne · Systèmes autonomes
Vous définissez la mission. Le drone la vole.
Pour nous, un drone n'est pas un châssis et une caméra, c'est un ordinateur qui travaille en l'air. Nous prenons n'importe quelle plateforme de drone et écrivons par-dessus le planificateur de mission, la logique de vol autonome, le traitement d'image et le logiciel de contrôle au sol. Résultat : une inspection de tableau, un relevé de parcelle ou la recherche d'une personne disparue s'achèvent sans qu'un pilote tienne les manches à chaque seconde.
L'équipe qui construit le système énergétique sur site construit aussi le logiciel qui le surveille : la ligne drones, c'est cette approche portée dans les airs.
État
Notre propre logiciel de contrôle web + mobile fonctionne sur un drone Wi-Fi (phase 1, octobre 2026) ; les intégrations de plateformes industrielles se font par projet.
Courts métrages
Deux missions, deux courts métrages
Nous avons transformé le récit de cette page en deux courts métrages : une inspection de centrale solaire et une patrouille de périmètre. Les scènes sont des visualisations générées par IA ; l'écran de mission intermédiaire est la véritable interface Gökdoğan Contrôle de Vol.
Inspection de centrale solaire
Visualisation par IALe drone émet ses signaux, décolle d'une plateforme en béton, balaie les rangées de panneaux une à une, marque un point chaud à la caméra thermique et revient sur la plateforme. L'ingénieur suit la mission sur l'écran Gökdoğan.
Patrouille de périmètre de villa
Visualisation par IAAu crépuscule, deux drones décollent ensemble du jardin, longent le haut mur d'enceinte de l'intérieur et de l'extérieur, vérifient la ligne en vision nocturne et se reposent sur la même plateforme.
Lancez la lecture pour le son.
Couches technologiques
Cinq couches du capteur à la station sol
En bas, le matériel qui mesure ; en haut, le logiciel qui décide. Nous montrons clairement quelle couche nous écrivons nous-mêmes et laquelle nous prenons d'une plateforme existante.
- L5
Contrôle au sol et station
Logiciel de contrôle au sol web et mobile : définition de mission, télémétrie en direct, carte, alarmes. Une station drone-in-a-box (classe DJI Dock 3) recharge et gère décollage et atterrissage automatiquement ; nous relions le plan de mission et les données à la plateforme.
Nous l'écrivons
- L4
Communications
Liaison RF pour la télémétrie et la vidéo ; 4G/5G pour les missions hors portée. Si la liaison tombe, le drone passe à un comportement sûr prédéfini, le journal de mission reste à bord et se synchronise au retour.
Nous l'écrivons
- L3
Ordinateur de mission
Un second ordinateur à bord (NVIDIA Jetson, classe Raspberry Pi). Il traite le flux caméra, détecte les objets et modifie la route en temps réel ; il commande le contrôleur de vol via MAVLink / ROS 2. Cette couche est la nôtre.
Nous l'écrivons
- L2
Contrôleur de vol
Une pile de vol open source basée sur PX4 ou ArduPilot, ou le système fermé du fabricant (DJI). Cette couche gère les moteurs, la stabilité et les modes de base (décollage, atterrissage, retour maison, maintien) ; nous la réglons et fixons les seuils de sécurité.
Plateforme / intégration
- L1
Capteurs et positionnement
GPS/GNSS avec correction RTK pour une précision centimétrique ; IMU, baromètre, compas. Caméra stéréo, LiDAR ou ultrasons pour la détection d'obstacles ; caméra RGB, thermique (640×512 radiométrique) ou multispectrale selon la mission.
Plateforme / intégration
Comment ça marche
Quatre étapes de la définition au rapport
Une mission va d'une zone dessinée sur la carte à un rapport PDF sans que personne ne vole.
- 01
Définition de la mission
Vous dessinez la zone sur la carte : la parcelle à relever, la ligne à inspecter, le secteur à fouiller. Le logiciel calcule altitude, recouvrement et route pour le capteur ; zones interdites et plafond d'altitude s'appliquent automatiquement.
- 02
Vol autonome
Le drone décolle, suit la route, détecte et évite les obstacles. Quand la batterie atteint le seuil, il marque sa position, rentre à la station, recharge et reprend au même point.
- 03
Détection et décision
Les images sont traitées en vol : points chauds, fissures, personnes, véhicules, cultures malades. Si le modèle trouve quelque chose, le drone s'approche, capture des images supplémentaires et enregistre position et mesure.
- 04
Rapport et action
Les constats entrent dans le rapport géolocalisés, horodatés et mesurés, et sont notifiés par e-mail. Reliée à la Plateforme de Suivi Énergétique, la découverte du drone s'affiche sur le même écran que l'alarme du tableau.
Console de mission
La langue de la station sol : une télémétrie lisible
Un exemple de ce que vous verrez à l'écran. Les valeurs viennent du simulateur ; sur le terrain, le vrai drone écrit au même endroit.
Mission 14 · Balayage strings PV · Bloc BSIMULATIONDIRECT
- Altitude (AGL)
- 42 mlimite 120 m
- Vitesse sol
- 6,8 m/s
- Batterie
- 63 %retour à 25 %
- Solution de position
- RTK fixe18 satellites
- Avancement mission
- 71 %14 / 20 lignes
- Liaison
- 4G · 48 ms
Derniers événements
- Point chaud détecté : string B-07, +18 °C10:42
- Obstacle évité : poteau, route décalée de 4 m à droite10:38
- Vent 7 m/s, recouvrement de 80 % maintenu10:31
Gökdoğan Contrôle de Vol
L'écran réel de notre logiciel de station sol
Pas une maquette : une capture du panneau Gökdoğan Contrôle de Vol que nous avons écrit nous-mêmes. Horizon artificiel et rose des vents en haut à gauche, carte de position en haut à droite, écrans caméra en dessous et touches de vol rétroéclairées par LED en bas. Capturée en mode simulateur ; avec un drone réel connecté, les mêmes écrans se remplissent de données en direct.
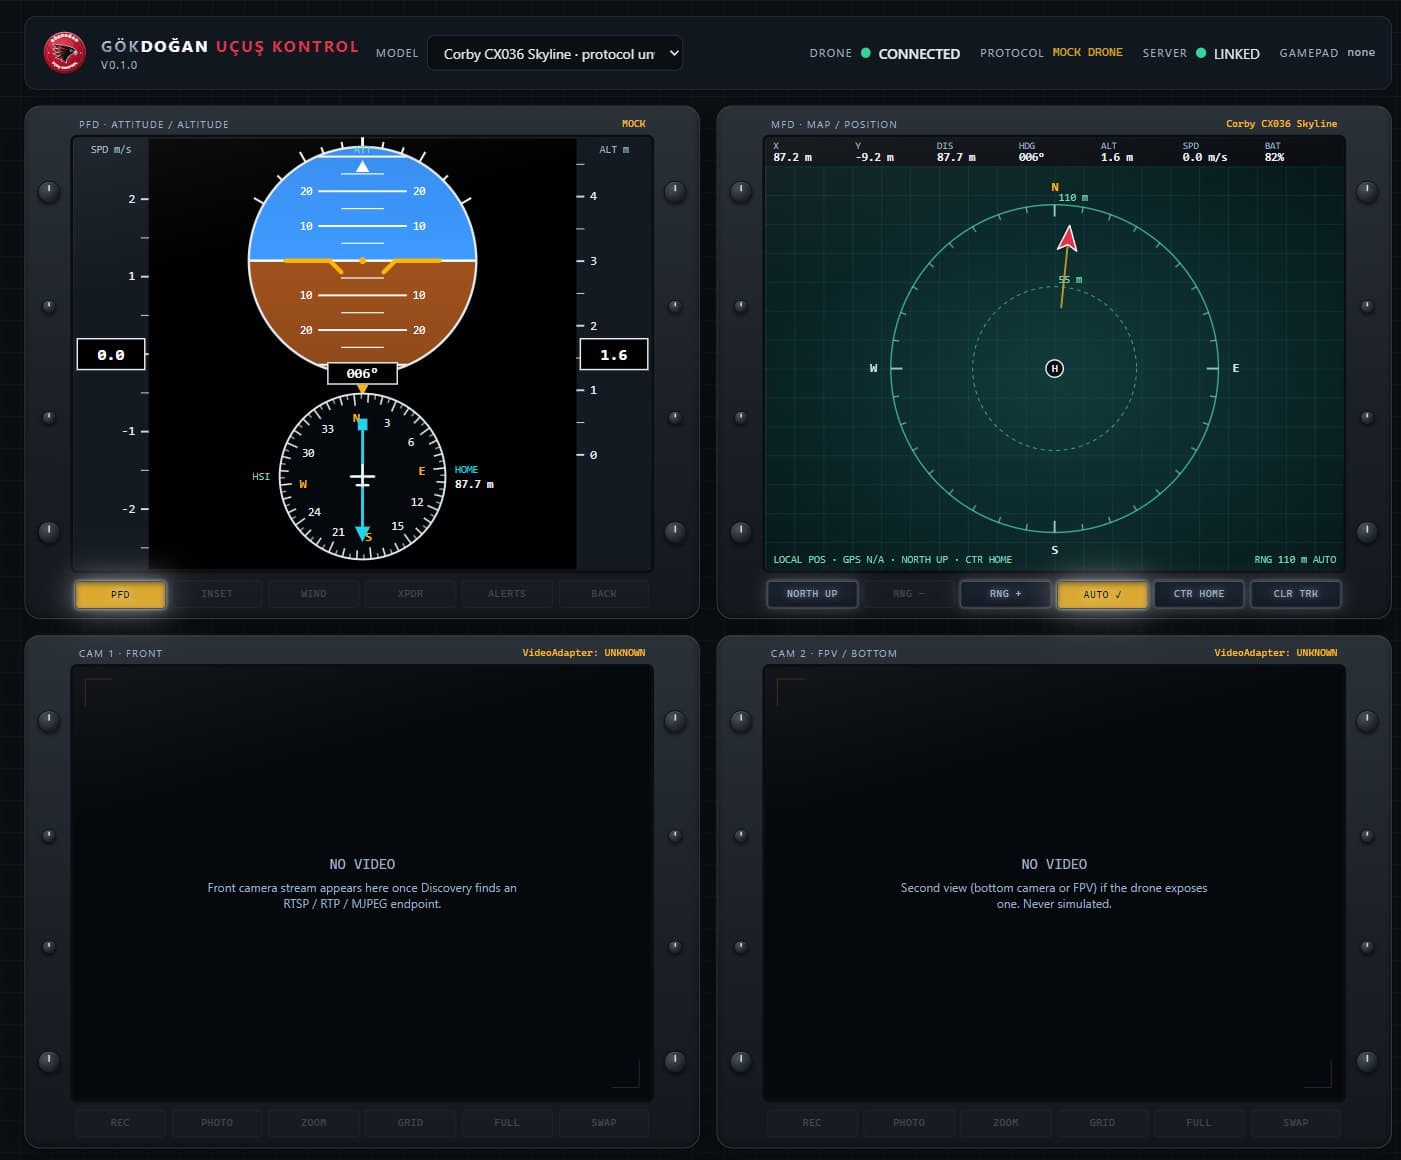
Gökdoğan Contrôle de Vol, version 0.1 — panneau web, octobre 2026. Toute valeur que le drone n'envoie pas s'affiche « N/A » ; rien n'est inventé.
- PFD : boule d'attitude, bandes de vitesse et d'altitude, compas HSI avec aiguille de retour maison
- MFD : carte de position relative au point de décollage, trace, anneaux de distance
- Clavier, manette et tactile ; les limites de sécurité sont vérifiées avant chaque commande
- Multi-modèle : choisissez le drone dans la barre supérieure, la couche logicielle change
Plateformes
Chaque cellule a un métier
Nous choisissons la plateforme selon la mission ; la couche logicielle parle la même langue sur toutes. Le fabricant importe peu : DJI, open source ou construction sur mesure.
Multirotor
L'observateur qui sait faire du surplace.
Cellule à quatre ou six moteurs. Fait du vol stationnaire et manœuvre dans les espaces étroits ; le standard pour l'inspection, la photographie et les missions à courte portée.
- 20–55 min de vol
- Charge thermique + optique
- Espaces étroits et intérieur d'usine
Voilure fixe / VTOL
Longues lignes, grandes surfaces.
Décolle à la verticale, vole sur ses ailes. Pour les pipelines, les lignes de transport et les grands relevés, plusieurs fois la portée d'un multirotor.
- Des heures en l'air
- Des dizaines de kilomètres de ligne
- Cartographie et inspection de corridor
Drone agricole
Pulvérise, épand, cartographie.
Plateforme lourde avec réservoir de pulvérisation et d'épandage (classe DJI Agras : 40 kg de liquide, 50 kg de solide). Application à dose variable d'après une carte multispectrale.
- Pulvérisation de précision
- Fertilisation à dose variable
- Suivi de terrain avec détection d'obstacles
Thermique et inspection
Mesure l'invisible.
Caméra thermique radiométrique et fort zoom. Une cellule chaude sur un panneau PV, un transformateur qui chauffe, une trace humaine lors d'une recherche nocturne ; chaque pixel porte une température.
- Thermique radiométrique 640×512
- Alertes de point chaud
- Opérations de nuit
Drone-in-a-box
Sans pilote, à la même heure chaque jour.
Une station installée sur site (classe DJI Dock 3) abrite le drone, le recharge et gère décollage et atterrissage. Calendrier de missions à distance ; −30 / +50 °C, rayon de 10 km.
- Patrouilles programmées
- Déclenchement à distance
- Installation sur véhicule
Sur mesure et intérieur
S'il n'existe pas, nous le construisons.
Cellule spécifique à la mission sur contrôleur de vol open source : comptage de rayonnages en entrepôt, vol intérieur sans GPS, charges capteurs spéciales. Notre propre logiciel de contrôle est né ici.
- Basé sur PX4 / ArduPilot
- Positionnement visuel sans GPS
- Intégration de capteurs sur mesure
Domaines d'usage
Le même logiciel, six terrains différents
La mission change, la méthode non : définir, voler, détecter, rapporter.
Agriculture
Cartes de santé des cultures par balayage multispectral, détection du stress hydrique, suivi de l'irrigation ; pulvérisation et fertilisation à dose variable d'après la carte. Seulement là où il faut, seulement ce qu'il faut.
Recherche et sauvetage
Recherche nocturne en terrain difficile avec caméra thermique et modèle de détection de personnes. Signatures thermiques depuis 60–90 m d'altitude ; le modèle signale une présence humaine avec une forte confiance et l'équipe va droit à la coordonnée.
Énergie et industrie
Strings PV, pales d'éoliennes, lignes de transport, pipelines, postes électriques et cheminées. Les constats partagent l'écran avec les données du tableau dans la Plateforme de Suivi Énergétique.
Défense et sécurité
Patrouilles périmétriques programmées, détection d'intrusion, envoi automatique sur incident. Coordination d'essaims (plusieurs drones) et intégration logicielle avec des plateformes de détection anti-drone, avec des organismes habilités et des fabricants agréés.
Cartographie et construction
Orthophotos, modèles numériques de surface et calcul de volumes (stocks, terrassements) ; comparaison hebdomadaire de l'avancement du chantier. Les résultats vont directement dans la CAO et le SIG.
Catastrophes et environnement
Suivi des fronts de feu, cartes de dégâts après inondation, surveillance côtière et forestière. Si la liaison tombe, le journal de mission reste à bord et se synchronise au retour.
Ce que nous écrivons
Nous prenons la cellule et écrivons son esprit
Les fabricants construisent des drones qui volent bien ; ce qui manque, c'est le logiciel qui relie ce drone à votre mission. Nous développons six briques.
Planificateur de mission
Dessinez une zone sur la carte, choisissez le capteur ; route, altitude et recouvrement sont calculés. Zones interdites, plafond d'altitude et point de retour batterie sont dans le plan dès le départ.
Logique de vol autonome
Commandes au contrôleur de vol via MAVLink / MAVSDK ; changement de route en mission, coordination de plusieurs drones, comportements sûrs en cas de perte de liaison et de batterie faible.
Traitement d'image
Détection d'objets à bord : points chauds, fissures, personnes, véhicules, cultures malades. Le modèle est entraîné sur les images de votre propre site ; les constats sont enregistrés avec position et mesure.
Station de contrôle au sol
Web et mobile : vidéo en direct, télémétrie, carte, alarmes ; retour maison en un geste. Plusieurs drones et stations sur un seul écran. Notre propre logiciel, aucun compte tiers.
Gestion de flotte et de stations
Calendriers de mission des stations drone-in-a-box, cycles de batterie, carnets d'entretien et journaux de vol. Les enregistrements de vol sont tenus prêts pour l'autorité.
Chaîne de données et intégration
Production d'orthophotos et de rapports ; export des constats vers la Plateforme de Suivi Énergétique, le logiciel de maintenance ou le SIG. Les données peuvent rester sur votre propre serveur.
Chiffres du terrain
Pourquoi autonome ?
Ces chiffres ne sont pas nos mesures ; ils viennent de sources du secteur (liées en bas de page). Nous calculons ensemble la valeur attendue sur votre site.
20 min
d'inspection par drone par éolienne ; 4–8 heures avec une équipe cordiste
Unmanned Systems Technology
75 %
de temps gagné sur l'inspection PV par rapport aux méthodes manuelles
Oxmaint
60–90 m
altitude d'où une caméra thermique capte une signature thermique humaine
DroneXL
54 min
d'autonomie du drone-in-a-box, rayon de mission 10 km, −30 / +50 °C
DJI Dock 3
40 kg
de liquide par vol sur un drone agricole ; 50 kg de solide
DJI Agras T50
88 138
drones enregistrés en Turquie (septembre 2025)
SHGM / NTV
Réglementation
Chaque vol est soumis aux règles de la SHGM
Autonome ne veut pas dire sans autorisation. Sur chaque projet, nous suivons classe, enregistrement, habilitation du pilote et autorisation de zone ; le logiciel intègre zones interdites et plafond d'altitude au plan dès le départ.
Classes de drones
Quatre classes selon la masse maximale au décollage : İHA-0 (500 g–4 kg), İHA-1 (4–25 kg), İHA-2 (25–150 kg), İHA-3 (plus de 150 kg). La classe détermine l'enregistrement, l'habilitation du pilote et la voie d'autorisation.
Enregistrement et habilitation du pilote
Les aéronefs de plus de 500 g sont enregistrés auprès de l'autorité turque de l'aviation civile (SHGM). Avec la nouvelle directive SHT-İHA (30 juillet 2026), les pilotes relèvent de trois niveaux : P0 amateur en vue directe, P1 commercial en vue directe, P2 hors vue et opérations à haut risque.
Zones et autorisations
En zone verte, aucune autorisation supplémentaire n'est requise ; zones jaunes et rouges, vols au-dessus de 120 m et hors vue (BVLOS) font l'objet d'une demande. Les opérations drone-in-a-box relèvent du BVLOS et se planifient avec le projet.
La différence
Du vol piloté à la mission autonome
À la radiocommande
- Un pilote sur site à chaque vol, aux manches à chaque seconde
- Les photos sont examinées à la main après coup, des constats passent au travers
- La même inspection avec une route et une qualité différentes à chaque fois
- Les données restent sur la carte, quelqu'un rédige le rapport
En mission autonome
- La mission est définie une fois, la station la vole chaque jour à la même heure
- Les constats sont détectés en vol et enregistrés avec leur position
- Même route, même altitude, résultats comparables
- Le rapport est automatique ; l'alarme se place à côté de celle du tableau
Limites honnêtes
- Nous ne fabriquons pas de drones. Cellule, moteurs et contrôleur de vol viennent de DJI ou de l'écosystème open source ; nous écrivons le logiciel par-dessus, l'intégration des capteurs et le système sol.
- Notre propre logiciel de contrôle au sol fonctionne aujourd'hui sur un drone Wi-Fi (web + mobile, phase 1). L'intégration des plateformes industrielles est vérifiée à part sur chaque projet ; nous ne prétendons pas voler n'importe quel drone.
- En défense et anti-drone, nous travaillons uniquement avec des organismes habilités et sur les plateformes de fabricants agréés, côté logiciel et intégration. Nous ne construisons ni radar, ni brouilleur, ni matériel de neutralisation.
- Les opérations hors vue (BVLOS) et drone-in-a-box exigent une autorisation de la SHGM ; la procédure fait partie du projet et prend du temps.
- Les chiffres de cette page viennent de sources du secteur ; la valeur sur votre site dépend du terrain, de la météo et de la plateforme.
Quelle mission se répète sur votre site ?
S'il y a une zone à relever, une ligne à inspecter ou un périmètre à surveiller, parlez-nous-en. Choisissons ensemble la plateforme, le capteur et la voie d'autorisation, et dessinons ensemble le premier plan de mission.
Décrivez votre missionSources
- 01DJI Dock 3 — drone-in-a-box, Matrice 4D/4TD (UAV Coach)
- 02Inspections par drone d'actifs éoliens et solaires (Unmanned Systems Technology)
- 03Inspection par drone d'éoliennes et de parcs solaires (Oxmaint)
- 04Thermique et IA en recherche et sauvetage (DroneXL)
- 05Présentation du DJI Agras T50 (LOG)
- 06Architecture système PX4 : contrôleur de vol + ordinateur compagnon
- 07Nombre de drones enregistrés en Turquie (NTV, septembre 2025)
- 08SHT-İHA : nouveaux niveaux de licence pilote (Alomaliye, juillet 2026)