Nueva línea · Sistemas autónomos
Usted define la misión. El dron la vuela.
Para nosotros un dron no es un chasis con cámara, sino un ordenador que trabaja en el aire. Tomamos cualquier plataforma de dron y escribimos sobre ella el planificador de misión, la lógica de vuelo autónomo, el procesamiento de imagen y el software de control en tierra. El resultado: una inspección de cuadro, un barrido de campo o la búsqueda de una persona desaparecida se completa sin que un piloto sostenga los mandos cada segundo.
El mismo equipo que construye el sistema energético en campo construye el software que lo vigila; la línea de drones es ese enfoque llevado al aire.
Estado
Nuestro propio software de control web + móvil funciona sobre un dron Wi-Fi (fase 1, octubre de 2026); las integraciones con plataformas industriales son por proyecto.
Cortometrajes
Dos misiones, dos cortometrajes
Convertimos el relato de esta página en dos cortometrajes: una inspección de planta solar y una patrulla perimetral. Las escenas son visualizaciones generadas por IA; la pantalla de misión intermedia es la interfaz real de Gökdoğan Control de Vuelo.
Inspección de planta solar
Visualización por IAEl dron emite señales, despega de una plataforma de hormigón, escanea las filas de paneles una a una, marca un punto caliente con la cámara térmica y regresa a la plataforma. El ingeniero sigue la misión en la pantalla de Gökdoğan.
Patrulla perimetral de villa
Visualización por IAAl atardecer dos drones despegan juntos del jardín, recorren el alto muro del jardín por dentro y por fuera, revisan la línea con visión nocturna y aterrizan en la misma plataforma.
Reproduzca para oír el sonido.
Capas tecnológicas
Cinco capas del sensor a la estación de tierra
Abajo el hardware que mide, arriba el software que decide. Mostramos con claridad qué capa escribimos nosotros y cuál tomamos de una plataforma existente.
- L5
Control en tierra y estación
Software de control en tierra web y móvil: definición de misión, telemetría en vivo, mapa, alarmas. Una estación dron-en-caja (clase DJI Dock 3) carga y gestiona despegue y aterrizaje automáticamente; nosotros conectamos el plan de misión y los datos con la plataforma.
Lo escribimos nosotros
- L4
Comunicaciones
Enlace RF para telemetría y vídeo; 4G/5G para misiones fuera de alcance. Si el enlace cae, el dron pasa a un comportamiento seguro predefinido, el registro de misión se queda a bordo y se sincroniza al volver.
Lo escribimos nosotros
- L3
Ordenador de misión
Un segundo ordenador a bordo (NVIDIA Jetson, clase Raspberry Pi). Procesa la imagen de la cámara, detecta objetos y cambia la ruta en tiempo real; da órdenes al controlador de vuelo por MAVLink / ROS 2. Esta capa es nuestra.
Lo escribimos nosotros
- L2
Controlador de vuelo
Una pila de vuelo de código abierto basada en PX4 o ArduPilot, o el sistema cerrado del fabricante (DJI). Esta capa gobierna motores, estabilidad y modos básicos (despegue, aterrizaje, volver a casa, mantener); nosotros la ajustamos y fijamos los umbrales de seguridad.
Plataforma / integración
- L1
Sensores y posicionamiento
GPS/GNSS con corrección RTK para precisión centimétrica; IMU, barómetro, brújula. Cámara estéreo, LiDAR o ultrasonidos para detectar obstáculos; cámara RGB, térmica (640×512 radiométrica) o multiespectral según la misión.
Plataforma / integración
Cómo funciona
Cuatro pasos de la definición al informe
Una misión va de un área dibujada en el mapa a un informe PDF sin que nadie vuele.
- 01
Definición de la misión
Dibuja el área en el mapa: el campo a barrer, la línea a inspeccionar, la zona a buscar. El software calcula altura, solape y ruta para el sensor; las zonas prohibidas y el techo de altura se aplican automáticamente.
- 02
Vuelo autónomo
El dron despega, sigue la ruta y detecta y evita obstáculos. Cuando la batería llega al umbral marca su posición, vuelve a la estación, recarga y reanuda desde el mismo punto.
- 03
Detección y decisión
La imagen se procesa en vuelo: puntos calientes, grietas, personas, vehículos, cultivos enfermos. Si el modelo encuentra algo, el dron se acerca, captura fotogramas adicionales y registra posición y medida.
- 04
Informe y acción
Los hallazgos entran en el informe geolocalizados, con fecha y medida, y se avisan por correo. Conectado a la Plataforma de Monitorización Energética, el hallazgo del dron se ve en la misma pantalla que la alarma del cuadro.
Consola de misión
El lenguaje de la estación de tierra: telemetría legible
Un ejemplo de lo que verá en pantalla. Los valores vienen del simulador; en campo, el dron real escribe en el mismo sitio.
Misión 14 · Barrido de strings FV · Bloque BSIMULACIÓNEN VIVO
- Altura (AGL)
- 42 mlímite 120 m
- Velocidad sobre el suelo
- 6,8 m/s
- Batería
- 63 %retorno al 25 %
- Solución de posición
- RTK fija18 satélites
- Progreso de misión
- 71 %14 / 20 líneas
- Enlace
- 4G · 48 ms
Últimos eventos
- Punto caliente detectado: string B-07, +18 °C10:42
- Obstáculo evitado: poste, ruta desplazada 4 m a la derecha10:38
- Viento 7 m/s, solape del 80 % mantenido10:31
Gökdoğan Control de Vuelo
La pantalla real de nuestro software de estación de tierra
No es un boceto de diseño: una captura del panel Gökdoğan Control de Vuelo que escribimos nosotros. Horizonte artificial y rosa de los vientos arriba a la izquierda, mapa de posición arriba a la derecha, pantallas de cámara debajo y teclas de vuelo retroiluminadas por LED abajo. Capturada en modo simulador; con un dron real conectado las mismas pantallas se llenan de datos en vivo.
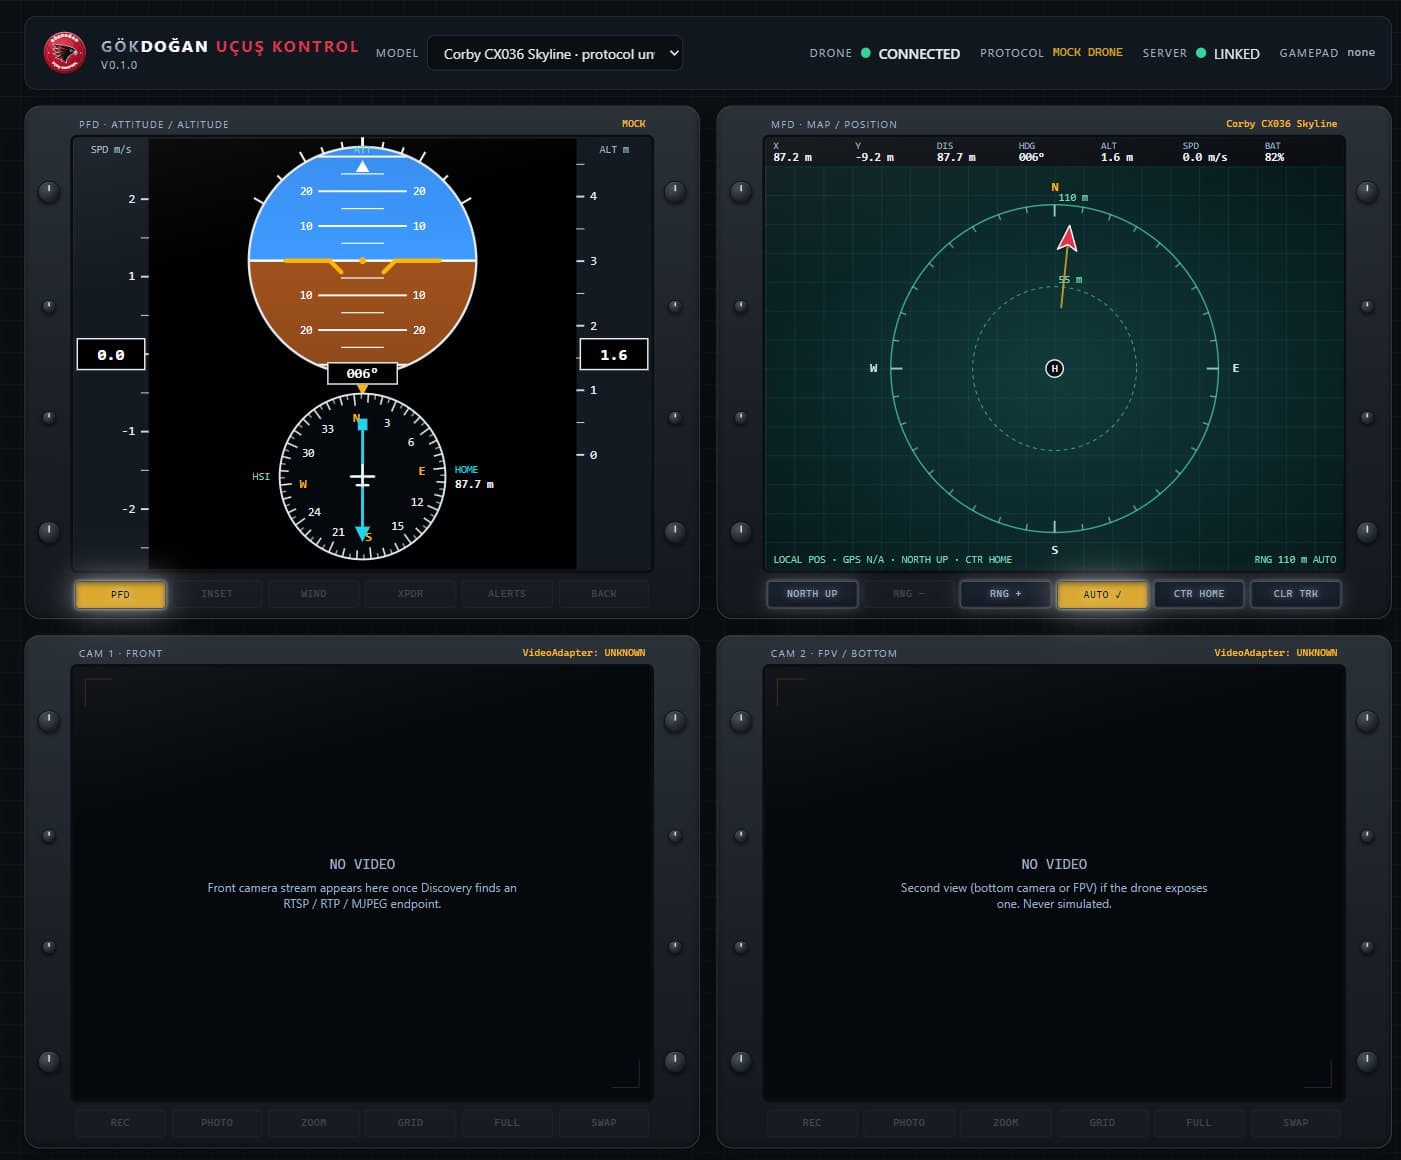
Gökdoğan Control de Vuelo, versión 0.1 — panel web, octubre de 2026. Todo valor que el dron no envía se muestra como 'N/A'; nada se inventa.
- PFD: bola de actitud, cintas de velocidad y altitud, brújula HSI con aguja de regreso a casa
- MFD: mapa de posición relativo al punto de despegue, traza de ruta, anillos de distancia
- Control por teclado, mando y táctil; los límites de seguridad se comprueban antes de enviar cualquier orden
- Multimodelo: elija el dron en la barra superior y la capa de software cambia
Plataformas
Cada fuselaje tiene un trabajo
Elegimos la plataforma según la misión; la capa de software habla el mismo idioma en todas. El fabricante no importa: DJI, código abierto o construcción propia.
Multirrotor
El observador que puede quedarse quieto.
Fuselaje de cuatro o seis motores. Se mantiene en vuelo estacionario y maniobra en espacios estrechos; el estándar para inspección, fotografía y misiones de corto alcance.
- 20–55 min de vuelo
- Carga térmica + óptica
- Espacios estrechos e interior de plantas
Ala fija / VTOL
Líneas largas, áreas amplias.
Despega en vertical, vuela con alas. En oleoductos, líneas de transmisión y grandes superficies ofrece varias veces el alcance de un multirrotor.
- Horas en el aire
- Decenas de kilómetros de línea
- Cartografía e inspección de corredores
Dron agrícola
Pulveriza, esparce, cartografía.
Plataforma pesada con tanque de pulverización y esparcido (clase DJI Agras: 40 kg líquido, 50 kg sólido). Aplicación de dosis variable a partir de un mapa multiespectral.
- Pulverización de precisión
- Abonado de dosis variable
- Seguimiento del terreno con detección de obstáculos
Térmico e inspección
Mide lo invisible.
Cámara térmica radiométrica y gran zoom. Una célula caliente en un panel FV, un transformador que se calienta, un rastro humano en una búsqueda nocturna; cada píxel lleva una temperatura.
- Térmica radiométrica 640×512
- Alertas de punto caliente
- Operación nocturna
Dron en caja
Sin piloto, a la misma hora cada día.
Una estación instalada en la planta (clase DJI Dock 3) aloja el dron, lo carga y gestiona despegue y aterrizaje. Calendario de misiones a distancia; −30 / +50 °C, 10 km de radio.
- Patrullas programadas
- Disparo remoto
- Instalación sobre vehículo
Construcción propia e interior
Si no existe, lo construimos.
Fuselaje a medida sobre un controlador de vuelo de código abierto: conteo de estanterías en almacén, vuelo interior sin GPS, cargas de sensores especiales. Nuestro propio software de control empezó aquí.
- Basado en PX4 / ArduPilot
- Posicionamiento visual sin GPS
- Integración de sensores a medida
Campos de uso
El mismo software, seis campos distintos
La misión cambia, el método no: definir, volar, detectar, informar.
Agricultura
Mapas de salud del cultivo a partir de barridos multiespectrales, detección de estrés hídrico, seguimiento del riego; pulverización y abonado de dosis variable según el mapa. Solo donde hace falta y solo lo necesario.
Búsqueda y rescate
Búsqueda nocturna en terreno difícil con cámara térmica y modelo de detección de personas. Firmas de calor desde 60–90 m de altura; el modelo marca la presencia humana con alta confianza y el equipo va directo a la coordenada.
Energía e industria
Strings FV, palas de aerogeneradores, líneas de transmisión, oleoductos, subestaciones y chimeneas. Los hallazgos comparten pantalla con los datos del cuadro en la Plataforma de Monitorización Energética.
Defensa y seguridad
Patrullas perimetrales programadas, detección de intrusiones, envío automático al incidente. Coordinación de enjambres (varios drones) e integración de software con plataformas de detección antidrón, con organismos autorizados y fabricantes con licencia.
Cartografía y construcción
Ortofotos, modelos digitales de superficie y cálculo de volúmenes (acopios, excavación); comparación semanal del avance de obra. Las salidas van directas a CAD y GIS.
Desastres y medio ambiente
Seguimiento de líneas de fuego, mapas de daños tras inundaciones, vigilancia costera y forestal. Si el enlace cae, el registro de misión se queda a bordo y se sincroniza al volver.
Lo que escribimos
Tomamos el fuselaje y escribimos su mente
Los fabricantes construyen drones que vuelan bien; lo que falta es el software que une ese dron a su misión. Nosotros desarrollamos seis piezas.
Planificador de misión
Dibuje un área en el mapa, elija el sensor; se calculan ruta, altura y solape. Zonas prohibidas, techo de altura y punto de retorno por batería forman parte del plan desde el principio.
Lógica de vuelo autónomo
Órdenes al controlador de vuelo por MAVLink / MAVSDK; cambio de ruta durante la misión, coordinación de varios drones, comportamientos seguros ante pérdida de enlace y batería baja.
Procesamiento de imagen
Detección de objetos a bordo: puntos calientes, grietas, personas, vehículos, cultivos enfermos. El modelo se entrena con imágenes de su propia instalación; los hallazgos se registran con posición y medida.
Estación de control en tierra
Web y móvil: vídeo en vivo, telemetría, mapa, alarmas; retorno a casa con un toque. Varios drones y estaciones en una sola pantalla. Software propio, sin cuenta de terceros.
Gestión de flota y estaciones
Calendarios de misión de las estaciones dron-en-caja, ciclos de batería, registros de mantenimiento y diarios de vuelo. Los registros de vuelo se mantienen listos para la autoridad.
Canal de datos e integración
Generación de ortofotos e informes; exportación de hallazgos a la Plataforma de Monitorización Energética, al software de mantenimiento o al GIS. Los datos pueden quedarse en su propio servidor.
Cifras de campo
¿Por qué autónomo?
Estas cifras no son mediciones nuestras; proceden de fuentes del sector (enlazadas al final de la página). El valor esperado en su instalación lo calculamos juntos.
20 min
inspección con dron por aerogenerador; 4–8 horas con equipo de cuerdas
Unmanned Systems Technology
75 %
de tiempo ahorrado en inspección FV frente a métodos manuales
Oxmaint
60–90 m
altura desde la que una cámara térmica capta una firma de calor humana
DroneXL
54 min
autonomía del dron en caja, 10 km de radio de misión, −30 / +50 °C
DJI Dock 3
40 kg
de líquido por vuelo en un dron agrícola; 50 kg de sólido
DJI Agras T50
88.138
drones registrados en Turquía (septiembre de 2025)
SHGM / NTV
Regulación
Cada vuelo se rige por las normas de la SHGM
Autónomo no significa sin permiso. En cada proyecto seguimos clase, registro, habilitación del piloto y permiso de zona; el software incorpora las zonas prohibidas y el techo de altura al plan desde el principio.
Clases de drones
Cuatro clases según la masa máxima de despegue: İHA-0 (500 g–4 kg), İHA-1 (4–25 kg), İHA-2 (25–150 kg), İHA-3 (más de 150 kg). La clase determina el registro, la habilitación del piloto y la vía de permiso.
Registro y habilitación del piloto
Las aeronaves de más de 500 g se registran en la autoridad turca de aviación civil (SHGM). Con la nueva directiva SHT-İHA (30 de julio de 2026) los pilotos tienen tres niveles: P0 aficionado en línea de vista, P1 comercial en línea de vista, P2 más allá de la línea de vista y operaciones de alto riesgo.
Zonas y permisos
En zonas verdes no hace falta permiso adicional; las zonas amarillas y rojas, los vuelos por encima de 120 m y más allá de la línea de vista (BVLOS) requieren solicitud. Las operaciones dron-en-caja entran en BVLOS y se planifican junto con el proyecto.
La diferencia
Del vuelo pilotado a la misión autónoma
Con mando
- Un piloto en campo en cada vuelo, a los mandos cada segundo
- Las fotos se revisan a mano después, los hallazgos se escapan
- La misma inspección con ruta y calidad distintas cada vez
- Los datos se quedan en la tarjeta, alguien escribe el informe
Con misión autónoma
- La misión se define una vez, la estación la vuela cada día a la misma hora
- Los hallazgos se detectan en vuelo y se registran con su posición
- Misma ruta, misma altura, resultados comparables
- El informe es automático; la alarma está junto a la alarma del cuadro
Límites honestos
- No fabricamos drones. Fuselaje, motores y controlador de vuelo vienen de DJI o del ecosistema de código abierto; nosotros escribimos el software superior, la integración de sensores y el sistema de tierra.
- Nuestro software de control en tierra funciona hoy sobre un dron Wi-Fi (web + móvil, fase 1). La integración con plataformas industriales se verifica aparte en cada proyecto; no decimos que volamos cualquier dron.
- En defensa y antidrón trabajamos solo con organismos autorizados y sobre plataformas de fabricantes con licencia, en la parte de software e integración. No construimos radares, inhibidores ni hardware de neutralización.
- Las operaciones más allá de la línea de vista (BVLOS) y dron-en-caja requieren permiso de la SHGM; el proceso de permiso forma parte del proyecto y lleva tiempo.
- Las cifras de esta página proceden de fuentes del sector; el valor en su instalación depende del terreno, el clima y la plataforma.
¿Qué misión se repite en su instalación?
Si hay un área que barrer, una línea que inspeccionar o un perímetro que vigilar, cuéntenoslo. Elijamos juntos la plataforma, el sensor y la vía de permiso, y dibujemos juntos el primer plan de misión.
Describa su misiónFuentes
- 01DJI Dock 3 — dron en caja, Matrice 4D/4TD (UAV Coach)
- 02Inspecciones con dron de activos eólicos y solares (Unmanned Systems Technology)
- 03Inspección con dron de aerogeneradores y parques solares (Oxmaint)
- 04Térmica e IA en búsqueda y rescate (DroneXL)
- 05Presentación del DJI Agras T50 (LOG)
- 06Arquitectura del sistema PX4: controlador de vuelo + ordenador acompañante
- 07Número de drones registrados en Turquía (NTV, septiembre de 2025)
- 08SHT-İHA: nuevos niveles de licencia de piloto (Alomaliye, julio de 2026)