Neue Linie · Autonome Systeme
Sie definieren die Mission. Die Drohne fliegt sie.
Für uns ist eine Drohne kein Rahmen mit Kamera, sondern ein Computer, der in der Luft arbeitet. Wir nehmen jede Drohnenplattform und schreiben darauf den Missionsplaner, die autonome Fluglogik, die Bildverarbeitung und die Bodenkontrollsoftware. Das Ergebnis: Eine Schaltanlagen-Inspektion, eine Feldaufnahme oder eine Vermisstensuche wird abgeschlossen, ohne dass ein Pilot jede Sekunde die Knüppel hält.
Dasselbe Team, das die Energieanlage vor Ort baut, baut auch die Software, die sie überwacht — die Drohnenlinie ist dieser Ansatz in der Luft.
Status
Unsere eigene Web- und Mobil-Steuerungssoftware läuft auf einer WLAN-Drohne (Phase 1, Oktober 2026); Integrationen industrieller Plattformen sind projektbezogen.
Kurzfilme
Zwei Missionen, zwei Kurzfilme
Wir haben die Geschichte dieser Seite in zwei Kurzfilme übersetzt: eine Solarpark-Inspektion und eine Perimeter-Patrouille. Die Szenen sind KI-generierte Visualisierungen; der Missionsbildschirm dazwischen ist die echte Oberfläche von Gökdoğan Flugkontrolle.
Solarpark-Inspektion
KI-VisualisierungDie Drohne signalisiert, hebt von einer Betonplattform ab, scannt die Modulreihen nacheinander, markiert mit der Wärmebildkamera einen Hotspot und kehrt zur Plattform zurück. Der Ingenieur verfolgt die Mission am Gökdoğan-Bildschirm.
Villa-Perimeter-Patrouille
KI-VisualisierungIn der Dämmerung starten zwei Drohnen gemeinsam aus dem Garten, folgen der hohen Gartenmauer von innen und außen, prüfen die Linie mit Nachtsicht und landen wieder auf derselben Plattform.
Für Ton abspielen.
Technologieschichten
Fünf Schichten vom Sensor zur Bodenstation
Unten die messende Hardware, oben die entscheidende Software. Wir zeigen offen, welche Schicht wir selbst schreiben und welche wir von einer bestehenden Plattform übernehmen.
- L5
Bodenkontrolle und Station
Web- und Mobil-Bodenkontrollsoftware: Missionsdefinition, Live-Telemetrie, Karte, Alarme. Eine Drone-in-a-Box-Station (Klasse DJI Dock 3) lädt und übernimmt Start und Landung automatisch; wir verbinden Missionsplan und Daten mit der Plattform.
Schreiben wir
- L4
Kommunikation
Funkverbindung für Telemetrie und Video; 4G/5G für Missionen außerhalb der Reichweite. Bricht die Verbindung ab, wechselt die Drohne in ein vordefiniertes sicheres Verhalten, das Missionsprotokoll bleibt an Bord und wird nach der Rückkehr übertragen.
Schreiben wir
- L3
Missionsrechner
Ein zweiter Rechner an Bord (NVIDIA Jetson, Raspberry-Pi-Klasse). Er verarbeitet das Kamerabild, erkennt Objekte und ändert die Route in Echtzeit; Befehle an die Flugsteuerung über MAVLink / ROS 2. Diese Schicht ist unsere.
Schreiben wir
- L2
Flugsteuerung
Ein Open-Source-Flugstack auf Basis von PX4 oder ArduPilot oder das geschlossene System des Herstellers (DJI). Diese Schicht steuert Motoren, Stabilität und Grundmodi (Start, Landung, Rückkehr, Halten); wir stimmen sie ab und setzen die Sicherheitsschwellen.
Plattform / Integration
- L1
Sensoren und Positionierung
GPS/GNSS mit RTK-Korrektur für Zentimetergenauigkeit; IMU, Barometer, Kompass. Stereokamera, LiDAR oder Ultraschall zur Hinderniserkennung; je nach Mission RGB-, Thermal- (640×512 radiometrisch) oder Multispektralkamera.
Plattform / Integration
So funktioniert es
Vier Schritte von der Definition zum Bericht
Eine Mission geht von einer auf der Karte gezeichneten Fläche bis zum PDF-Bericht, ohne dass jemand fliegt.
- 01
Missionsdefinition
Sie zeichnen die Fläche auf der Karte: das Feld, die Leitung, das Suchgebiet. Die Software berechnet Höhe, Überlappung und Route für den Sensor; Flugverbotszonen und Höhenlimit werden automatisch angewendet.
- 02
Autonomer Flug
Die Drohne startet, folgt der Route, erkennt und umfliegt Hindernisse. Erreicht der Akku die Schwelle, markiert sie ihre Position, kehrt zur Station zurück, lädt und setzt die Mission am selben Punkt fort.
- 03
Erkennung und Entscheidung
Die Bilder werden im Flug verarbeitet: Hotspots, Risse, Personen, Fahrzeuge, kranke Pflanzen. Findet das Modell etwas, nähert sich die Drohne, nimmt Zusatzbilder auf und speichert Position und Messwert.
- 04
Bericht und Aktion
Befunde gehen georeferenziert, zeitgestempelt und gemessen in den Bericht und werden per E-Mail gemeldet. Mit der Energie-Monitoring-Plattform verbunden steht der Drohnenbefund auf demselben Bildschirm wie der Schaltanlagenalarm.
Missionskonsole
Die Sprache der Bodenstation: lesbare Telemetrie
Ein Beispiel dafür, was Sie auf dem Bildschirm sehen. Die Werte stammen aus dem Simulator; im Feld schreibt die echte Drohne an derselben Stelle.
Mission 14 · PV-Reihenscan · Block BSIMULATIONLIVE
- Höhe (AGL)
- 42 mLimit 120 m
- Geschwindigkeit über Grund
- 6,8 m/s
- Akku
- 63 %Rückkehr bei 25 %
- Positionslösung
- RTK Fixed18 Satelliten
- Missionsfortschritt
- 71 %14 / 20 Bahnen
- Verbindung
- 4G · 48 ms
Letzte Ereignisse
- Hotspot erkannt: Reihe B-07, +18 °C10:42
- Hindernis umflogen: Mast, Route 4 m nach rechts10:38
- Wind 7 m/s, 80 % Überlappung gehalten10:31
Gökdoğan Flugkontrolle
Der echte Bildschirm unserer Bodenstations-Software
Kein Design-Entwurf: ein Screenshot des von uns selbst geschriebenen Gökdoğan-Flugkontrollpanels. Künstlicher Horizont und Kompassrose oben links, Positionskarte oben rechts, Kamerabildschirme darunter und LED-beleuchtete Flugtasten unten. Aufgenommen im Simulatormodus; mit einer echten Drohne füllen sich dieselben Bildschirme mit Live-Daten.
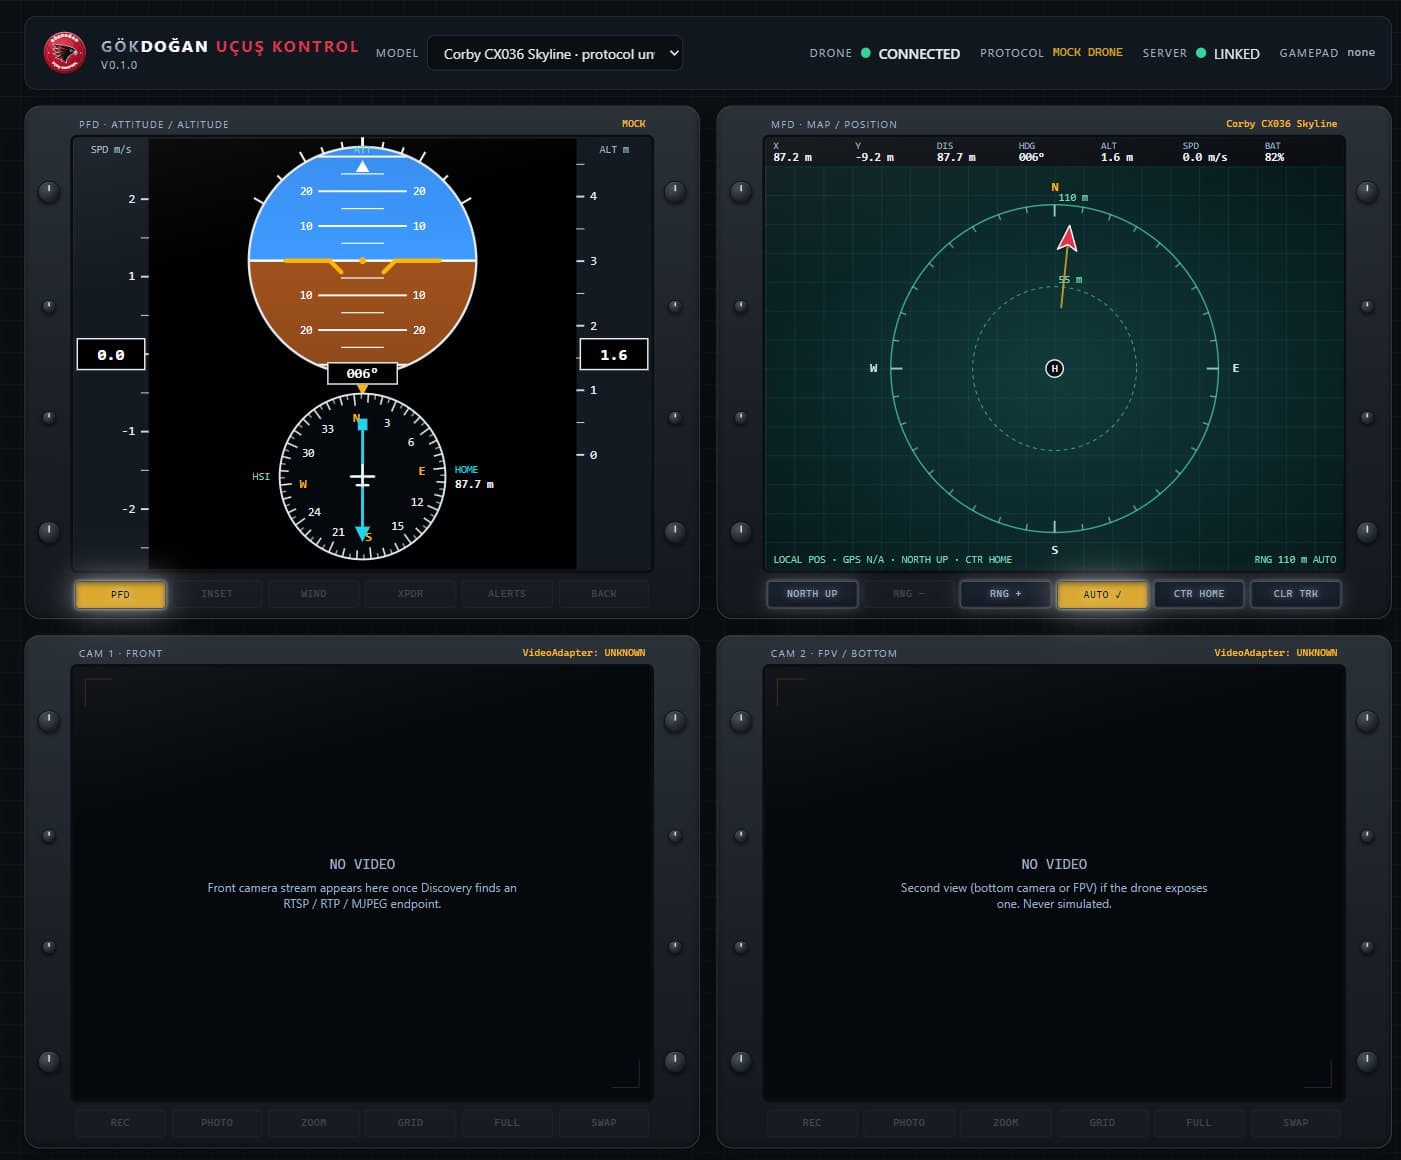
Gökdoğan Flugkontrolle, Version 0.1 — Web-Panel, Oktober 2026. Jeder Wert, den die Drohne nicht sendet, erscheint als „N/A“; nichts wird erfunden.
- PFD: Fluglagekugel, Geschwindigkeits- und Höhenbänder, HSI-Kompass mit Heimkehr-Zeiger
- MFD: Positionskarte relativ zum Startpunkt, Spur, Entfernungsringe
- Tastatur, Gamepad und Touch; Sicherheitsgrenzen werden vor jedem Befehl geprüft
- Mehrere Modelle: Drohnenmodell in der Kopfzeile wählen, die Softwareschicht wechselt
Plattformen
Jede Zelle hat eine Aufgabe
Wir wählen die Plattform nach der Mission; die Softwareschicht spricht auf allen dieselbe Sprache. Der Hersteller spielt keine Rolle: DJI, Open Source oder Eigenbau.
Multirotor
Der Beobachter, der schweben kann.
Zelle mit vier oder sechs Motoren. Schwebt auf der Stelle und manövriert auf engem Raum; der Standard für Inspektion, Fotografie und Kurzstreckenmissionen.
- 20–55 min Flugzeit
- Thermal- + optische Nutzlast
- Enge Räume und Anlageninneres
Starrflügler / VTOL
Lange Leitungen, große Flächen.
Startet senkrecht, fliegt mit Flügeln. Bei Pipelines, Hochspannungsleitungen und großen Flächen ein Vielfaches der Reichweite eines Multirotors.
- Stundenlang in der Luft
- Dutzende Kilometer Leitung
- Kartierung und Korridorinspektion
Agrardrohne
Sprüht, streut, kartiert.
Schwere Plattform mit Sprüh- und Streutank (Klasse DJI Agras: 40 kg flüssig, 50 kg fest). Teilflächenspezifische Ausbringung nach Multispektralkarte.
- Präzises Sprühen
- Variable Düngung
- Geländefolge mit Hinderniserkennung
Thermal und Inspektion
Misst das Unsichtbare.
Radiometrische Wärmebildkamera und hoher Zoom. Eine heiße Zelle auf dem PV-Modul, ein erwärmter Transformator, eine menschliche Spur bei der Nachtsuche; jedes Pixel trägt eine Temperatur.
- 640×512 radiometrisches Thermal
- Hotspot-Warnung
- Nachtbetrieb
Drone-in-a-Box
Ohne Pilot, jeden Tag zur selben Zeit.
Eine vor Ort installierte Station (Klasse DJI Dock 3) beherbergt die Drohne, lädt sie und übernimmt Start und Landung. Missionsplan aus der Ferne; −30 / +50 °C, 10 km Radius.
- Geplante Patrouillen
- Fernauslösung
- Fahrzeugmontage
Eigenbau und Innenraum
Gibt es nicht, bauen wir.
Missionsspezifische Zelle auf Open-Source-Flugsteuerung: Regalzählung im Lager, GPS-loser Innenflug, spezielle Sensornutzlast. Hier begann unsere eigene Steuerungssoftware.
- PX4 / ArduPilot basiert
- GPS-lose visuelle Positionierung
- Eigene Sensorintegration
Einsatzfelder
Dieselbe Software, sechs verschiedene Standorte
Die Mission ändert sich, die Methode nicht: definieren, fliegen, erkennen, berichten.
Landwirtschaft
Pflanzengesundheitskarten aus Multispektralaufnahmen, Erkennung von Wasserstress, Bewässerungskontrolle; teilflächenspezifisches Sprühen und Düngen nach Karte. Nur wo nötig, nur so viel wie nötig.
Suche und Rettung
Nachtsuche in schwierigem Gelände mit Wärmebildkamera und Personenerkennungsmodell. Wärmesignaturen aus 60–90 m Höhe; das Modell markiert eine Person mit hoher Sicherheit, das Team geht direkt zur Koordinate.
Energie und Industrie
PV-Reihen, Windturbinenblätter, Hochspannungsleitungen, Pipelines, Umspannwerke und Schornsteine. Befunde teilen sich den Bildschirm mit den Schaltanlagendaten der Energie-Monitoring-Plattform.
Verteidigung und Sicherheit
Geplante Perimeterpatrouillen, Einbruchserkennung, automatischer Einsatz am Vorfallort. Schwarm-Koordination (mehrere Drohnen) und Softwareintegration in Drohnenabwehr-Erkennungsplattformen — mit befugten Stellen und lizenzierten Herstellern.
Kartierung und Bau
Orthofotos, digitale Oberflächenmodelle und Volumenberechnung (Halden, Aushub); wöchentlicher Baufortschrittsvergleich. Ergebnisse direkt in CAD und GIS.
Katastrophen und Umwelt
Verfolgung von Feuerlinien, Schadenskarten nach Hochwasser, Küsten- und Waldbeobachtung. Bricht die Verbindung ab, bleibt das Missionsprotokoll an Bord und wird nach der Rückkehr übertragen.
Was wir schreiben
Wir nehmen die Zelle und schreiben ihren Verstand
Hersteller bauen Drohnen, die gut fliegen; was fehlt, ist die Software, die diese Drohne an Ihre Mission bindet. Sechs Teile entwickeln wir.
Missionsplaner
Fläche auf der Karte zeichnen, Sensor wählen; Route, Höhe und Überlappung werden berechnet. Flugverbotszonen, Höhenlimit und Akku-Rückkehrpunkt sind von Anfang an im Plan.
Autonome Fluglogik
Befehle an die Flugsteuerung über MAVLink / MAVSDK; Routenänderung während der Mission, Koordination mehrerer Drohnen, sicheres Verhalten bei Verbindungsverlust und niedrigem Akku.
Bildverarbeitung
Objekterkennung an Bord: Hotspots, Risse, Personen, Fahrzeuge, kranke Pflanzen. Das Modell wird mit Bildern Ihres eigenen Standorts trainiert; Befunde werden mit Position und Messwert gespeichert.
Bodenkontrollstation
Web und Mobil: Live-Video, Telemetrie, Karte, Alarme; Rückkehr mit einem Tipp. Mehrere Drohnen und Stationen auf einem Bildschirm. Unsere eigene Software, kein Fremdkonto.
Flotten- und Stationsverwaltung
Missionspläne für Drone-in-a-Box-Stationen, Akkuzyklen, Wartungsprotokolle und Flugbücher. Flugaufzeichnungen für die Behörde bereitgehalten.
Datenpipeline und Integration
Orthofoto- und Berichtserzeugung; Export der Befunde in die Energie-Monitoring-Plattform, Instandhaltungssoftware oder GIS. Die Daten können auf Ihrem eigenen Server bleiben.
Zahlen aus dem Feld
Warum autonom?
Diese Zahlen sind nicht unsere Messungen, sondern stammen aus Branchenquellen (am Seitenende verlinkt). Den erwarteten Wert für Ihren Standort rechnen wir gemeinsam.
20 min
Drohneninspektion je Windturbine; 4–8 Stunden mit Seilteam
Unmanned Systems Technology
75 %
Zeitersparnis bei der PV-Inspektion gegenüber manuellen Methoden
Oxmaint
60–90 m
Höhe, aus der eine Wärmebildkamera eine menschliche Wärmesignatur erfasst
DroneXL
54 min
Flugzeit Drone-in-a-Box, 10 km Missionsradius, −30 / +50 °C
DJI Dock 3
40 kg
Flüssigkeit je Flug einer Agrardrohne; 50 kg fest
DJI Agras T50
88.138
registrierte Drohnen in der Türkei (September 2025)
SHGM / NTV
Regulierung
Jeder Flug unterliegt den SHGM-Regeln
Autonom heißt nicht genehmigungsfrei. In jedem Projekt verfolgen wir Klasse, Registrierung, Pilotenberechtigung und Zonengenehmigung; die Software baut Flugverbotszonen und Höhenlimit von Anfang an in den Plan ein.
Drohnenklassen
Vier Klassen nach maximaler Startmasse: İHA-0 (500 g–4 kg), İHA-1 (4–25 kg), İHA-2 (25–150 kg), İHA-3 (über 150 kg). Die Klasse bestimmt Registrierung, Pilotenberechtigung und Genehmigungsweg.
Registrierung und Pilotenberechtigung
Fluggeräte über 500 g werden bei der türkischen Luftfahrtbehörde SHGM registriert. Mit der neuen SHT-İHA-Richtlinie (30. Juli 2026) gibt es drei Pilotenstufen: P0 Amateur in Sichtweite, P1 gewerblich in Sichtweite, P2 außerhalb der Sichtweite und risikoreiche Einsätze.
Zonen und Genehmigungen
In grünen Zonen ist keine gesonderte Genehmigung nötig; gelbe und rote Zonen, Flüge über 120 m und außerhalb der Sichtweite (BVLOS) sind antragspflichtig. Drone-in-a-Box-Betrieb fällt unter BVLOS und wird mit dem Projekt zusammen geplant.
Der Unterschied
Vom gesteuerten Flug zur autonomen Mission
Mit Fernsteuerung
- Bei jedem Flug ein Pilot vor Ort, jede Sekunde an den Knüppeln
- Fotos werden nachträglich von Hand gesichtet, Befunde rutschen durch
- Dieselbe Inspektion jedes Mal mit anderer Route und Qualität
- Daten bleiben auf der Karte, jemand schreibt den Bericht
Mit autonomer Mission
- Die Mission wird einmal definiert, die Station fliegt sie täglich zur selben Zeit
- Befunde werden im Flug erkannt und mit Position gespeichert
- Gleiche Route, gleiche Höhe, vergleichbare Ergebnisse
- Der Bericht ist automatisch; der Alarm steht neben dem Schaltanlagenalarm
Ehrliche Grenzen
- Wir stellen keine Drohnen her. Zelle, Motoren und Flugsteuerung kommen von DJI oder aus dem Open-Source-Ökosystem; wir schreiben die Software darüber, die Sensorintegration und das Bodensystem.
- Unsere eigene Bodenkontrollsoftware läuft heute auf einer WLAN-Drohne (Web + Mobil, Phase 1). Die Integration industrieller Plattformen wird in jedem Projekt gesondert geprüft; wir behaupten nicht, jede Drohne fliegen zu können.
- Im Verteidigungs- und Drohnenabwehrbereich arbeiten wir nur mit befugten Stellen und auf Plattformen lizenzierter Hersteller, auf der Software- und Integrationsseite. Radar-, Stör- oder Abwehrhardware bauen wir nicht.
- Flüge außerhalb der Sichtweite (BVLOS) und Drone-in-a-Box-Betrieb erfordern eine SHGM-Genehmigung; das Verfahren ist Teil des Projekts und braucht Zeit.
- Die Zahlen auf dieser Seite stammen aus Branchenquellen; der Wert an Ihrem Standort hängt von Gelände, Wetter und Plattform ab.
Welche Mission wiederholt sich an Ihrem Standort?
Gibt es eine Fläche zu erfassen, eine Leitung zu prüfen oder einen Perimeter zu überwachen, erzählen Sie uns davon. Lassen Sie uns Plattform, Sensor und Genehmigungsweg gemeinsam wählen und den ersten Missionsplan gemeinsam zeichnen.
Mission beschreibenQuellen
- 01DJI Dock 3 — Drone-in-a-Box, Matrice 4D/4TD (UAV Coach)
- 02Drohneninspektionen für Wind- und Solaranlagen (Unmanned Systems Technology)
- 03Drohneninspektion von Windturbinen und Solarparks (Oxmaint)
- 04Wärmebild und KI in der Suche und Rettung (DroneXL)
- 05Vorstellung DJI Agras T50 (LOG)
- 06PX4-Systemarchitektur — Flugsteuerung + Begleitrechner
- 07Zahl der registrierten Drohnen in der Türkei (NTV, September 2025)
- 08SHT-İHA: neue Pilotenlizenzstufen (Alomaliye, Juli 2026)