새 사업 라인 · 자율 시스템
임무는 당신이 정의하고, 드론이 비행합니다.
우리에게 드론은 프레임과 카메라가 아니라 공중에서 일하는 컴퓨터입니다. 어떤 드론 플랫폼이든 받아들여 그 위에 임무 플래너, 자율 비행 로직, 영상 처리, 지상 관제 소프트웨어를 작성합니다. 그 결과 배전반 점검, 농지 스캔, 실종자 수색이 조종사가 매 순간 스틱을 잡지 않아도 완료됩니다.
현장에서 에너지 시스템을 구축하는 팀이 그것을 감시하는 소프트웨어도 만듭니다. 드론 라인은 그 접근을 하늘로 옮긴 것입니다.
단편 영상
두 가지 임무, 두 편의 단편
이 페이지의 이야기를 두 편의 단편 영상으로 옮겼습니다. 태양광 발전소 점검과 외곽 순찰입니다. 장면은 AI로 생성한 시각화이며, 중간의 임무 화면은 실제 Gökdoğan 비행 관제 인터페이스입니다.
태양광 발전소 점검
AI 시각화드론이 신호를 보내고 콘크리트 패드에서 이륙해 패널 열을 차례로 스캔하고, 열화상 카메라로 핫스팟을 표시한 뒤 패드로 복귀합니다. 엔지니어는 Gökdoğan 화면에서 임무를 지켜봅니다.
빌라 외곽 순찰
AI 시각화해 질 녘 두 대의 드론이 정원에서 함께 이륙해 높은 담장을 안팎으로 돌며 야간 투시로 경계선을 확인하고 같은 패드에 착륙합니다.
재생하면 소리가 납니다.
기술 계층
센서에서 지상국까지 다섯 계층
아래는 측정하는 하드웨어, 위는 판단하는 소프트웨어. 어느 계층을 직접 작성하고 어느 계층을 기존 플랫폼에서 가져오는지 분명히 보여드립니다.
- L5
지상 관제와 스테이션
웹과 모바일 지상 관제 소프트웨어: 임무 정의, 실시간 텔레메트리, 지도, 알람. 드론 스테이션(DJI Dock 3급)이 충전과 이착륙을 자동으로 처리하며, 우리는 임무 계획과 데이터를 플랫폼에 연결합니다.
우리가 작성
- L4
통신
텔레메트리와 영상은 RF 링크, 범위를 넘는 임무는 4G/5G. 링크가 끊기면 드론은 사전 정의된 안전 동작으로 전환하고, 임무 로그는 기체에 보관되었다가 복귀 후 동기화됩니다.
우리가 작성
- L3
임무 컴퓨터
기체에 탑재된 두 번째 컴퓨터(NVIDIA Jetson, Raspberry Pi급). 카메라 영상을 처리하고 객체를 탐지하며 실시간으로 경로를 바꿉니다. MAVLink / ROS 2로 비행 컨트롤러에 명령합니다. 이 계층은 우리 것입니다.
우리가 작성
- L2
비행 컨트롤러
PX4 또는 ArduPilot 기반 오픈소스 비행 스택, 혹은 제조사의 폐쇄형 시스템(DJI). 이 계층이 모터, 자세 안정, 기본 모드(이륙, 착륙, 귀환, 정지비행)를 담당합니다. 우리는 튜닝과 안전 임계값 설정을 맡습니다.
플랫폼 / 통합
- L1
센서와 측위
RTK 보정 GPS/GNSS로 센티미터 정확도; IMU, 기압계, 나침반. 장애물 감지는 스테레오 카메라, LiDAR 또는 초음파; 임무에 따라 RGB, 열화상(640×512 방사측정), 다중분광 카메라.
플랫폼 / 통합
작동 방식
정의에서 보고까지 네 단계
임무는 지도에 그린 구역에서 PDF 보고서까지, 아무도 조종하지 않고 진행됩니다.
- 01
임무 정의
지도에 구역을 그립니다: 스캔할 농지, 점검할 선로, 수색할 지역. 소프트웨어가 센서에 맞춰 고도, 중복률, 경로를 계산하고, 비행 금지 구역과 고도 상한이 자동 적용됩니다.
- 02
자율 비행
드론이 이륙해 경로를 따르고 장애물을 감지해 회피합니다. 배터리가 임계값에 이르면 위치를 표시하고 스테이션으로 돌아가 충전한 뒤 같은 지점에서 임무를 재개합니다.
- 03
탐지와 판단
영상은 비행 중에 처리됩니다: 핫스팟, 균열, 사람, 차량, 병든 작물. 모델이 무언가를 찾으면 드론이 접근해 추가 프레임을 촬영하고 위치와 측정값을 기록합니다.
- 04
보고와 조치
발견 사항은 위치, 시각, 측정값과 함께 보고서에 들어가고 이메일로 통보됩니다. 에너지 모니터링 플랫폼과 연결하면 드론의 발견이 배전반 알람과 같은 화면에 표시됩니다.
임무 콘솔
지상국의 언어: 읽을 수 있는 텔레메트리
화면에 보이는 내용의 예시입니다. 값은 시뮬레이터에서 왔으며, 현장에서는 같은 자리에 실제 드론이 기록합니다.
임무 14 · PV 스트링 스캔 · B 블록시뮬레이션실시간
- 고도 (AGL)
- 42 m상한 120 m
- 대지 속도
- 6.8 m/s
- 배터리
- 63%25%에서 귀환
- 측위 상태
- RTK Fixed위성 18기
- 임무 진행률
- 71%14 / 20 라인
- 링크
- 4G · 48 ms
최근 이벤트
- 핫스팟 감지: 스트링 B-07, +18 °C10:42
- 장애물 회피: 전주, 경로 우측 4 m 이동10:38
- 풍속 7 m/s, 중복률 80% 유지10:31
Gökdoğan 비행 제어
우리 지상국 소프트웨어의 실제 화면
디자인 시안이 아니라 우리가 직접 개발한 Gökdoğan 비행 제어 패널의 스크린샷입니다. 왼쪽 위에 자세계와 나침반, 오른쪽 위에 위치 지도, 그 아래 카메라 화면, 하단에 LED 백라이트 비행 키가 있습니다. 시뮬레이터 모드에서 캡처했으며, 실제 드론을 연결하면 같은 화면이 실시간 데이터로 채워집니다.
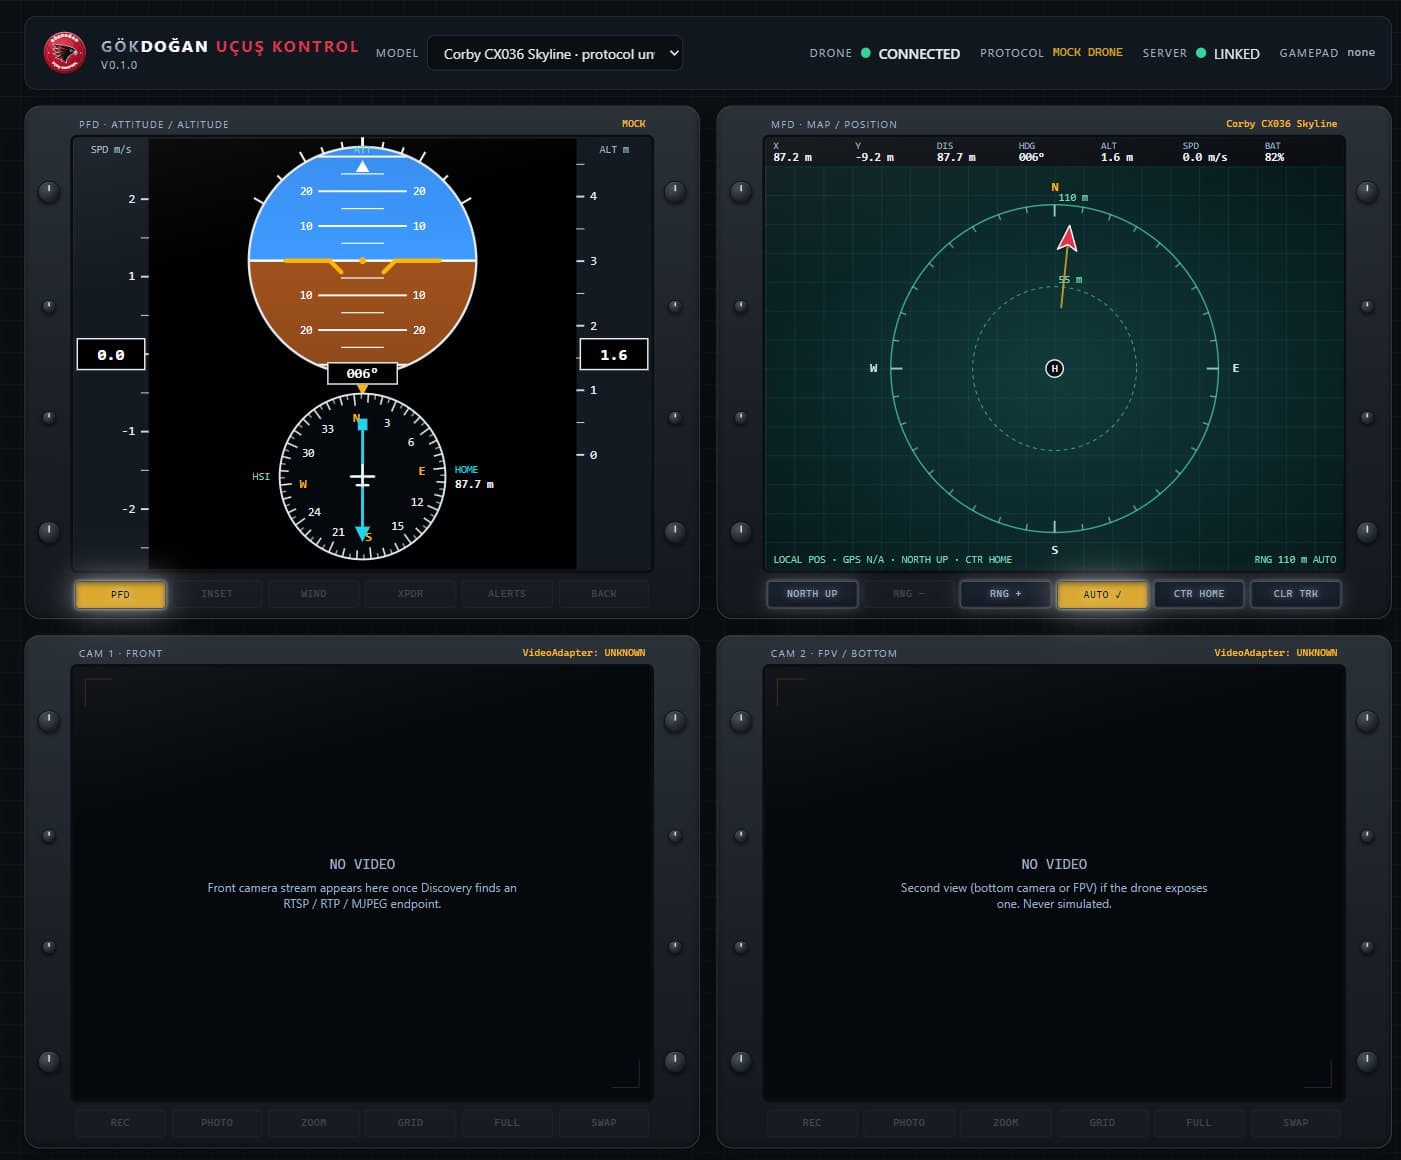
Gökdoğan 비행 제어 버전 0.1 — 웹 패널, 2026년 10월. 드론이 보내지 않는 값은 'N/A'로 표시되며 아무것도 지어내지 않습니다.
- PFD: 자세 볼, 속도·고도 테이프, 귀환 바늘이 있는 HSI 나침반
- MFD: 이륙 지점 기준 위치 지도, 항적, 거리 링
- 키보드·게임패드·터치 조작, 명령 전송 전 안전 한계 검사
- 다중 기종: 상단 바에서 드론 기종을 고르면 소프트웨어 계층이 바뀜
플랫폼
기체마다 맡은 일이 있습니다
플랫폼은 임무에 맞춰 고릅니다. 소프트웨어 계층은 어떤 기체에서든 같은 언어를 씁니다. 제조사는 상관없습니다: DJI, 오픈소스, 자체 제작.
멀티로터
제자리에 떠 있을 수 있는 관찰자.
4개 또는 6개 모터 기체. 정지비행하고 좁은 공간에서 기동합니다. 점검, 촬영, 단거리 임무의 표준입니다.
- 20–55분 비행
- 열화상 + 광학 페이로드
- 좁은 공간과 플랜트 내부
고정익 / VTOL
긴 선로, 넓은 면적.
수직 이륙 후 날개로 비행합니다. 파이프라인, 송전선, 대면적 측량에서 멀티로터의 몇 배 항속거리를 제공합니다.
- 수 시간 체공
- 수십 km 선로
- 매핑과 회랑 점검
농업용 드론
살포하고, 뿌리고, 매핑합니다.
살포·살포 탱크를 싣는 중량급 플랫폼(DJI Agras급: 액체 40 kg, 고체 50 kg). 다중분광 지도 기반 변량 살포.
- 정밀 살포
- 변량 시비
- 장애물 감지 지형 추종
열화상과 점검
보이지 않는 것을 측정합니다.
방사측정 열화상 카메라와 고배율 줌. PV 패널의 핫셀, 과열되는 변압기, 야간 수색의 사람 흔적. 모든 픽셀이 온도를 담습니다.
- 640×512 방사측정 열화상
- 핫스팟 경보
- 야간 운용
드론 스테이션
조종사 없이, 매일 같은 시각에.
현장에 설치된 스테이션(DJI Dock 3급)이 드론을 보관·충전하고 이착륙을 처리합니다. 임무 일정은 원격 설정; −30 / +50 °C, 반경 10 km.
- 정기 순찰
- 원격 출동
- 차량 탑재 운용
자체 제작과 실내
없으면 만듭니다.
오픈소스 비행 컨트롤러 위의 임무 전용 기체: 창고 선반 재고 조사, GPS 없는 실내 비행, 특수 센서 페이로드. 우리의 제어 소프트웨어는 여기서 시작됐습니다.
- PX4 / ArduPilot 기반
- GPS 없는 시각 측위
- 맞춤 센서 통합
활용 분야
같은 소프트웨어, 여섯 가지 다른 현장
임무는 바뀌어도 방법은 같습니다: 정의, 비행, 탐지, 보고.
농업
다중분광 스캔으로 작물 건강 지도, 수분 스트레스 탐지, 관개 추적; 지도 기반 변량 살포와 시비. 필요한 곳에, 필요한 만큼만.
수색구조
열화상 카메라와 사람 탐지 모델로 험지 야간 수색. 고도 60–90 m에서 열 신호 포착; 모델이 높은 신뢰도로 사람을 표시하면 팀이 그 좌표로 곧장 갑니다.
에너지와 산업
PV 스트링, 풍력 터빈 블레이드, 송전선, 파이프라인, 변전소, 굴뚝 점검. 발견 사항이 에너지 모니터링 플랫폼의 배전반 데이터와 같은 화면에 표시됩니다.
국방과 보안
정기 외곽 순찰, 침입 탐지, 사건 지점 자동 출동. 군집(다중 드론) 임무 협조와 대드론 탐지 플랫폼 소프트웨어 통합 — 승인된 기관 및 인가 제조사와만 진행합니다.
매핑과 건설
정사영상, 수치표면모델, 체적 계산(야적장, 굴착); 현장 주간 진척 비교. 결과물은 CAD와 GIS로 바로 들어갑니다.
재난과 환경
화선 추적, 홍수 후 피해 지도, 해안과 산림 감시. 링크가 끊겨도 임무 로그는 기체에 남아 복귀 후 동기화됩니다.
우리가 작성하는 것
기체를 받아 그 두뇌를 씁니다
제조사는 잘 나는 드론을 만듭니다. 부족한 것은 그 드론을 당신의 임무에 연결하는 소프트웨어입니다. 우리는 여섯 부분을 개발합니다.
임무 플래너
지도에 구역을 그리고 센서를 고르면 경로, 고도, 중복률이 계산됩니다. 비행 금지 구역, 고도 상한, 배터리 귀환 지점이 처음부터 계획에 들어갑니다.
자율 비행 로직
MAVLink / MAVSDK로 비행 컨트롤러에 명령; 임무 중 경로 변경, 다중 드론 협조, 링크 손실과 저배터리 시 안전 동작.
영상 처리
기체에서 실행되는 객체 탐지: 핫스팟, 균열, 사람, 차량, 병든 작물. 모델은 당신 현장의 영상으로 학습되며, 발견 사항은 위치와 측정값과 함께 기록됩니다.
지상 관제국
웹과 모바일: 실시간 영상, 텔레메트리, 지도, 알람; 한 번의 탭으로 귀환. 여러 드론과 스테이션을 한 화면에. 자체 소프트웨어, 제3자 계정 불필요.
기단과 스테이션 관리
드론 스테이션의 임무 일정, 배터리 사이클, 정비 기록, 비행 일지. 비행 기록은 규제 기관을 위해 항시 준비됩니다.
데이터 파이프라인과 통합
정사영상과 보고서 생성; 발견 사항을 에너지 모니터링 플랫폼, 유지보수 소프트웨어 또는 GIS로 내보내기. 데이터는 당신의 서버에 둘 수 있습니다.
현장의 숫자
왜 자율인가?
이 수치는 우리의 측정이 아니라 업계 출처에서 왔습니다(페이지 끝에 링크). 당신 현장의 기대값은 함께 계산합니다.
20분
풍력 터빈 1기당 드론 점검; 로프 작업팀은 4–8시간
Unmanned Systems Technology
75%
수작업 대비 PV 점검 시간 절감
Oxmaint
60–90 m
열화상 카메라가 사람의 열 신호를 포착하는 고도
DroneXL
54분
드론 스테이션 기체 비행 시간, 임무 반경 10 km, −30 / +50 °C
DJI Dock 3
40 kg
농업용 드론이 1회 비행에 싣는 액체; 고체 50 kg
DJI Agras T50
88,138
튀르키예 등록 드론 수(2025년 9월)
SHGM / NTV
규제
모든 비행은 SHGM 규정을 따릅니다
자율이 무허가를 뜻하지 않습니다. 모든 프로젝트에서 등급, 등록, 조종사 자격, 구역 허가를 우리가 관리합니다. 소프트웨어는 비행 금지 구역과 고도 상한을 처음부터 계획에 넣습니다.
드론 등급
최대 이륙 중량에 따른 4등급: İHA-0(500 g–4 kg), İHA-1(4–25 kg), İHA-2(25–150 kg), İHA-3(150 kg 초과). 등급이 등록, 조종사 자격, 허가 경로를 정합니다.
등록과 조종사 자격
500 g 초과 기체는 튀르키예 민간항공청(SHGM)에 등록합니다. 새 SHT-İHA 지침(2026년 7월 30일)에 따라 조종사는 3단계: P0 가시권 아마추어, P1 가시권 상업, P2 비가시권 및 고위험 운용.
구역과 허가
녹색 구역은 별도 허가가 필요 없습니다. 황색·적색 구역, 120 m 초과 고도, 비가시권(BVLOS) 비행은 신청 대상입니다. 드론 스테이션 운용은 BVLOS에 해당하며 프로젝트와 함께 계획합니다.
차이
유인 조종에서 자율 임무로
조종기로
- 비행마다 조종사가 현장에, 매 순간 스틱을 잡음
- 사진은 나중에 수작업으로 검토, 발견 사항 누락
- 같은 점검이 매번 다른 경로와 품질로
- 데이터는 카드에 남고, 누군가 보고서를 씀
자율 임무로
- 임무는 한 번 정의하고, 스테이션이 매일 같은 시각에 비행
- 발견 사항은 비행 중 탐지되어 위치와 함께 기록
- 같은 경로, 같은 고도, 비교 가능한 결과
- 보고서는 자동; 알람은 배전반 알람 옆에
정직한 한계
- 우리는 드론을 제조하지 않습니다. 기체, 모터, 비행 컨트롤러는 DJI 또는 오픈소스 생태계에서 옵니다. 우리는 그 위의 소프트웨어, 센서 통합, 지상 시스템을 작성합니다.
- 자체 지상 관제 소프트웨어는 현재 Wi-Fi 드론에서 작동합니다(웹 + 모바일, 1단계). 산업용 플랫폼과의 통합은 프로젝트마다 별도로 검증합니다. '어떤 드론이든 날린다'고 말하지 않습니다.
- 국방 및 대드론 분야에서는 승인된 기관과만, 인가 제조사의 플랫폼 위에서, 소프트웨어와 통합 측면에서만 일합니다. 레이더, 재밍, 무력화 하드웨어는 만들지 않습니다.
- 비가시권(BVLOS)과 드론 스테이션 운용은 SHGM 허가가 필요합니다. 허가 절차는 프로젝트의 일부이며 시간이 걸립니다.
- 이 페이지의 수치는 업계 출처에서 왔습니다. 당신 현장의 값은 지형, 날씨, 플랫폼에 따라 달라집니다.
당신의 현장에서 반복되는 임무는 무엇입니까?
스캔할 구역, 점검할 선로, 감시할 외곽이 있다면 알려주세요. 플랫폼, 센서, 허가 경로를 함께 고르고 첫 임무 계획을 함께 그려봅시다.
임무를 알려주세요