Новое направление · Автономные системы
Вы задаёте миссию. Дрон её выполняет.
Для нас дрон — не рама с камерой, а компьютер, который работает в воздухе. Мы берём любую дрон-платформу и пишем поверх неё планировщик миссий, логику автономного полёта, обработку изображений и ПО наземного управления. Результат: инспекция щита, съёмка поля или поиск пропавшего человека завершаются без того, чтобы пилот каждую секунду держал стики.
Та же команда, что строит энергосистему на объекте, пишет и ПО, которое её контролирует; направление дронов — тот же подход, поднятый в воздух.
Статус
Наше собственное веб- и мобильное ПО управления работает на Wi-Fi-дроне (этап 1, октябрь 2026); интеграция промышленных платформ — по проекту.
Короткометражки
Две миссии, два короткометражных фильма
Мы превратили рассказ на этой странице в два коротких фильма: инспекция солнечной электростанции и патрулирование периметра. Сцены — визуализации, созданные ИИ; экран миссии между ними — настоящий интерфейс Gökdoğan Управление полётом.
Инспекция солнечной станции
ИИ-визуализацияДрон подаёт сигналы, взлетает с бетонной площадки, по очереди сканирует ряды панелей, отмечает горячую точку тепловизором и возвращается на площадку. Инженер следит за миссией на экране Gökdoğan.
Патрулирование периметра виллы
ИИ-визуализацияВ сумерках два дрона вместе взлетают из сада, обходят высокую садовую стену изнутри и снаружи, проверяют линию в режиме ночного видения и садятся на ту же площадку.
Включите воспроизведение для звука.
Технологические уровни
Пять уровней от датчика до наземной станции
Внизу — железо, которое измеряет, вверху — ПО, которое решает. Мы прямо показываем, какой уровень пишем сами, а какой берём с готовой платформы.
- L5
Наземное управление и станция
Веб- и мобильное ПО наземного управления: описание миссии, живая телеметрия, карта, тревоги. Станция «дрон в боксе» (класса DJI Dock 3) заряжает дрон и автоматически выполняет взлёт и посадку; мы связываем план миссии и данные с платформой.
Пишем мы
- L4
Связь
Радиоканал для телеметрии и видео; 4G/5G для миссий за пределами дальности. При потере связи дрон переходит к заранее заданному безопасному поведению, журнал миссии хранится на борту и синхронизируется по возвращении.
Пишем мы
- L3
Бортовой компьютер миссии
Второй компьютер на борту (NVIDIA Jetson, класс Raspberry Pi). Обрабатывает поток с камеры, распознаёт объекты и меняет маршрут в реальном времени; отдаёт команды полётному контроллеру по MAVLink / ROS 2. Этот уровень — наш.
Пишем мы
- L2
Полётный контроллер
Открытый полётный стек на базе PX4 или ArduPilot либо закрытая система производителя (DJI). Этот уровень управляет моторами, стабилизацией и базовыми режимами (взлёт, посадка, возврат домой, удержание); мы его настраиваем и задаём пороги безопасности.
Платформа / интеграция
- L1
Датчики и позиционирование
GPS/GNSS с RTK-поправкой для сантиметровой точности; IMU, барометр, компас. Стереокамера, LiDAR или ультразвук для обнаружения препятствий; RGB-, тепловизионная (640×512 радиометрическая) или мультиспектральная камера в зависимости от миссии.
Платформа / интеграция
Как это работает
Четыре шага от задания до отчёта
Миссия проходит путь от области, нарисованной на карте, до PDF-отчёта без участия пилота.
- 01
Задание миссии
Вы рисуете область на карте: поле для съёмки, линию для инспекции, зону поиска. ПО рассчитывает высоту, перекрытие и маршрут под датчик; запретные зоны и потолок высоты применяются автоматически.
- 02
Автономный полёт
Дрон взлетает, следует маршруту, обнаруживает и обходит препятствия. Когда заряд достигает порога, он отмечает позицию, возвращается на станцию, заряжается и продолжает с той же точки.
- 03
Распознавание и решение
Изображения обрабатываются в полёте: горячие точки, трещины, люди, транспорт, больные растения. Если модель что-то находит, дрон подлетает ближе, делает дополнительные кадры и записывает позицию и измерение.
- 04
Отчёт и действие
Находки попадают в отчёт с координатами, временем и измерениями и рассылаются по e-mail. При подключении к Платформе энергомониторинга находка дрона отображается на одном экране с тревогой щита.
Консоль миссии
Язык наземной станции: читаемая телеметрия
Пример того, что вы увидите на экране. Значения — из симулятора; в поле на том же месте пишет реальный дрон.
Миссия 14 · Сканирование стрингов СЭС · Блок BСИМУЛЯЦИЯLIVE
- Высота (AGL)
- 42 мпредел 120 м
- Путевая скорость
- 6,8 м/с
- Батарея
- 63 %возврат при 25 %
- Решение позиции
- RTK Fixed18 спутников
- Выполнение миссии
- 71 %14 / 20 галсов
- Связь
- 4G · 48 мс
Последние события
- Обнаружена горячая точка: стринг B-07, +18 °C10:42
- Обход препятствия: опора, маршрут смещён на 4 м вправо10:38
- Ветер 7 м/с, перекрытие 80 % сохранено10:31
Gökdoğan — управление полётом
Реальный экран нашей наземной станции
Это не макет: снимок панели управления полётом Gökdoğan, которую мы написали сами. Авиагоризонт и картушка компаса слева вверху, карта положения справа вверху, экраны камер ниже и клавиши полёта с LED-подсветкой внизу. Снято в режиме симулятора; при подключении реального дрона те же экраны заполняются живыми данными.
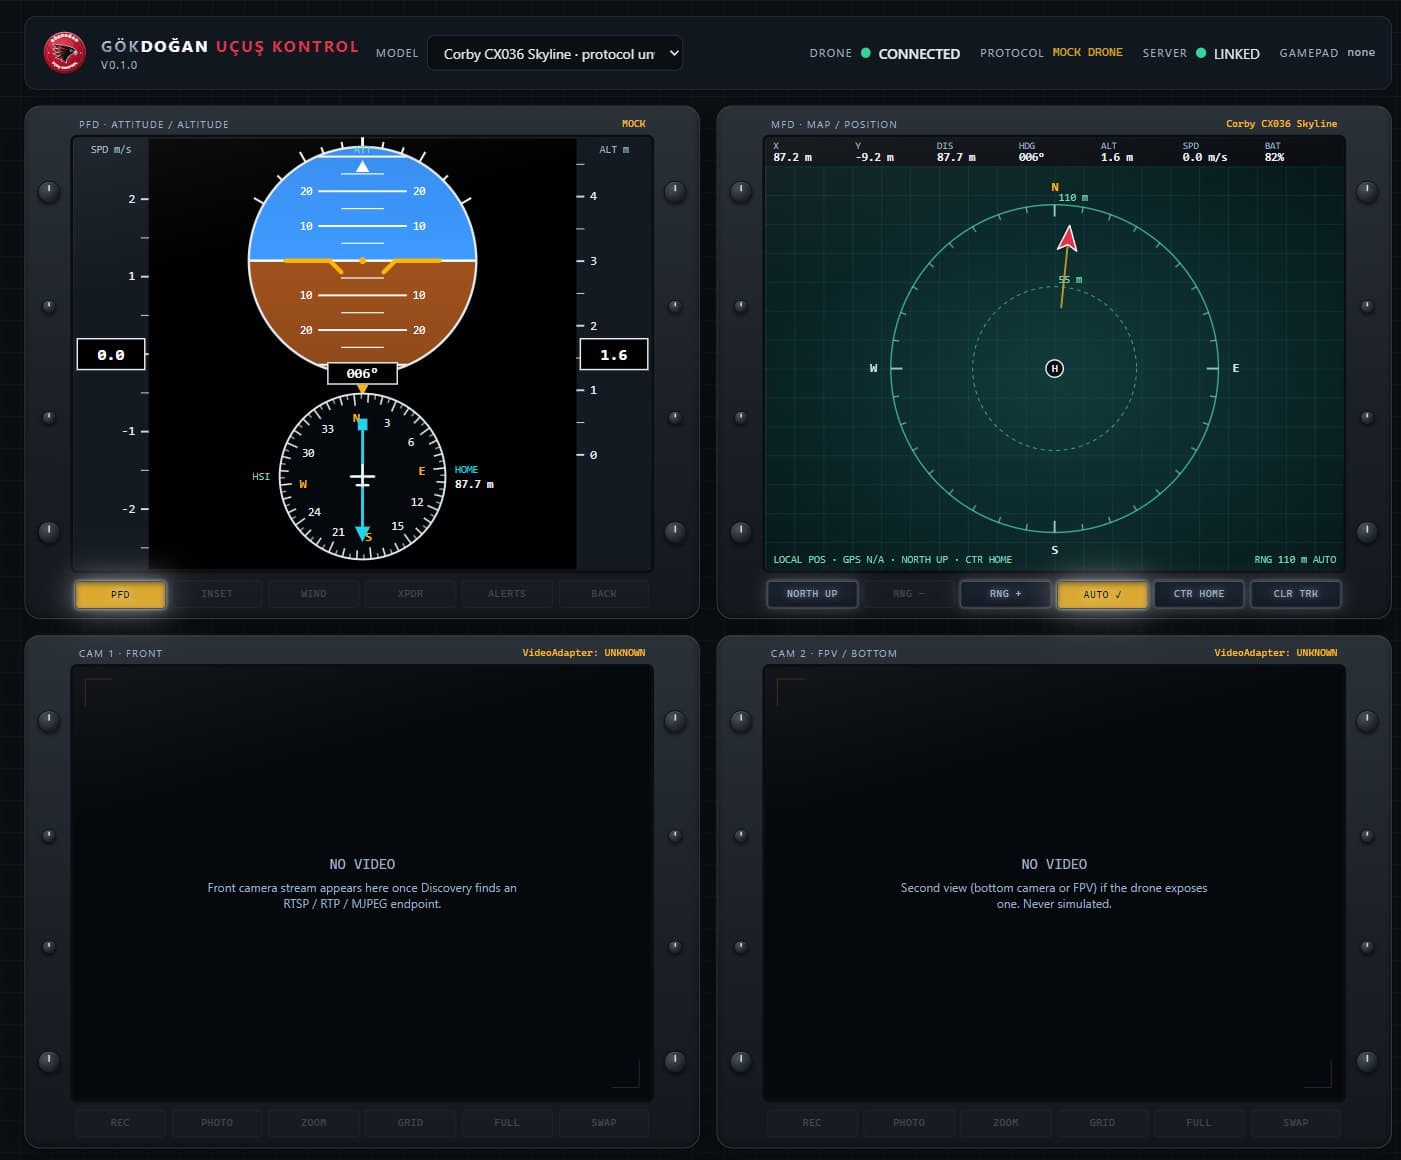
Gökdoğan, версия 0.1 — веб-панель, октябрь 2026. Любое значение, которое дрон не передаёт, показывается как «N/A»; ничего не придумывается.
- PFD: шар авиагоризонта, ленты скорости и высоты, компас HSI со стрелкой возврата домой
- MFD: карта положения относительно точки взлёта, след маршрута, кольца дальности
- Клавиатура, геймпад и сенсор; пределы безопасности проверяются до отправки любой команды
- Несколько моделей: выберите дрон в верхней панели — слой ПО переключится
Платформы
У каждого планера своя работа
Платформу мы выбираем под миссию; программный уровень говорит на одном языке на всех. Производитель не важен: DJI, открытый код или собственная сборка.
Мультиротор
Наблюдатель, умеющий зависать.
Планер с четырьмя или шестью моторами. Зависает на месте и маневрирует в тесноте; стандарт для инспекции, съёмки и миссий малой дальности.
- 20–55 мин полёта
- Тепловизор + оптика
- Тесные пространства и внутри цехов
Самолётный тип / VTOL
Длинные линии, большие площади.
Взлетает вертикально, летит на крыле. На трубопроводах, ЛЭП и больших территориях даёт в разы большую дальность, чем мультиротор.
- Часы в воздухе
- Десятки километров линии
- Картография и инспекция коридоров
Агродрон
Опрыскивает, рассеивает, картографирует.
Тяжёлая платформа с баком для опрыскивания и рассеивания (класс DJI Agras: 40 кг жидкости, 50 кг сыпучего). Дифференцированное внесение по мультиспектральной карте.
- Точное опрыскивание
- Дифференцированное внесение удобрений
- Следование рельефу с обнаружением препятствий
Тепловизор и инспекция
Измеряет невидимое.
Радиометрический тепловизор и сильный зум. Горячая ячейка на панели СЭС, греющийся трансформатор, след человека при ночном поиске; каждый пиксель несёт температуру.
- Радиометрический тепловизор 640×512
- Оповещения о горячих точках
- Ночные операции
Дрон в боксе
Без пилота, каждый день в одно время.
Станция на объекте (класса DJI Dock 3) хранит дрон, заряжает его и выполняет взлёт и посадку. Расписание миссий — удалённо; −30 / +50 °C, радиус 10 км.
- Патрули по расписанию
- Удалённый запуск
- Установка на автомобиль
Собственная сборка и помещения
Если такого нет — соберём.
Планер под миссию на открытом полётном контроллере: пересчёт стеллажей на складе, полёт в помещении без GPS, специальные датчики. Наше собственное ПО управления началось здесь.
- На базе PX4 / ArduPilot
- Визуальное позиционирование без GPS
- Интеграция специальных датчиков
Области применения
Одно ПО, шесть разных объектов
Миссия меняется, метод — нет: задать, пролететь, распознать, отчитаться.
Сельское хозяйство
Карты состояния посевов по мультиспектральной съёмке, выявление водного стресса, контроль полива; дифференцированное опрыскивание и внесение удобрений по карте. Только там, где нужно, и столько, сколько нужно.
Поиск и спасение
Ночной поиск на сложной местности с тепловизором и моделью распознавания людей. Тепловые следы с высоты 60–90 м; модель с высокой уверенностью отмечает человека, и группа идёт прямо к координате.
Энергетика и промышленность
Стринги СЭС, лопасти ветротурбин, ЛЭП, трубопроводы, подстанции и дымовые трубы. Находки отображаются на одном экране с данными щита в Платформе энергомониторинга.
Оборона и безопасность
Периметральные патрули по расписанию, обнаружение проникновения, автоматический вылет к инциденту. Координация роя (несколько дронов) и программная интеграция с платформами обнаружения дронов — с уполномоченными органами и лицензированными производителями.
Картография и строительство
Ортофотопланы, цифровые модели поверхности и расчёт объёмов (отвалы, выемки); еженедельное сравнение хода стройки. Результаты сразу в CAD и ГИС.
ЧС и экология
Отслеживание кромки пожара, карты ущерба после наводнений, наблюдение за побережьем и лесом. При потере связи журнал миссии хранится на борту и синхронизируется по возвращении.
Что пишем мы
Берём планер и пишем его разум
Производители делают дроны, которые хорошо летают; не хватает ПО, которое связывает этот дрон с вашей миссией. Мы разрабатываем шесть частей.
Планировщик миссий
Нарисуйте область на карте, выберите датчик; маршрут, высота и перекрытие рассчитываются. Запретные зоны, потолок высоты и точка возврата по батарее заложены в план с самого начала.
Логика автономного полёта
Команды полётному контроллеру по MAVLink / MAVSDK; смена маршрута в ходе миссии, координация нескольких дронов, безопасное поведение при потере связи и низком заряде.
Обработка изображений
Распознавание объектов на борту: горячие точки, трещины, люди, транспорт, больные растения. Модель обучается на снимках вашего объекта; находки записываются с позицией и измерением.
Наземная станция управления
Веб и мобильное: живое видео, телеметрия, карта, тревоги; возврат домой одним касанием. Несколько дронов и станций на одном экране. Наше собственное ПО, без сторонних аккаунтов.
Управление флотом и станциями
Расписания миссий станций «дрон в боксе», циклы батарей, журналы обслуживания и полётов. Записи полётов хранятся готовыми для регулятора.
Конвейер данных и интеграция
Создание ортофотопланов и отчётов; экспорт находок в Платформу энергомониторинга, систему ТОиР или ГИС. Данные могут оставаться на вашем сервере.
Цифры с объектов
Почему автономно?
Эти цифры — не наши измерения, они из отраслевых источников (ссылки внизу страницы). Ожидаемое значение для вашего объекта рассчитаем вместе.
20 мин
инспекция дроном одной ветротурбины; 4–8 часов с промальпинистами
Unmanned Systems Technology
75 %
экономии времени на инспекции СЭС по сравнению с ручными методами
Oxmaint
60–90 м
высота, с которой тепловизор фиксирует тепловой след человека
DroneXL
54 мин
полёта дрона в боксе, радиус миссии 10 км, −30 / +50 °C
DJI Dock 3
40 кг
жидкости за вылет агродрона; 50 кг сыпучего
DJI Agras T50
88 138
зарегистрированных дронов в Турции (сентябрь 2025)
SHGM / NTV
Регулирование
Каждый полёт подчиняется правилам SHGM
Автономный не значит без разрешения. В каждом проекте мы отслеживаем класс, регистрацию, допуск пилота и разрешение на зону; ПО закладывает запретные зоны и потолок высоты в план с самого начала.
Классы дронов
Четыре класса по максимальной взлётной массе: İHA-0 (500 г–4 кг), İHA-1 (4–25 кг), İHA-2 (25–150 кг), İHA-3 (более 150 кг). Класс определяет регистрацию, допуск пилота и порядок получения разрешения.
Регистрация и допуск пилота
Аппараты тяжелее 500 г регистрируются в турецком управлении гражданской авиации (SHGM). По новой инструкции SHT-İHA (30 июля 2026) пилоты делятся на три уровня: P0 — любительские полёты в прямой видимости, P1 — коммерческие в прямой видимости, P2 — вне прямой видимости и операции повышенного риска.
Зоны и разрешения
В зелёных зонах отдельное разрешение не требуется; жёлтые и красные зоны, полёты выше 120 м и вне прямой видимости (BVLOS) требуют заявки. Операции «дрон в боксе» относятся к BVLOS и планируются вместе с проектом.
Разница
От пилотируемого полёта к автономной миссии
С пультом
- Пилот на объекте при каждом полёте, каждую секунду на стиках
- Снимки просматриваются вручную потом, находки упускаются
- Одна и та же инспекция каждый раз с другим маршрутом и качеством
- Данные остаются на карте памяти, отчёт пишет человек
С автономной миссией
- Миссия задаётся один раз, станция выполняет её каждый день в одно время
- Находки распознаются в полёте и записываются с координатами
- Тот же маршрут, та же высота, сопоставимые результаты
- Отчёт автоматический; тревога — рядом с тревогой щита
Честные границы
- Мы не производим дроны. Планер, моторы и полётный контроллер — от DJI или из открытой экосистемы; мы пишем ПО поверх, интеграцию датчиков и наземную систему.
- Наше ПО наземного управления сегодня работает на Wi-Fi-дроне (веб + мобильное, этап 1). Интеграция с промышленными платформами проверяется отдельно в каждом проекте; мы не утверждаем, что летаем на любом дроне.
- В оборонной и антидроновой сфере мы работаем только с уполномоченными органами и на платформах лицензированных производителей, на стороне ПО и интеграции. Радары, глушители и средства нейтрализации мы не производим.
- Операции вне прямой видимости (BVLOS) и «дрон в боксе» требуют разрешения SHGM; процедура — часть проекта и занимает время.
- Цифры на этой странице — из отраслевых источников; значение на вашем объекте зависит от местности, погоды и платформы.
Какая миссия повторяется на вашем объекте?
Если есть территория для съёмки, линия для инспекции или периметр для наблюдения — расскажите. Выберем вместе платформу, датчик и порядок разрешений и вместе нарисуем первый план миссии.
Опишите вашу миссиюИсточники
- 01DJI Dock 3 — дрон в боксе, Matrice 4D/4TD (UAV Coach)
- 02Дрон-инспекции ветровых и солнечных активов (Unmanned Systems Technology)
- 03Дрон-инспекция ветротурбин и солнечных парков (Oxmaint)
- 04Тепловизор и ИИ в поиске и спасении (DroneXL)
- 05Презентация DJI Agras T50 (LOG)
- 06Архитектура системы PX4: полётный контроллер + бортовой компьютер
- 07Число зарегистрированных дронов в Турции (NTV, сентябрь 2025)
- 08SHT-İHA: новые уровни лицензий пилотов (Alomaliye, июль 2026)