Nieuwe lijn · Autonome systemen
U bepaalt de missie. De drone vliegt hem.
Voor ons is een drone geen frame met een camera; het is een computer die in de lucht werkt. We nemen een willekeurig droneplatform en schrijven daarop de missieplanner, de logica voor autonoom vliegen, de beeldverwerking en de grondstationsoftware. Het resultaat: een inspectie van een schakelinstallatie, een veldopname of een zoektocht naar een vermiste persoon wordt afgerond zonder dat een piloot elke seconde de sticks vasthoudt.
Hetzelfde team dat het energiesysteem op locatie bouwt, bouwt ook de software die erover waakt — de dronelijn is die aanpak, de lucht in gebracht.
Status
Onze eigen web- en mobiele besturingssoftware draait op een wifidrone (fase 1, oktober 2026); integraties met industriële platforms zijn projectgebonden.
Korte films
Twee missies, twee korte films
We hebben het verhaal van deze pagina omgezet in twee korte films: een inspectie van een zonnepark en een perimeterpatrouille. De scènes zijn met AI gegenereerde visualisaties; het missiescherm daartussen is de echte interface van Gökdoğan Flight Control.
Inspectie van een zonnepark
AI-visualisatieDe drone geeft een signaal, stijgt op van een betonnen plaat, scant de panelenrijen één voor één, markeert met de warmtebeeldcamera een hotspot en keert terug naar de plaat. De ingenieur volgt de missie op het Gökdoğan-scherm.
Perimeterpatrouille bij een villa
AI-visualisatieIn de schemering stijgen twee drones samen op uit de tuin, volgen de hoge tuinmuur aan de binnen- en buitenkant, controleren de lijn met nachtzicht en landen weer op dezelfde plaat.
Afspelen met geluid.
Technologielagen
Vijf lagen van sensor tot grondstation
Onderaan hardware die meet, bovenaan software die beslist. We laten eerlijk zien welke laag we zelf schrijven en welke we van een bestaand platform overnemen.
- L5
Grondstation en dock
Web- en mobiele grondstationsoftware: missiedefinitie, live telemetrie, kaart, alarmen. Een drone-in-a-box-station (klasse DJI Dock 3) laadt op en regelt opstijgen en landen automatisch; wij koppelen het missieplan en de data aan het platform.
Schrijven wij
- L4
Communicatie
RF-verbinding voor telemetrie en video; 4G/5G voor missies buiten bereik. Valt de verbinding weg, dan schakelt de drone over op een vooraf bepaald veilig gedrag; het missielogboek blijft aan boord en wordt bij terugkeer gesynchroniseerd.
Schrijven wij
- L3
Missiecomputer
Een tweede computer aan boord (klasse NVIDIA Jetson, Raspberry Pi). Hij verwerkt het camerabeeld, detecteert objecten en past de route in realtime aan, en stuurt de vluchtcontroller aan via MAVLink / ROS 2. Deze laag is van ons.
Schrijven wij
- L2
Vluchtcontroller
Een opensource-vluchtstack op basis van PX4 of ArduPilot, of het gesloten systeem van de fabrikant (DJI). Deze laag stuurt de motoren, de stabiliteit en de basismodi (opstijgen, landen, terugkeer naar huis, positie houden); wij stellen hem af en leggen de veiligheidsdrempels vast.
Platform / integratie
- L1
Sensoren en positiebepaling
GPS/GNSS met RTK-correctie voor nauwkeurigheid op centimeterniveau; IMU, barometer, kompas. Stereocamera, LiDAR of ultrasoon voor obstakeldetectie; afhankelijk van de missie een RGB-, thermische (640×512 radiometrisch) of multispectrale camera.
Platform / integratie
Hoe het werkt
Vier stappen van definitie tot rapport
Een missie gaat van een gebied dat op een kaart is getekend naar een PDF-rapport, zonder dat iemand vliegt.
- 01
Missiedefinitie
U tekent het gebied op de kaart: het veld dat moet worden opgenomen, de lijn die moet worden geïnspecteerd, de zone die moet worden doorzocht. De software berekent hoogte, overlap en route voor de sensor; no-flyzones en het hoogteplafond worden automatisch toegepast.
- 02
Autonome vlucht
De drone stijgt op, volgt de route en detecteert en ontwijkt obstakels. Bereikt de accu de drempel, dan markeert hij zijn positie, keert terug naar het dock, laadt op en gaat verder vanaf hetzelfde punt.
- 03
Detectie en beslissing
Beelden worden tijdens de vlucht verwerkt: hotspots, scheuren, personen, voertuigen, zieke gewassen. Vindt het model iets, dan komt de drone dichterbij, maakt extra opnamen en legt positie en meting vast.
- 04
Rapport en actie
Bevindingen komen met locatie, tijdstempel en meting in het rapport en worden per e-mail verstuurd. Gekoppeld aan het Energiemonitoringplatform staat een dronebevinding op hetzelfde scherm als het alarm uit de schakelinstallatie.
Missieconsole
De taal van het grondstation: leesbare telemetrie
Een voorbeeld van wat u op het scherm ziet. De waarden komen uit de simulator; in het veld schrijft de echte drone op dezelfde plek.
Missie 14 · Scan pv-veld · Blok BSIMULATIELIVE
- Hoogte (AGL)
- 42 mgrens 120 m
- Grondsnelheid
- 6,8 m/s
- Accu
- 63%RTH bij 25%
- Positiebepaling
- RTK Fixed18 satellieten
- Voortgang missie
- 71%14 / 20 lijnen
- Verbinding
- 4G · 48 ms
Recente gebeurtenissen
- Hotspot gedetecteerd: veld B-07, +18 °C10:42
- Obstakel ontweken: paal, route 4 m naar rechts verschoven10:38
- Wind 7 m/s, overlap van 80% behouden10:31
Gökdoğan Flight Control
Het echte scherm van onze grondstationsoftware
Geen ontwerpmock-up: een schermafbeelding van het Gökdoğan Flight Control-paneel dat we zelf hebben geschreven. Linksboven de standaanwijzer en de kompasroos, rechtsboven de positiekaart, daaronder de camerabeelden en onderaan de vluchttoetsen met ledverlichting. Gemaakt in simulatormodus; met een echte drone aangesloten vullen dezelfde schermen zich met live data.
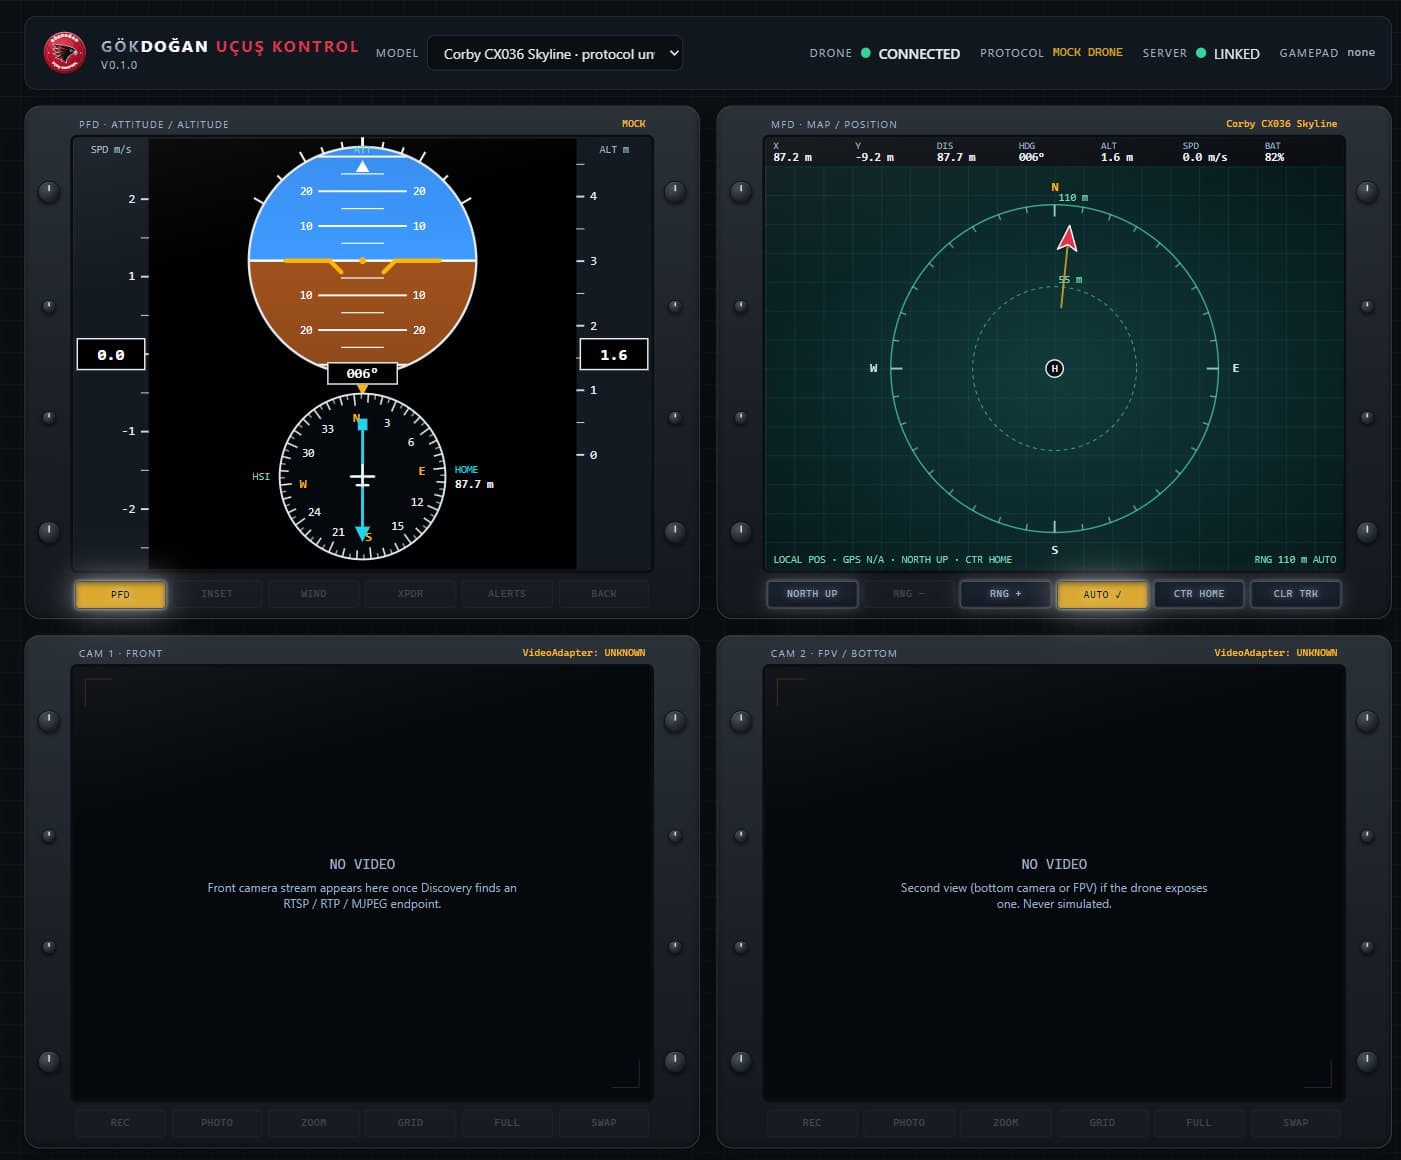
Gökdoğan Flight Control, versie 0.1 — webpaneel, oktober 2026. Elke waarde die de drone niet verstuurt, wordt als 'N.v.t.' getoond; er wordt niets verzonnen.
- PFD: standbol, snelheids- en hoogteband, HSI-kompas met een naald voor terugkeer naar huis
- MFD: positiekaart ten opzichte van het startpunt, vliegspoor, afstandsringen
- Bediening via toetsenbord, gamepad en aanraking; veiligheidsgrenzen worden gecontroleerd voordat een commando vertrekt
- Meerdere modellen: kies het dronemodel in de bovenbalk en de softwarelaag schakelt mee
Platforms
Elk toestel heeft zijn taak
We kiezen het platform bij de missie; de softwarelaag spreekt op allemaal dezelfde taal. De fabrikant maakt niet uit: DJI, opensource of op maat gebouwd.
Multirotor
De waarnemer die kan stilhangen.
Toestel met vier of zes motoren. Hangt stil op één plek en manoeuvreert in krappe ruimtes; de standaard voor inspectie, fotografie en missies op korte afstand.
- 20–55 min vliegtijd
- Thermische + optische payload
- Krappe ruimtes en binnen installaties
Vaste vleugel / VTOL
Lange lijnen, grote gebieden.
Stijgt verticaal op en vliegt op vleugels. Voor pijpleidingen, hoogspanningslijnen en opnames van grote gebieden biedt hij een veelvoud van het bereik van een multirotor.
- Uren in de lucht
- Tientallen kilometers lijn
- Kartering en corridorinspectie
Landbouwdrone
Spuit, strooit, brengt in kaart.
Zwaar platform met spuit- en strooitanks (klasse DJI Agras: 40 kg vloeistof, 50 kg vaste stof). Plaatsspecifieke dosering op basis van een multispectrale kaart.
- Precisiespuiten
- Plaatsspecifiek bemesten
- Terreinvolgend vliegen met obstakeldetectie
Thermisch en inspectie
Meet het onzichtbare.
Radiometrische warmtebeeldcamera en sterke zoom. Een hete cel in een zonnepaneel, een opwarmende transformator, een menselijk spoor bij een nachtelijke zoektocht; elke pixel draagt een temperatuur.
- 640×512 radiometrisch thermisch
- Hotspotmeldingen
- Operaties bij nacht
Drone-in-a-box
Geen piloot, elke dag op hetzelfde tijdstip.
Een station op locatie (klasse DJI Dock 3) huisvest de drone, laadt hem op en regelt opstijgen en landen. Het missieschema wordt op afstand ingesteld; −30 / +50 °C, straal van 10 km.
- Geplande patrouilles
- Activering op afstand
- Inzet vanaf een voertuig
Maatwerk en binnen
Bestaat het niet, dan bouwen we het.
Een toestel op maat van de missie op een opensource-vluchtcontroller: schappen tellen in een magazijn, binnen vliegen zonder GPS, speciale sensorpayloads. Onze eigen besturingssoftware is hier begonnen.
- Op basis van PX4 / ArduPilot
- Visuele positiebepaling zonder GPS
- Integratie van speciale sensoren
Toepassingen
Dezelfde software, zes verschillende terreinen
De missie verandert, de methode niet: definiëren, vliegen, detecteren, rapporteren.
Landbouw
Kaarten van gewasgezondheid uit multispectrale scans, detectie van droogtestress, opvolging van beregening; plaatsspecifiek spuiten en bemesten op basis van de kaart. Alleen waar het nodig is, alleen zoveel als nodig.
Zoeken en redden
Nachtelijke zoektochten in ruig terrein met een warmtebeeldcamera en een model voor persoonsdetectie. Warmtesignaturen vanaf 60–90 m hoogte; het model markeert een menselijke aanwezigheid met hoge betrouwbaarheid en het team gaat direct naar de coördinaat.
Energie en industrie
Inspecties van pv-velden, windturbinebladen, hoogspanningslijnen, pijpleidingen, onderstations en schoorstenen. Bevindingen delen een scherm met de data uit de schakelinstallatie in het Energiemonitoringplatform.
Defensie en beveiliging
Geplande perimeterpatrouilles, inbraakdetectie, automatische inzet naar een incident. Coördinatie van zwermmissies (meerdere drones) en software-integratie met platforms voor dronedetectie — met bevoegde instanties en vergunde fabrikanten.
Kartering en bouw
Orthofoto's, digitale oppervlaktemodellen en volumeberekening (opslaghopen, uitgraving); wekelijkse vergelijking van de voortgang op de bouwplaats. De uitvoer gaat rechtstreeks naar CAD en GIS.
Rampen en milieu
Volgen van brandfronten, schadekaarten na overstromingen, bewaking van kust en bos. Valt de verbinding weg, dan blijft het missielogboek aan boord en wordt het bij terugkeer gesynchroniseerd.
Wat wij schrijven
Wij nemen het toestel en schrijven zijn verstand
Fabrikanten bouwen drones die goed vliegen; wat ontbreekt, is de software die die drone aan uw missie koppelt. Wij ontwikkelen zes onderdelen.
Missieplanner
Teken een gebied op de kaart, kies de sensor; route, hoogte en overlap worden berekend. No-flyzones, hoogteplafond en het terugkeerpunt voor de accu zitten vanaf het begin in het plan.
Logica voor autonoom vliegen
Commando's naar de vluchtcontroller via MAVLink / MAVSDK; route aanpassen tijdens de missie, coördinatie van meerdere drones, veilig gedrag bij verbindingsverlies en een lege accu.
Beeldverwerking
Objectdetectie die aan boord draait: hotspots, scheuren, personen, voertuigen, zieke gewassen. Het model wordt getraind op beelden van uw eigen locatie; bevindingen worden met positie en meting vastgelegd.
Grondstation
Web en mobiel: live video, telemetrie, kaart, alarmen; terugkeer naar huis met één tik. Meerdere drones en docks op één scherm. Onze eigen software, geen account bij een derde partij.
Vloot- en dockbeheer
Missieschema's voor drone-in-a-box-stations, laadcycli van accu's, onderhoudsregistratie en vluchtlogboeken. Vluchtgegevens liggen klaar voor de toezichthouder.
Datapijplijn en integratie
Orthofoto's en rapporten genereren; bevindingen exporteren naar het Energiemonitoringplatform, onderhoudssoftware of GIS. De data kan op uw eigen server blijven.
Cijfers uit het veld
Waarom autonoom?
Deze cijfers zijn niet onze eigen metingen; ze komen uit bronnen uit de sector (gekoppeld onderaan de pagina). De verwachte waarde voor uw locatie berekenen we samen.
20 min
drone-inspectie per windturbine; 4–8 uur met een klimteam
Unmanned Systems Technology
75%
tijdsbesparing bij pv-inspectie ten opzichte van handmatige methoden
Oxmaint
60–90 m
hoogte waarop een warmtebeeldcamera de warmtesignatuur van een mens oppikt
DroneXL
54 min
vliegtijd van een drone-in-a-box, missiestraal van 10 km, −30 / +50 °C
DJI Dock 3
40 kg
vloeistof per vlucht voor een landbouwdrone; 50 kg vaste stof
DJI Agras T50
88.138
geregistreerde drones in Turkije (september 2025)
SHGM / NTV
Regelgeving
Elke vlucht valt onder de regels van de SHGM
Autonoom betekent niet zonder vergunning. Bij elk project bewaken we klasse, registratie, pilotenbevoegdheid en zonetoestemming; de software neemt no-flyzones en het hoogteplafond vanaf het begin op in het plan.
Droneklassen
Vier klassen op basis van het maximale startgewicht: İHA-0 (500 g–4 kg), İHA-1 (4–25 kg), İHA-2 (25–150 kg), İHA-3 (meer dan 150 kg). De klasse bepaalt de route voor registratie, pilotenbevoegdheid en toestemming.
Registratie en pilotenbevoegdheid
Toestellen boven 500 g worden geregistreerd bij de Turkse luchtvaartautoriteit (SHGM). Onder de nieuwe SHT-İHA-richtlijn (30 juli 2026) hebben piloten een van drie niveaus: P0 amateur binnen zichtbereik, P1 commercieel binnen zichtbereik, P2 buiten zichtbereik en operaties met hoog risico.
Zones en toestemmingen
In groene zones is geen aparte toestemming nodig; voor gele en rode zones, vluchten boven 120 m en vluchten buiten zichtbereik (BVLOS) is een aanvraag vereist. Drone-in-a-box-operaties vallen onder BVLOS en worden samen met het project gepland.
Het verschil
Van bestuurde vlucht naar autonome missie
Met een afstandsbediening
- Bij elke vlucht een piloot op locatie, elke seconde aan de sticks
- Foto's worden achteraf met de hand bekeken, bevindingen glippen erdoor
- Dezelfde inspectie elke keer met een andere route en kwaliteit gevlogen
- De data blijft op de kaart, iemand schrijft het rapport
Met een autonome missie
- De missie wordt één keer gedefinieerd, het dock vliegt hem elke dag op hetzelfde tijdstip
- Bevindingen worden tijdens de vlucht gedetecteerd en met hun positie vastgelegd
- Dezelfde route, dezelfde hoogte, vergelijkbare resultaten
- Het rapport komt automatisch; het alarm staat naast het alarm uit de schakelinstallatie
Eerlijke grenzen
- Wij produceren geen drones. Toestel, motoren en vluchtcontroller komen van DJI of uit het opensource-ecosysteem; wij schrijven de software erbovenop, de sensorintegratie en het grondsysteem.
- Onze eigen grondstationsoftware draait vandaag op een wifidrone (web + mobiel, fase 1). Integratie met industriële platforms wordt per project apart gecontroleerd; we beweren niet dat we elke drone kunnen vliegen.
- Bij defensie- en anti-dronewerk werken we alleen met bevoegde instanties en op platforms van vergunde fabrikanten, aan de kant van software en integratie. We bouwen geen hardware voor radar, storing of neutralisatie.
- Vluchten buiten zichtbereik (BVLOS) en drone-in-a-box-operaties vereisen toestemming van de SHGM; de vergunningsprocedure is onderdeel van het project en kost tijd.
- De cijfers op deze pagina komen uit bronnen uit de sector; de waarde op uw locatie hangt af van terrein, weer en platform.
Welke missie herhaalt zich op uw locatie?
Is er een gebied om op te nemen, een lijn om te inspecteren of een perimeter om te bewaken, vertel het ons. Laten we samen het platform, de sensor en de vergunningsroute kiezen en samen het eerste missieplan tekenen.
Beschrijf uw missieBronnen
- 01DJI Dock 3 — drone-in-a-box, Matrice 4D/4TD (UAV Coach)
- 02Drone-inspecties voor wind- en zonne-installaties (Unmanned Systems Technology)
- 03Drone-inspectie van windturbines en zonneparken (Oxmaint)
- 04Thermisch beeld en AI bij zoeken en redden (DroneXL)
- 05Introductie van de DJI Agras T50 (LOG)
- 06Systeemarchitectuur van PX4 — vluchtcontroller + companion computer
- 07Aantal geregistreerde drones in Turkije (NTV, september 2025)
- 08SHT-İHA: nieuwe niveaus voor pilotenbevoegdheid (Alomaliye, juli 2026)